11 · 新概念图景(三):卫星与低空、携能、安全、信道地图与 AI 原生网络#
第 9 章看的是"环境"成为资源:近场、超表面、通感与语义。第 10 章回到物理层,数了天线位置、阵列孔径、接入点分布、同时收发、波形与频段六个新旋钮。本章把目光从一条链路移到整张网络,问两件事:网络要铺到哪些新地方,又要扛起哪些新任务。新地方在天上,600 公里高的低轨卫星和几百米高的无人机。新任务有四件:用电磁波给设备送能量;不靠密钥地保密,乃至让人察觉不到你在通信;把信道知识存成一张可以反复查的地图;让网络自己学会决策。
这六个方向表面上各管一摊,背后却反复撞上同一个问题:需要的信息从哪来、什么时候到手。卫星的轨道是事先知道的,窃听者的信道却永远不会主动告诉你;地图要靠终端源源不断地上报,大模型想插手调度,先得问它的推理赶不赶得上一个时隙。写法与第 10 章相同:每节一个关键推导、一个带数字和校验的算例、标准走到了哪一步,节末一张按八条线索排的体检卡,格式与读法见第 10 章开篇。
你将学会:
- 用余弦定理推出卫星斜距,算出 600 km 低轨卫星的时延、多普勒、路损与过顶时间,说明按信号强度切换为什么在卫星波束里失灵;
- 用空地视距概率模型看出无人机高度的 U 形取舍,并证明最优仰角只由城市形态决定、与路损门限无关;
- 算清无线能量传输在 1–30 m 上能收到多少功率,用对数的凹性说明功率分割处处不差于时间切换,再算一次反向散射的链路预算;
- 推出高斯窃听信道的保密容量,写出人工噪声下 Bob 与 Eve 的接收式,从相对熵推出隐蔽通信的平方根律;
- 认识网络里已经在流动的带位置测量,算一笔信道知识地图省下的导频与要付的存储,说清地图更新的因果准则;
- 用时间尺度表判断大模型和小模型各该放在哪一层,梳理 3GPP 的 AI/ML 从 Rel-18 到 6G 研究的路线;
- 读懂每节末尾的体检卡,知道每个方向该去本站哪里深挖。
11.1 非地面网络与空天地一体:把基站搬上天#
11.1.1 直觉:困难几乎都来自几何#
一艘远洋货轮离最近的海岸基站几百公里,地面网络在这里无能为力。抬头看,600 公里高处有低轨(LEO,low Earth orbit)卫星飞过,手机要是能直接连上它,海上、沙漠、山区和基站倒塌的灾区就都有了信号。非地面网络(NTN,non-terrestrial network)做的就是这件事:把基站或它的转发器搬到卫星、高空平台和无人机上。
搬上天以后,几何整个变了样。距离从几百米变成上千公里,路损和时延跟着涨;卫星以每秒七公里多的速度掠过,多普勒频移到几十 kHz;一个卫星波束在地面铺开几十公里,波束中心和边缘到卫星的距离几乎一样。下面逐个算清。好消息也来自几何:轨道是事先知道的。
11.1.2 斜距:从余弦定理到一个二次方程#
取地心 \(O\)、地面用户 \(U\)、卫星 \(S\) 三点。地球半径 \(R=6371\) km,轨道高度 \(h\),于是 \(|OU|=R\)、\(|OS|=R+h\),待求的斜距 \(d=|US|\)。仰角 \(\varepsilon\) 是用户看卫星时视线高出地平线的角度。地平线与 \(UO\) 垂直,视线又在地平线上方 \(\varepsilon\),所以三角形在 \(U\) 处的内角是 \(\angle OUS=90^\circ+\varepsilon\)。对这个角用余弦定理,再用 \(\cos(90^\circ+\varepsilon)=-\sin\varepsilon\):
整理成关于 \(d\) 的二次方程 \(d^2+2R\sin\varepsilon\cdot d-(2Rh+h^2)=0\)。两根之积等于 \(-(2Rh+h^2)<0\),一正一负,取正根:
两个极限马上可以检验。\(\varepsilon=90^\circ\) 时根号里是 \((R+h)^2\),\(d=h\),卫星正在头顶;\(\varepsilon=0^\circ\) 时 \(d=\sqrt{2Rh+h^2}\),是沿地面切线看出去的距离,600 km 轨道上为 2829 km。有了斜距,单程时延是 \(d/c\),自由空间损耗是 \(20\log_{10}(4\pi d/\lambda)\)。
11.1.3 速度与多普勒:只看视线方向的那一份#
圆轨道上引力提供向心力,\(GMm/(R+h)^2=mv^2/(R+h)\),得
\(GM=3.986\times10^{14}\ \mathrm{m^3/s^2}\)。600 km 时 \(v=7.56\) km/s,绕地一圈 96.5 min。
多普勒只认速度在视线方向上的分量。设卫星正好从用户头顶经过(用户在轨道平面内),并忽略地球自转与用户运动。圆轨道的速度垂直于 \(OS\);记三角形在 \(S\) 处的内角 \(\alpha=\angle OSU\),视线 \(SU\) 与速度方向的夹角就是 \(90^\circ-\alpha\),速度在视线上的投影为 \(v\sin\alpha\)。\(\sin\alpha\) 由正弦定理给出:\(\sin\alpha/R=\sin(90^\circ+\varepsilon)/(R+h)\),即 \(\sin\alpha=R\cos\varepsilon/(R+h)\)。于是
物理意义
卫星贴着地平线时几乎正对着你飞来或飞走,多普勒最大;过顶时速度与视线垂直,多普勒为零,并在这一刻改变符号。一次过境里,频偏从 \(+f_{D,\max}\) 一路扫到 \(-f_{D,\max}\)。
行为分析
600 km 轨道、10° 仰角时,视线方向速度 6.81 km/s,是光速的 22.7 ppm(百万分之一),2 GHz 下 45.4 kHz,20 GHz 下 454 kHz。
NR 在这个频段常用 15 或 30 kHz 的子载波间隔,45.4 kHz 相当于平移 3 个或 1.5 个子载波,不补偿就谈不上正交。频偏与载频成正比,频段越高越难对付。
和权威数对照:3GPP TR 38.821 的参考场景给出 600 km、最小仰角 10° 时地面固定终端的最大多普勒为 24 ppm [1],TR 38.811 给出 2 GHz 约 ±48 kHz、20 GHz 约 ±480 kHz [2]。近似式在 10° 给 22.7 ppm,在 0° 也只有 23.1 ppm,比权威数小约 5%。差额可以用被忽略的地球自转解释:赤道上的地面以约 0.465 km/s 转动,投到视线上最多再添约 1.55 ppm,\(22.7+1.55\approx24.3\)【本站演算】。下文以 TR 的数为准,近似式用来看清结构。
11.1.4 时延、路损与过顶时间#
把上面几个式子代入数(算例 11-1 有全表与校验):600 km 轨道上,单程时延从过顶的 2.00 ms 涨到 10° 仰角的 6.44 ms;2 GHz 自由空间损耗从 154.0 dB 涨到 164.2 dB。地面上 1 km 链路的 2 GHz 自由空间损耗是 98.5 dB,600 km 卫星链路要多付 55–66 dB,1200 km 轨道在 10° 仰角处多付约 70 dB。3GPP 研究报告里的参考数如下 [1]:
| TR 38.821 Table 4.2-2 的参数 | LEO-600 | LEO-1200 |
|---|---|---|
| 最小仰角 10° 时的最远斜距 | 1932 km | 3131 km |
| 最大往返时延,透明转发(服务链路加馈电链路) | 25.77 ms | 41.77 ms |
| 最大往返时延,再生转发(仅服务链路) | 12.89 ms | 20.89 ms |
| 小区内最大时延差 | 3.12 ms | 3.18 ms |
| 最大多普勒(地面固定终端) | 24 ppm | 21 ppm |
| 最大多普勒变化率 | 0.27 ppm/s | 0.13 ppm/s |
再生转发指卫星上就有基站,只算终端到卫星这一段(服务链路);透明转发时卫星只是个弯管,信号还要再下到地面信关站(馈电链路),按同样的最远斜距再走一个来回,往返时延就翻倍(算例 11-1 的校验)。作为对照,地球同步轨道卫星透明转发的往返时延是 541.46 ms。往返时延决定了要同时开多少个混合自动重传(HARQ,hybrid automatic repeat request)进程才不必停下来等反馈,第 3 章 3.9 节讲过这笔账。
卫星能被看见多久?最小仰角 \(\varepsilon_{\min}\) 对应三角形在 \(O\) 处的内角 \(\psi\),也就是用户与星下点之间的地心角。三内角之和为 \(180^\circ\),\(\psi=180^\circ-(90^\circ+\varepsilon_{\min})-\alpha\);代入上面的 \(\sin\alpha=R\cos\varepsilon_{\min}/(R+h)\),并用 \(90^\circ-\arcsin u=\arccos u\):
正过顶时,卫星要扫过 \(2\psi\) 的地心角,才从一侧的最低可用仰角升起、落到另一侧。600 km、\(\varepsilon_{\min}=10^\circ\) 时 \(\psi=15.84^\circ\),最长可见约 8.5 min;\(\varepsilon_{\min}=0^\circ\) 时 12.8 min;要求 30° 以上只剩 4.1 min。不过顶的弧段更短。
文献里的说法是同一量级:600 km 卫星对小区中心维持 10° 以上仰角约 450 s [3]。3GPP 给的是更短的另一个数:卫星以 7.56 km/s 扫过,直径 50 km 的小区(大致一个波束)最多停留约 6.6 s,直径 1000 km 的小区约 132 s [1]。要记住的是两个数量级:一次过境几分钟到十几分钟,单个波束只停几秒到两分钟。
11.1.5 确定性的那一块#
时延会变,频偏会扫,可它们的大部分是算得出来的。卫星星历(轨道参数)事先已知,终端知道自己在哪,两者一减,斜距和视线速度就都有了。
Rel-17 要求终端具备全球导航卫星系统(GNSS,global navigation satellite system)定位能力,并引入公共定时提前量(Common TA,小区里所有终端都一样的那部分时延)与调度时序偏移 \(K_{\mathrm{offset}}\)、\(K_{\mathrm{mac}}\),给大时延留出时序余量 [4];终端再用自己的 GNSS 位置和网络广播的服务卫星星历,估算服务链路的时延与多普勒,提前调整发射定时、预补偿频率 [4]。剩下的只是星历与定位误差造成的残余定时和频偏,交给闭环去修。
这是"信道里有一块是环境的确定性泛函"(第一部第 1 章)的一个干净例子,也呼应了第 2 章相干时间一节的卫星提示框:多普勒大不等于信道难,关键看它可不可预测。
卫星链路的时延与多普勒比地面大几个数量级,却有一大块是轨道几何的已知函数,可以事先算掉。
11.1.6 为什么按信号强度切换不灵了#
地面小区里,一个用户离基站 50 m,另一个 500 m,路损指数取 3.5,两人的路损差 \(35\log_{10}10=35\) dB,谁近谁远一目了然。按参考信号接收功率(RSRP,reference signal received power)决定切换(第 6 章 6.6 节),在地面上天经地义。
卫星波束里情况完全不同。600 km 高的卫星正下方,一个半径 25 km 的波束,边缘比中心远 \(\sqrt{600^2+25^2}-600=0.52\) km,距离带来的路损差只有 \(20\log_{10}(600.52/600)=0.008\) dB。中心与边缘的差别几乎全来自波束方向图本身,若按半功率宽度划定波束,边缘比中心低 3 dB。
两个相邻波束交叠处,两边的 RSRP 都在各自边缘附近,相差无几,还叠着衰落起伏,已经说不清该切到哪颗星、哪个波束。
信号强度里没有的"该切到哪",几何和时间里有。Rel-17 在 TS 38.331 里为卫星加了两种触发条件 [5]。
- D1 按距离:终端到参考位置 1 的距离超过门限 1,同时到参考位置 2 的距离小于门限 2。距离的单位是米,两个参考位置通常分别取服务小区与目标小区的位置。D1 既可触发测量上报,也可作为条件切换的执行条件。
- T1 按时间:终端测得的时间进入一个从门限时刻起算的时间窗。T1 只用于条件切换。
条件切换指基站提前把目标小区的配置发给终端,条件一满足,终端自己执行。
Rel-18 又加了 D2,参考位置随卫星移动,针对随卫星一起在地面上扫过的"地球移动小区"。
空闲态也照此办理:TS 38.304 §5.2.4.2 允许终端离服务小区参考位置足够近时不测同频以及同、低优先级的异频邻区,并要求它在服务结束时刻 t-Service 之前开始测量 [6]。
11.1.7 标准走到哪一步#
截至 2026 年 10 月,3GPP 的 NR 非地面网络已经走过三个版本:
| 版本 | 主要内容 | 出处 |
|---|---|---|
| Rel-17(首版) | 只支持透明转发;低轨约 300–1500 km、中轨 7000–25000 km 与地球同步轨道;终端须有 GNSS;频率范围 1(FR1,7.125 GHz 以下)的 n255(L 频段)与 n256(S 频段);HARQ 进程可增到 32,可关闭 HARQ 反馈;Common TA、\(K_{\mathrm{offset}}\)、\(K_{\mathrm{mac}}\);D1 与 T1 | TS 38.300 §16.14 [4],TS 38.331 [5] |
| Rel-18 | 上行覆盖增强;10 GHz 以上的 n510–n512(17.3–30 GHz,下限另有 17.7 GHz 的写法);网络侧核验终端上报的位置;与地面网络之间、卫星网络之间的移动性和业务连续性;D2 | TR 21.918 [7],TS 38.300 [4] |
| Rel-19 | 再生式载荷(星上部署基站,可走星间链路);降低能力(RedCap,reduced capability)终端;上行容量增强;下行覆盖增强;规范仍只用于频分双工(FDD) | 工作项目 RP-234078,TS 38.300 V19.4.0 [4] |
| 6G 研究 | 力求地面与非地面网络采用统一协调的设计并相互融合 | RP-251881 [8] |
标准化的综述可读 Lin 等 2021 [9]。
11.1.8 空天地一体#
地球同步轨道、中轨、低轨卫星,平流层里的高空平台(HAPS,high-altitude platform station),几百米高的无人机,再加上地面网络,叠成一张分层的网,叫空天地一体化网络(SAGIN,space-air-ground integrated network)[10]。这样一张网有四个难处。
- 时延差异大:各层时延差几个数量级,高轨往返 541 ms,低轨十几到四十几毫秒,地面是毫秒级。一项业务走哪一层,要看它容得下多少时延。
- 拓扑不断变化:星间链路的拓扑随卫星运动不停变化,路由要跟着变,好在这种变化同样可以按轨道预测。
- 频谱共享:卫星与地面系统共享频谱,相邻乃至相同的频段上会互相干扰。
- 跨系统协同:谁掌握哪些信息、什么时候拿到,这是第四部讲的信息结构问题。
算例 11-1:一颗 600 km 低轨卫星的几何账
取 \(R=6371\) km、\(GM=3.986\times10^{14}\ \mathrm{m^3/s^2}\)。多普勒用上面的近似式(只取轨道速度在视线方向的投影,忽略地球自转与用户运动),路损只算自由空间:
| 轨道与仰角 | 斜距 | 单程时延 | 2 GHz 多普勒 | 20 GHz 多普勒 | 2 GHz 自由空间损耗 |
|---|---|---|---|---|---|
| 600 km,90° | 600 km | 2.00 ms | 0 | 0 | 154.0 dB |
| 600 km,30° | 1075 km | 3.59 ms | 39.9 kHz(20.0 ppm) | 399 kHz | 159.1 dB |
| 600 km,10° | 1932 km | 6.44 ms | 45.4 kHz(22.7 ppm) | 454 kHz | 164.2 dB |
| 1200 km,90° | 1200 km | 4.00 ms | 0 | 0 | 160.1 dB |
| 1200 km,10° | 3131 km | 10.44 ms | 40.1 kHz(20.1 ppm) | 401 kHz | 168.4 dB |
仰角 0° 时多普勒最大,2 GHz 下约 46.1 kHz(23.1 ppm)。正过顶的最长可见时长在最小仰角 10°、0°、30° 时分别为 8.5、12.8、4.1 min。25 km 波束边缘与中心的距离路损差 0.008 dB。
校验
- (a) \(h=600\) km、\(\varepsilon=10^\circ\):\(R\sin\varepsilon=1106.3\) km,\(\sqrt{1106.3^2+2\times6371\times600+600^2}=3037.9\) km,\(d=3037.9-1106.3=1931.6\) km,与 TR 38.821 的 1932 km 一致;\(\varepsilon=90^\circ\) 时公式给 \(d=h\)。
- (b) 单程时延精确值 6.443 ms,两倍 12.89 ms 是再生转发的最大往返时延,四倍 25.77 ms 是透明转发的,与 TR 38.821 的表一致。
- (c) 多普勒:\(7.56\times(6371/6971)\times\cos10^\circ=6.81\) km/s,除以光速得 22.7 ppm,乘 2 GHz 得 45.4 kHz,20 GHz 时再乘 10。
- (d) 路损:\(20\log_{10}(1932/600)=10.2\) dB,加到过顶的 154.0 dB 上正是 164.2 dB。
- (e) 过顶时长:\(2\times15.84^\circ/360^\circ\times96.5=8.5\) min。
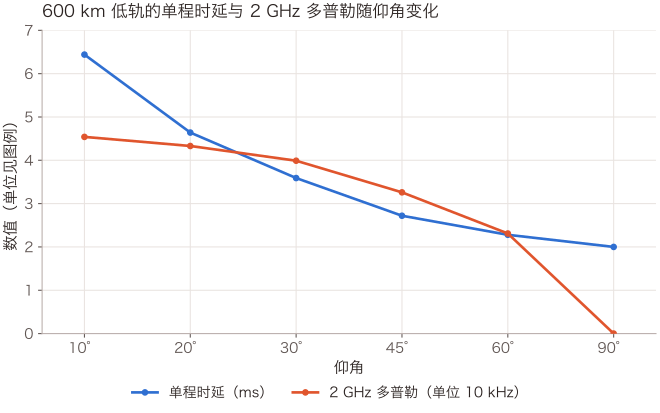
怎么读这张图:第一条线是单程时延(ms),对应斜距依次为 1932、1392、1075、815、683、600 km;第二条线是 2 GHz 多普勒除以 10 的值(单位 10 kHz,4.54 即 45.4 kHz)。两条线都在低仰角处最高:卫星贴着地平线时既最远,又几乎正对着你运动。60° 以后时延已变化不大,多普勒却从 23.1 kHz 一路掉到零,过顶附近是频偏变化最快的地方。
体检卡 · 非地面网络
| 检查项 | 结果 |
|---|---|
| 开的门 | 覆盖地面基站够不着的海面、沙漠、山区与灾区,手机直连卫星 |
| 时间尺度 | 600 km 卫星一次过境最长约 8.5 min(最小仰角 10°),单个波束只停几秒到两分钟;星历的变化是确定的,可以提前算 |
| 信息结构 | 轨道已知、终端有 GNSS 位置,时延与多普勒的大部分可预测;地面用户分布有强先验(海上几乎没人,城市成簇);RSRP 却几乎不含"该切到哪"的信息 |
| 自由度与秩 | 星上阵列的孔径与波束数决定能同时照亮几片区域;手机天线增益有限,单用户多流基本无望 |
| 残差与失配 | 星历误差与定位误差留下残余定时与频偏,要靠闭环修正;近似多普勒式比 TR 的 24 ppm 小约 5% |
| 代价 | 链路预算比地面 1 km 多 55–66 dB;卫星的功率与载荷重量;星地之间、系统之间的信令 |
| 采纳(截至 2026-10) | Rel-17 首版(透明转发,n255/n256),Rel-18 上行覆盖与 10 GHz 以上频段,Rel-19 再生载荷;6G 研究把地面与非地面的统一设计列入范围 |
| 极限与基线 | 地面网络加漫游;带大天线的专用卫星终端 |
| 任务与价值 | 覆盖与应急,单用户速率不是重点 |
| 阶段与去处 | 推广【本站判断】;第一部第 1 章、第一部第 7 章(地图与先验)、第二部 5.5 节(耐用品与易逝品) |
11.1.9 延伸:在轨计算,在天上算还是传下来算#
上面讲的都是卫星怎么当基站。卫星还有另一种身份:它自己就是数据源。一颗对地观测卫星拍下的图像,往往比它能传回地面的多得多。
最简案例。 Denby 与 Lucia 2020 年算过一笔账 [40]。一颗 410 km 高的极轨卫星,一圈约 93 分钟。一个位置理想、每圈都能看到它的地面站,每次通联 10 分钟,按 200 Mb/s 下传,最多拉回 15 GB。一圈 93 分钟只够排下 9 次这样的通联,所以一个地面站最多服务 9 颗卫星;1000 颗卫星的星座要 112 个理想布置的地面站。实际的通联时长与站址都比这差。
洞见。 瓶颈不在拍,而在传。而传下来的图像里,大部分没有用:有云遮挡,或者拍的地方没有要找的东西。如果在星上先做一遍识别,只传有用的部分,下传量就能大幅减少。
他们的例子里,识别后只留下 0.75 GB,以 200 Mb/s 下传只要 30 s,一个地面站每圈能服务 185 颗卫星,1000 颗星只要 6 个站 [40]。这就是轨道边缘计算(orbital edge computing):把计算放在数据产生的地方,用算力换下传带宽。
算例:一颗 3U 立方星的三本账
在天上算不是免费的,有三本账要同时算。
下传账。 上面已经算过:\(200\ \mathrm{Mb/s}\times600\ \mathrm{s}=120\) Gbit \(=15\) GB;\(93/10\approx9\);\(0.75\ \mathrm{GB}=6\) Gbit,\(6\ \mathrm{Gbit}/200\ \mathrm{Mb/s}=30\) s。
能量账。 3U 立方星(约 \(10\times10\times34\) cm)贴在机身上的太阳能板,峰值只有约 7.1 W;文中选的边缘 GPU 工作在 7.5 W 档 [40],一块芯片就把全部发电吃光。卫星每圈还有一段时间在地球影子里。取太阳方向落在轨道平面内的最坏情形(地影最长),把地球的影子近似成圆柱,地影占一圈的比例是
410 km 时 \(f_{\mathrm{ecl}}=0.389\),约 36 分钟没有阳光;600 km 时 0.367,约 35 分钟【本站演算】。按 7.1 W 峰值和 56.6 分钟日照,一圈最多收集约 24 kJ,而 7.5 W 连续运行一圈要 42 kJ。
散热账。 太空里没有空气对流,热量只能靠辐射散掉。按斯特藩–玻尔兹曼定律,发射率 \(\varepsilon=0.85\) 的散热面在 300 K 时,每平方米只能向深空辐射
散掉 7.5 W 要约 \(0.019\ \mathrm{m^2}\),一个侧面就够;散掉 100 W 要 \(0.26\ \mathrm{m^2}\),比整颗 3U 立方星的表面积(约 \(0.16\ \mathrm{m^2}\))还大;300 W 的数据中心级 GPU 要 \(0.77\ \mathrm{m^2}\)【本站演算】。这里没算吸收的阳光与地球红外,真实情况更紧。
校验
- 地影比例的极限:\(h\to0\) 时 \(\arcsin1=90^\circ\),地影占一半,就是贴地飞行时一半时间在夜里;\(h\to\infty\) 时趋于 0。
- 周期用 \(T=2\pi\sqrt{(R+h)^3/GM}\),410 km 得 92.6 min,与文中的 92.9 min 差 0.3%。
- 散热:\(300^4=8.1\times10^9\),乘 \(5.67\times10^{-8}\) 得 459 W/m²,再乘 0.85 得 390 W/m²。
模型与第一个解。 一颗立方星的能量撑不起实时处理它拍下的每一帧。Denby 与 Lucia 的解法是让多颗卫星沿同一条地面轨迹排成"计算流水线":把一帧图像切成小块分给几颗星,或者让相邻的星轮流处理相邻的帧,每颗星只需在飞到下一帧之前做完自己的那一份。星上的运行时服务根据轨道参数、物理模型和地面站位置,预先决定什么时候拍、什么时候算、什么时候准备下传 [40]。他们报告这套体系结构比传统的"弯管"体系少用 24 倍以上的地面设施 [40];更早的一篇短文先提出了这个方向 [41]。
打开的门。 这篇论文把卫星星座当成一类新的计算机系统来研究。此后出现了公开的在轨计算试验平台 [43];3GPP Rel-19 的再生式载荷把基站放上卫星(11.1.7 节),星上也就有了处理能力。卫星与地面站之间只能间歇通联,数据要先存在星上、等到下一个窗口再转发,这就是容延网络(DTN,delay-tolerant networking)的存储–携带–转发思路 [42]。
还没解决的事
- 算多少、在哪算。 下传窗口、日照、温度都随轨道变化,而且都能按星历提前算出来,这和 11.1.5 节"确定性的那一块"是同一回事。把这些可预测的约束一起放进调度,怎样分配星上计算与下传,目前多是启发式。
- 丢掉的数据回不来。 星上识别相当于为某一个任务做了有损压缩:只留下对这个任务有用的部分。换一个任务,被丢掉的原始图像可能恰好有用。为哪些任务保留什么统计量,是第二部第 3 章"任务需要知道什么"在轨道上的版本。
- 散热是比电更硬的墙。 太阳能板可以展开得更大,散热面同样要面积,还要背对太阳。星上算力能做多大,很可能先撞上散热,而不是先撞上发电。
11.2 无人机与低空网络:位置和航迹成了设计变量#
11.2.1 直觉:飞得越高,离谁都越远#
地震震倒了一片城区的基站,救援队放起一架挂着基站的无人机。它该飞多高?飞低了,楼房挡住视线,损耗大;飞高了,视线通了,可离每个人都更远。地面基站的位置在建站时就定死了,无人机基站的位置和航迹却可以每分钟都改,这是无人机通信与地面通信最根本的区别。下面先算"飞多高",再算"怎么飞"。
11.2.2 空地视距概率模型#
Al-Hourani 等 2014 用城市的统计几何拟合了一个空地视距(LoS,line of sight)概率模型 [11]。地面用户看无人机的仰角为 \(\theta\)(以度计)时,
这是一条 S 形曲线:仰角小时视线贴着楼顶,多半被挡;仰角大时几乎从头顶往下看,视距概率趋于 1。参数 \(a\) 管 S 形的位置,\(b\) 管它有多陡。平均路损写成自由空间损耗,加上视距与非视距两种额外损耗按概率的加权:
\(h\) 是无人机高度,\(R\) 是用户到无人机投影点的水平距离。四种环境的 \((a,b)\) 取自该文拟合多项式的常用参数,额外损耗 \((\eta_{\mathrm{LoS}},\eta_{\mathrm{NLoS}})\) 引自同组的 Globecom 2014 论文 [12];最后一列的最优仰角下面会推出来:
| 环境 | \((a,b)\) | \((\eta_{\mathrm{LoS}},\eta_{\mathrm{NLoS}})\) | 最优仰角 \(\theta^\star\) |
|---|---|---|---|
| 郊区 | (4.88, 0.43) | (0.1, 21) dB | 20.3° |
| 城区 | (9.61, 0.16) | (1.0, 20) dB | 42.4° |
| 密集城区 | (12.08, 0.11) | (1.6, 23) dB | 54.6° |
| 高楼城区 | (27.23, 0.08) | (2.3, 34) dB | 75.5° |
另有文献按 Globecom 2014 论文把密集城区写成 (11.95, 0.136),本章统一用拟合多项式的值。
以城区为例,仰角 15° 时视距概率只有 0.198,30° 时 0.731,45° 时 0.968,60° 时 0.997。令 \(a\,e^{-b(\theta-a)}=1\) 可得 S 形的中点 \(\theta=a+(\ln a)/b\),城区是 23.8°,仰角过了这里视距概率才过半【本站演算】。
3GPP 研究空中终端时用的是按终端高度分段的模型 [13]:城区宏站场景(UMa-AV)终端高于 100 m、农村场景(RMa-AV)高于 40 m 时,视距概率直接取 100%。百米以上的空中终端几乎看得见周围所有基站,这也是它干扰重的原因。
11.2.3 推导:最优高度的取舍#
固定覆盖半径 \(R\),看路损怎样随高度 \(h\) 变。式里两项在拔河。第一项是自由空间损耗,随 \(\sqrt{h^2+R^2}\) 单调上升。后两项合起来是额外损耗
随仰角升高从接近 \(\eta_{\mathrm{NLoS}}\) 降到接近 \(\eta_{\mathrm{LoS}}\),城区里是从约 20 dB 降到约 1 dB。低空时第二项主导,升高有利;高空时第一项主导,再升就亏。所以路损对 \(h\) 是 U 形。
城区、2 GHz、\(R=707\) m 时:\(h=50\) m 为 114.7 dB,100 m 为 114.1 dB,200 m 为 111.6 dB,400 m 为 103.1 dB,645 m 降到最低的 100.0 dB,再往上 1000 m 为 101.4 dB,2000 m 回到 106.0 dB。
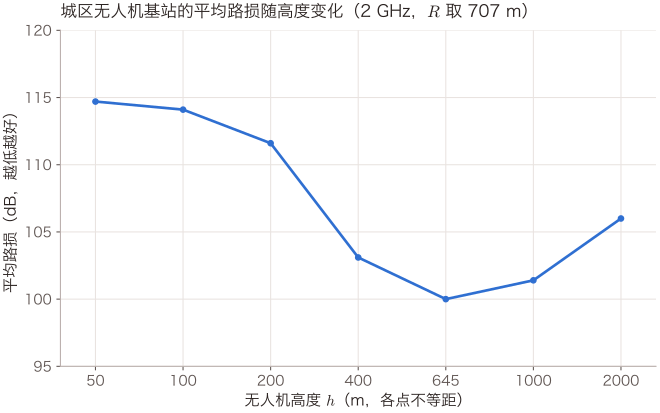
怎么读这张图:只有一条线,是覆盖半径 707 m 处用户的平均路损。横轴各点大致按对数排列,不等距。左段从 50 m 升到 645 m,视距概率从 0.04 升到 0.95,额外损耗从 19 dB 降到 2 dB,路损跟着降了 14.7 dB;右段再往上,额外损耗已经降无可降,斜距变长的代价开始主导,路损回升。最低点在 645 m,对应仰角 42.4°。
11.2.4 最优仰角只由城市决定#
换一个问法:给定路损门限 \(L_{\mathrm{th}}\),最大能覆盖多大的半径?固定仰角 \(\theta\),额外损耗 \(E(\theta)\) 就定了,能容忍的最远斜距由 \(20\log_{10}(4\pi d/\lambda)+E(\theta)=L_{\mathrm{th}}\) 解出,覆盖半径是它的水平投影:
门限只出现在第一个因子里,对 \(\theta\) 求最大时它是常数。所以最优仰角 \(\theta^\star=\arg\max_\theta\cos\theta\,10^{-E(\theta)/20}\) 与门限无关,只由环境参数决定,最优高度 \(h^\star=R^\star\tan\theta^\star\)。数值寻优给出郊区 20.3°、城区 42.4°、密集城区 54.6°、高楼城区 75.5°,与 Al-Hourani 等报告的最优角一致 [11]。
城区门限取 95、100、105、110 dB 时,最优角都是 42.4°,最大半径分别为 397、707、1256、2234 m,对应高度 \(h=R\tan42.4^\circ=0.914R\),即 363、646、1149、2043 m。
同一件事还有一个更直观的说法:把几何整体放大 \(k\) 倍,仰角不变,视距概率不变,自由空间损耗只多出一个与角度无关的常数,
门限变了,最优几何只是整体缩放,角度不动。
物理意义
路损门限只决定"覆盖多大","从多陡的角度往下看最划算"是城市形态的属性。
行为分析
楼越高越密,最优仰角越陡,从郊区的 20° 一路升到高楼城区的 75°,要从更接近头顶的方向往下看才躲得开遮挡。
城区最优高度在 600 m 量级,远高于低空飞行器常见的百米量级,所以这条结论更适合高空平台。
百米高的无人机基站要守住 42.4° 的最优角,覆盖半径只有约 110 m;硬要覆盖 707 m,就得接受 114.1 dB 的路损,比最优多付 14 dB【本站演算】。
11.2.5 航迹也是设计变量#
位置之外,时间也能用。两个地面用户相距 1000 m,无人机在 100 m 高度飞行,链路按自由空间视距算,\(\mathrm{SNR}=\gamma_0/d^2\)。设悬停在某人正上方 100 m 时 SNR 为 30 dB,于是 \(\gamma_0=1000\times100^2=10^7\ \mathrm{m^2}\)。
第一种做法,停在两人中点,分时服务。到每人的距离 \(\sqrt{500^2+100^2}=510\) m,SNR \(=10^7/260000=38.5\)(15.9 dB),每人分到一半时间,平均速率 \(\frac12\log_2(1+38.5)=2.65\) b/s/Hz。第二种做法,轮流飞到每人头顶服务,暂不计飞行时间,每人平均 \(\frac12\log_2(1+1000)=4.98\) b/s/Hz,是前者的 1.88 倍。
代价是时延:以 20 m/s 从一人飞到另一人要 50 s。把飞行时间算进去,并保守地假定途中不通信,每次在一人头顶停 \(T_s\) 秒,一个来回周期 \(2T_s+100\) s,每人平均速率是 \(4.98\,T_s/(T_s+50)\),要胜过停在中点,需要 \(T_s\ge57\) s【本站演算】。
这是用移动性换容量、拿时延付账,和自组织网络里"移动性提升容量"的结论同一个道理(Grossglauser–Tse 2002,见开篇之作第 4 篇的"打开的门")。
Zeng–Zhang 2017 把推进能耗也写进轨迹优化,得到介于"悬停"与"直飞"之间的能效最优轨迹 [14],拆解见开篇之作第 7 篇;无人机通信的全貌可先读 Zeng 等 2016 的杂志文 [15]。
11.2.6 无人机当用户#
无人机也可以是用户:物流、巡检、航拍都要一条可靠的蜂窝连接(Zeng 等 2019 称为蜂窝连接的无人机 [16])。麻烦正出在 TR 36.777 那个 100% 上:百米高空看得见很多基站,下行收到的干扰多,切换频繁;地面基站的天线向下倾,空中用户主要落在旁瓣里。
3GPP 从 LTE 时代的 TR 36.777 起研究空中终端 [13],NR 在 Rel-18 的工作项目 NR_UAV(RP-230782)里给出支持 [7],内容有:
- 按高度触发的测量上报(事件 H1、H2,以及 A3H1 这类高度与信号的组合事件)。
- 多个小区同时满足条件时上报,以发现干扰。
- 上报带时间戳的三维航点。
- 按签约信息识别空中终端。
- 经侧行链路广播远程身份,并支持检测避让。
Rel-19 又加了按高度触发的条件切换 [4]。
航迹规划也可以反过来利用信道:照着无线电地图避开覆盖空洞飞,这是信道知识地图研究的起点之一(第一部第 7 章)。低空监管还有一个容易被忽略的难题:不发信号的无人机,射频识别对它无能为力,需要真正的感知手段,这把问题带回了第 9 章 9.4 节的通感一体化。
算例 11-2:城区无人机基站的三笔账
飞多高。 城区、2 GHz(\(\lambda=0.15\) m)、\(R=707\) m。最低点 \(h=645\) m:斜距 \(\sqrt{645^2+707^2}=957\) m,自由空间损耗 \(20\log_{10}(4\pi\times957/0.15)=98.1\) dB;仰角 \(\arctan(645/707)=42.4^\circ\),\(P_{\mathrm{LoS}}=1/\big(1+9.61e^{-0.16\times(42.4-9.61)}\big)=0.952\),额外损耗 \(0.952\times1+0.048\times20=1.9\) dB;合计 100.0 dB。低处 \(h=50\) m:仰角 4.0°,\(P_{\mathrm{LoS}}=0.041\),额外损耗 19.2 dB,自由空间损耗 95.5 dB,合计 114.7 dB。
怎么飞。 停在中点 2.65 b/s/Hz,飞到头顶 4.98 b/s/Hz,比值 1.88;20 m/s 飞 1000 m 要 50 s;计入飞行时间后,每次停留不短于约 57 s 才划算。
校验
- (a) 缩放:把 \((h,R)=(645,707)\) 放大到 \((1290,1414)\),路损多出 \(6.02\) dB \(=20\log_{10}2\),最优角不变。城区门限 95、100、105、110 dB 的最大半径 397、707、1256、2234 m 相邻两档之比应为 \(10^{5/20}=1.778\),实际 \(707/397=1.78\)、\(1256/707=1.78\)。
- (b) 极限:\(h\to0\) 时仰角趋于 0,\(P_{\mathrm{LoS}}\to1/(1+9.61e^{1.54})=0.022\),额外损耗约 19.6 dB;\(h\to\infty\) 时额外损耗趋于 1 dB,自由空间损耗却无界增长。两头都比 100.0 dB 高,中间必有最低点。
- (c) 速率比 \(\log_2 1001/\log_2 39.5=9.97/5.30=1.88\);停留门槛由 \(4.98\,T_s/(T_s+50)=2.65\) 解出 \(T_s=56.8\) s。
体检卡 · 无人机与低空网络
| 检查项 | 结果 |
|---|---|
| 开的门 | 基站的位置与航迹从给定条件变成设计变量 |
| 时间尺度 | 航迹以秒到分钟计(20 m/s 飞 1 km 要 50 s),远慢于小尺度衰落;续航决定一次任务能持续多久 |
| 信息结构 | 要知道地面用户的位置与空地信道;视距概率模型只给统计平均,具体街区要靠地图或实测 |
| 自由度与秩 | 位置与时间的联合自由度:飞到用户头顶换来 1.88 倍速率,代价是几十秒的时延 |
| 残差与失配 | 视距概率模型是城市的统计平均,具体街区偏差大;参数随环境分类而变,密集城区就有两套取值 |
| 代价 | 续航与推进能耗、空域管理、回传链路 |
| 采纳(截至 2026-10) | LTE 时代的研究 TR 36.777;Rel-18 NR 支持空中终端(高度事件、飞行路径上报、远程身份广播),Rel-19 加按高度的条件切换 |
| 极限与基线 | 固定的地面基站;固定悬停的无人机 |
| 任务与价值 | 应急通信、临时热点、巡检与物流;空中终端要的是可靠连接,不是峰值速率 |
| 阶段与去处 | 推广【本站判断】;开篇之作第 7 篇、第一部第 7 章 |
11.3 携能通信与环境物联网:用电磁波送能量#
11.3.1 直觉:电池换不过来#
一座仓库里有几万件货,每件贴一枚标签;一栋楼的墙里埋着几百个温湿度传感器。给它们全装电池、定期更换,人工和成本都扛不住。能不能让设备从空中的电磁波里取电,再用同一个电磁波把数据带回来?这就是携能通信(SWIPT,simultaneous wireless information and power transfer)与无线能量传输要做的事。
11.3.2 能收到多少#
自由空间里接收功率 \(P_r=P_tG_tG_r\big(\lambda/(4\pi d)\big)^2\)。取 915 MHz(\(\lambda=0.328\) m)、发射 1 W(30 dBm)、两端都是全向天线(\(G_t=G_r=1\),与领域地图的例子一致):
| 距离 | 自由空间损耗 | 接收功率 | 30% 整流效率后 |
|---|---|---|---|
| 1 m | 31.7 dB | −1.7 dBm(680 μW) | 204 μW |
| 3 m | 41.2 dB | −11.2 dBm(75.5 μW) | 22.7 μW |
| 10 m | 51.7 dB | −21.7 dBm(6.8 μW) | 2.0 μW |
| 30 m | 61.2 dB | −31.2 dBm(0.76 μW) | 0.23 μW |
距离每乘 10,功率除以 100。10 m 外只剩几微瓦,而 30% 的整流效率(射频功率变成直流功率的比例)已经偏乐观。
更要命的是,能量接收机比信息接收机"聋"得多。信息接收机的灵敏度可以到 −100 dBm 量级,30 m 处 −31.2 dBm 的信号拿来通信绰绰有余。整流电路却要 −20 到 −30 dBm 的输入才能有效工作:Clerckx 等 2019 汇总的数据里,现有较好的整流器在 −20 dBm 时效率约 20%,−30 dBm 时只剩约 2%,再低就几乎收不到能量 [18]。
所以上表 30 m 那一行的 30% 效率并不成立,那里的 −31.2 dBm 已经掉出了整流器的工作范围。两种接收机差了七八十 dB;按自由空间的平方律,20 dB 的灵敏度差距对应 10 倍距离,40 dB 对应 100 倍。能量传输的有效距离远小于通信距离,这是携能通信一切设计的出发点。
11.3.3 推导:速率与能量怎么分#
信息与能量对接收机的要求互相矛盾:解码要把信号送进基带,收能要把它送进整流器,同一份功率不能用两次。Zhang–Ho 2013 先给出理想的速率–能量区域,再讨论两种能实现的接收机结构 [17],拆解见开篇之作第 6 篇。
时间切换(TS,time switching):一部分时间 \(\alpha\) 全拿去收能,其余时间解码。收到的能量 \(E\propto\alpha\),速率 \((1-\alpha)\log_2(1+\mathrm{SNR})\)。
功率分割(PS,power splitting):把接收信号按功率比例分成两路,\(\rho\) 那份去整流,\(1-\rho\) 那份去解码,\(E\propto\rho\)。
解码支路的信噪比取决于噪声在哪里进来。这里用一个理想化:天线引入的噪声相对射频到基带的处理噪声可以忽略,分路器本身也不添噪声,于是噪声主要在分路之后才加进来,分走的只是信号功率,解码支路的信噪比变成 \((1-\rho)\mathrm{SNR}\)。
用能量占最大值的比例 \(e\) 统一横轴(时间切换里 \(e=\alpha\),功率分割里 \(e=\rho\)):
前者是一条直线;后者是仿射函数取对数,是 \(e\) 的凹函数。两者在端点重合:\(e=0\) 时都是 \(\log_2(1+\mathrm{SNR})\),\(e=1\) 时都是 0。凹函数的图像在连接两端点的弦之上,而 \(R_{\mathrm{TS}}\) 恰好就是这条弦:
只在两端取等。在这个理想化下,功率分割处处不差于时间切换。
物理意义
对数的凹性让"少分一点功率"几乎不损失速率,"少分一点时间"却按比例损失。SNR 20 dB、一半能量时,功率分割有 5.67 b/s/Hz,时间切换只有 3.33 b/s/Hz:功率减半,信噪比降 3 dB,只丢 1 比特。
行为分析
优势随 SNR 变。高 SNR 下对数饱和,功率分割远胜时间切换;低 SNR 下对数近似线性,两者趋同,SNR 为 0 dB、\(e=0.5\) 时功率分割为 \(\log_2 1.5=0.585\),时间切换为 0.5,只高 17%【本站演算】。
理想化的另一头:若处理噪声可以忽略、天线噪声占主导,分路时信号与天线噪声一起缩小,信噪比不变,功率分割就能逼近"全部收能、照常解码"的理想外界,即开篇之作卡片里说的条件。
还有一处要打折扣:实际整流器是非线性的,会饱和,线性模型 \(E\propto\rho\) 高估可收能量,最优的波形与输入分布也随之改变 [18]。
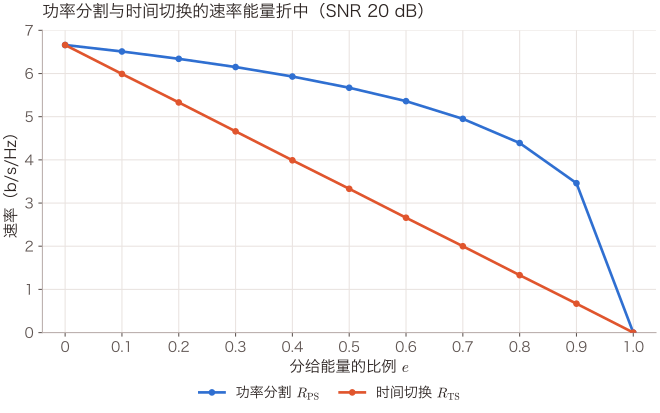
怎么读这张图:第一条线是功率分割 \(\log_2(1+100(1-e))\),第二条线是时间切换 \((1-e)\log_2 101\)。两条线在两端重合,中间第一条线始终在上:分走 80% 的功率去收能,功率分割仍有 4.39 b/s/Hz,时间切换只剩 1.33。第一条线直到最后 10% 才陡然落到零,这就是对数的凹性。
11.3.4 无线供能网络的双重远近效应#
另一种用法是先收能、再发信息:基站先向设备下行送能量,设备存起来,再用它向基站上行发数据,这叫无线供能通信网络。Ju–Zhang 2014 指出这里有双重远近效应 [19]:远处的用户收到的能量少,自己发出去的信号又衰减得多,两段路损相乘。设路损指数为 \(n\),收能 \(\propto d^{-n}\),上行到达基站的功率再乘一个 \(d^{-n}\),合起来 \(\propto d^{-2n}\)。
指数为 2 时,距离翻倍,普通链路损失 6 dB,收能再发送损失 12 dB;指数为 3 时是 9 dB 对 18 dB。
按总吞吐最大化去分配时间,远处的用户分到的吞吐会很少,该文因此改用让所有用户吞吐相等的目标。
11.3.5 反向散射与环境物联网#
再往下省,设备连载波都不自己产生,只切换天线的负载,调制反射别人发来的信号,这叫反向散射。不需要振荡器和功放,功耗能降到微瓦量级。射频识别(RFID,radio frequency identification)标签就是这样工作的;Liu 等 2013 更进一步,让设备反射环境里现成的电视与蜂窝信号,连专用阅读器都省了 [20]。
单站反向散射的链路预算很好写:阅读器发出载波,标签反射,回波回到阅读器,路损付两次,
这和第 9 章超表面的乘性路损是同一笔账:距离翻倍,回波降 12 dB。
取 915 MHz、阅读器 30 dBm、标签调制损耗 \(L_{\mathrm{mod}}=6\) dB(假设值):1 m 时回波 −39.4 dBm,3 m 时 −58.4 dBm,10 m 时 −79.4 dBm。1 MHz 带宽、噪声系数 10 dB 的噪声底是 −104 dBm,10 m 处 SNR 约 24.6 dB,看起来够用。
可阅读器自己的 30 dBm 载波比这个回波强 109 dB,而且就在同一个频点上。要在发的同时听清回波,又回到了第 10 章 10.4 节全双工的自干扰问题。
3GPP 已经把这类设备带进蜂窝标准,叫环境物联网(Ambient IoT),口径要分清(截至 2026 年 10 月)。
Rel-18 的研究报告 TR 38.848 按"有无储能、能否自己产生射频信号"分三类设备 [21]:
- Device A:没有储能,只能靠反向散射,收发期间的功耗目标是 1 μW 或 10 μW 以内。
- Device B:有储能,仍靠反向散射,但可以用存下的能量放大反射信号。
- Device C:有储能,有自己的有源射频,功耗目标 1–10 mW。
Rel-19 先做研究(TR 38.769 [22]),再在 RAN#106(2024 年 12 月)立了工作项目 RP-243326 [23],范围只有一类设备 device 1:
- 峰值功耗约 1 μW,有储能,设备内不做放大,借外部载波反向散射。
- 室内部署,FR1 授权频谱的 FDD。
- 阅读器到设备的方向只用一种通断键控(OOK,on-off keying)方案 OOK-4,设备到阅读器用 OOK 或 BPSK 加曼彻斯特线码。
- 产出物理层规范 TS 38.291 与 MAC 层规范 TS 38.391。
这里有三处容易写错。
- "约 1 μW"是收发时的峰值功耗,不是平均功耗。
- Rel-18 的 Device A 与 Rel-19 的 device 1 不能画等号,前者没有储能,后者有。
- 研究评估用的是 TR 38.901 的室内工厂信道模型,"室内工厂"只是评估口径,工作项目写的是室内部署。
功耗更高的 device 2a、2b 与室外场景,留给了 Rel-20。
把数对一对:10 m 处整流后约 2 μW,正好落在 device 1 约 1 μW 的峰值预算附近。有储能这一点很关键:收能是细水长流,用能是一次爆发,设备先把微瓦级的收入攒进电容,攒够了再完成一次收发,工作天然是间歇的。
算例 11-3:携能的四笔账
收多少。 \(\lambda=c/f=0.328\) m;\(d=10\) m 时 \(L_{\mathrm{fs}}=20\log_{10}(4\pi\times10/0.328)=51.7\) dB,\(P_r=30-51.7=-21.7\) dBm \(=6.8\ \mu\mathrm{W}\),乘 0.3 得 2.0 μW。
怎么分。 SNR 20 dB(100 倍)时两种接收机的速率(b/s/Hz):
| \(e\) | 0 | 0.25 | 0.5 | 0.75 | 0.9 |
|---|---|---|---|---|---|
| 功率分割 | 6.66 | 6.25 | 5.67 | 4.70 | 3.46 |
| 时间切换 | 6.66 | 4.99 | 3.33 | 1.66 | 0.67 |
远近。 距离翻倍,指数 2 时单程损失 \(20\log_{10}2=6\) dB、收能再发送 12 dB,指数 3 时 9 dB 对 18 dB。
反向散射。 \(P_{\mathrm{back}}(10\ \mathrm{m})=30-2\times51.7-6=-79.4\) dBm;噪声底 \(-174+10\log_{10}10^6+10=-104\) dBm;SNR 24.6 dB;载波比回波强 \(30-(-79.4)=109.4\) dB。
校验
- (a) 1 m 到 10 m,接收功率从 680 μW 降到 6.8 μW,正好 1/100,平方律。
- (b) \(e=0.5\):\(\log_2(1+50)=5.67\),\(0.5\log_2101=3.33\);\(e=0.9\):\(\log_2 11=3.46\),\(0.1\times6.66=0.67\)。
- (c) 反向散射的距离每乘 10,回波降 40 dB:1 m 的 −39.4 dBm 到 10 m 的 −79.4 dBm,四次方律。
- (d) 两端点:\(e=0\) 时两行都是 \(\log_2 101=6.66\),\(e=1\) 时都是 0,与"弦与凹函数共端点"一致。
体检卡 · 携能通信与环境物联网
| 检查项 | 结果 |
|---|---|
| 开的门 | 同一个电磁波既带比特又带能量,设备可以不装电池或少换电池 |
| 时间尺度 | 收能慢、用能快:10 m 外约 2 μW 的收入先存进储能元件,再在一次收发里花掉,工作是间歇的;Rel-19 的 device 1 正是带储能的 |
| 信息结构 | 能量波束赋形要知道到设备的信道,可设备恰恰最没有能力测量和反馈 |
| 自由度与秩 | 多天线的能量波束赋形提供阵列增益;单天线下功率分割的速率–能量曲线是凹的,时间切换只是它的弦 |
| 残差与失配 | 整流器非线性与饱和,线性能量模型高估可收能量;整流电路要 −20 到 −30 dBm 才能有效工作,比信息接收机的 −100 dBm 量级高七八十 dB |
| 代价 | 发射功率与电磁暴露限制;反向散射时阅读器自己的载波比回波强百余 dB(10 m 时 109 dB) |
| 采纳(截至 2026-10) | Rel-18 研究 TR 38.848;Rel-19 工作项目 RP-243326 只做 device 1(峰值约 1 μW、有储能、室内、FR1 授权 FDD);更复杂的设备留给 Rel-20 |
| 极限与基线 | 电池加定期更换;专用的 RFID 系统 |
| 任务与价值 | 海量、低速、偶发的传感与盘点,不追求速率 |
| 阶段与去处 | 携能通信推广后进入饱和,环境物联网正在推广【本站判断】;开篇之作第 6 篇 |
11.4 物理层安全与隐蔽通信:不靠密钥的保密#
11.4.1 直觉:三种不同的"保密"#
一枚贴在管道上的传感器每分钟把读数发给 30 m 外的网关,墙外 100 m 处有人在听。最常见的回答是加密:安全性建立在"破解要算很久"之上,前提是密钥能安全地分发和管理,这对一枚只有微瓦预算的传感器并不便宜。物理层安全换了一个依据:窃听者 Eve 的信道比合法接收者 Bob 的差,就可以用编码把这份差距换成保密,不需要任何计算难度的假设。隐蔽通信再进一步,连"有人在通信"这件事都不让守卫察觉。
11.4.2 保密容量#
Wyner 1975 在一个离散模型里证明了保密不一定靠密钥 [24]。高斯情形由 Leung-Yan-Cheong 与 Hellman 1978 给出 [25]:复基带里 Bob 与 Eve 的信噪比分别为 \(\mathrm{SNR}_B\)、\(\mathrm{SNR}_E\) 时,能同时做到可靠与保密的最高速率是两条信道的容量之差。Eve 的信道反而更好时保密容量为零,所以常写成 Bloch 等 2008 用的分段形式 [26]:
直觉上,码字里要掺进足够多的随机比特,把 Eve 那条信道的容量整个"填满",让她听到的全是随机性;Bob 的信道多出来的那一截,才装得下秘密。Wyner 的例子与这段历史见开篇之作第 5 篇。
物理意义
保密靠的是两条信道之差,Bob 的信道好不好倒在其次。
行为分析
高 SNR 时 \(C_s\approx\log_2(\mathrm{SNR}_B/\mathrm{SNR}_E)\),只看两人的 dB 差。Bob 20 dB、Eve 10 dB 时 \(C_s=3.20\) b/s/Hz;把发射功率加 10 dB,两人同时升到 30 dB 和 20 dB,\(C_s=\log_2 1001-\log_2 101=3.31\),上限是 \(\log_2 10=3.32\)【本站演算】。
加功率救不了保密,要拉开两人的差距,就得在空间上做文章。
11.4.3 人工噪声:把噪声发到 Bob 听不见的方向#
Goel–Negi 2008 给了一个漂亮的空间办法 [27]。看最简单的情形:发端有 \(N\) 根天线,Bob 与 Eve 各一根,发端知道 \(\mathbf{h}_B\),却不知道 \(\mathbf{h}_E\)。信号沿 \(\mathbf{h}_B\) 的方向发(最大比发射,MRT,maximum ratio transmission),剩下的功率在 \(\mathbf{h}_B\) 的零空间里发噪声:
\(\phi\) 是分给信号的功率比例,\(\mathbf{Z}\) 的 \(N-1\) 列是零空间的一组标准正交基,\(\mathbf{v}\sim\mathcal{CN}(\mathbf{0},\mathbf{I}_{N-1})\) 是人工噪声。两人收到的是
第一行里噪声项消失了,用的正是 \(\mathbf{h}_B^H\mathbf{Z}=\mathbf{0}\);第一项里 \(\mathbf{h}_B^H\mathbf{w}=\|\mathbf{h}_B\|\)。噪声功率记为 \(\sigma^2\),Bob 的信噪比与 Eve 的信干噪比(SINR,signal-to-interference-plus-noise ratio)分别为
物理意义
Bob 站在噪声的盲区里,一点也听不到;Eve 的信道只要不与 \(\mathbf{h}_B\) 共线(连续分布的衰落下概率为 1),就会被噪声淹没。
妙处在信息结构上:发端只需要知道 Bob 的信道,完全不必知道 Eve 在哪、信道如何。
行为分析
\(\phi\) 是一个旋钮。\(\phi=1\) 退回普通的最大比发射,Bob 有 \(N\) 倍阵列增益,Eve 的平均信噪比和单天线时一样;\(\phi\) 减小,Eve 受到的干扰迅速上升,Bob 只按比例损失信号功率。
算例 11-4 用 \(N=4\) 的蒙特卡罗给出数:拿一半功率发噪声,平均保密速率从 2.62 升到 6.46 b/s/Hz,噪声再多就开始伤到自己。
实际中还有一笔残差:Bob 的信道估计有误差时,零空间就不再"零",一部分噪声会漏进 Bob。
11.4.4 一个物理事实:一片区域压不暗#
既然能在 Bob 的方向之外发噪声,能不能干脆把 Eve 可能出现的整片区域都压暗?电磁波线性叠加,置零就是给发射向量加线性约束。\(N\) 根天线的发射向量有 \(N\) 维,每个零点吃掉一维,扣掉服务 Bob 的那一维,至多在 \(N-1\) 个点上同时置零。
一片区域里有无数个点,真正需要的约束数,是这片区域在发端孔径看来的自由度,也就是能分辨出的光斑个数。按第 10 章 10.2 节的数光斑,孔径 \(L\) 在距离 \(d\) 处的光斑宽约 \(\lambda d/L\),宽 \(W\) 的区域约含 \(W/(\lambda d/L)\) 个光斑。
举个数:3.5 GHz 下 64 根半波长间距的天线,孔径约 2.74 m,200 m 外的光斑宽约 6.25 m;Eve 可能出现在一片 50 m 宽的区域里,就要花掉约 8 个自由度才能把它整片压暗【本站演算】。区域宽一倍,约束也多一倍;Bob 若与这片区域落在同一个光斑里,任何置零都会把 Bob 一起压暗。区域一大,自由度就用光了。
所以站得住的提法是:已知 Eve 在某个区域 \(\mathcal{R}\) 里,对区域里最坏的位置设计,
\(C_E(\mathbf{p})\) 是位于 \(\mathbf{p}\) 处的窃听者的容量【本站判断】。它把"知道什么"(区域)与"不知道什么"(区域里的具体位置)分开写,和八条线索里讲信息结构的一节的提法一致。
11.4.5 隐蔽通信的平方根律#
隐蔽通信里的守卫叫 Willie。他收到 \(n\) 个样本,要判断 Alice 有没有在发。Alice 不发时每个样本只是噪声,服从 \(\mathcal{CN}(0,\sigma^2)\);Alice 用高斯码本发送、每个样本多出功率 \(P\) 时,样本服从 \(\mathcal{CN}(0,\sigma^2+P)\)。记 \(s_0=\sigma^2\),\(s_1=\sigma^2+P\),\(x=P/\sigma^2\)。
第一步:算单个样本两种分布之间的相对熵。
第 4 章 4.4 节的定义对离散分布求和、以 2 为底;这里换成密度的积分、取自然对数(单位是奈特),因为后面要用的 Pinsker 不等式是按奈特写的。复高斯密度为 \(p_k(y)=\frac{1}{\pi s_k}e^{-|y|^2/s_k}\),代入定义:
第二行用了 \(\mathbb{E}_{p_1}|y|^2=s_1\),第三行用了 \(s_1/s_0=1+x\)。实高斯时每个样本只有一个实维度,结果多一个因子 \(\frac12\)。小 \(x\) 时用 \(\ln(1+x)\approx x-\frac{x^2}{2}\),得 \(D_1\approx\frac{x^2}{2}\)。
第二步:把各个样本的相对熵加起来。
\(n\) 个独立样本的联合密度是乘积,对数把乘积变成和,所以相对熵相加:
第三步:把隐蔽写成约束。
Willie 无论用什么检验,虚警概率加漏检概率都不低于 1 减去两个联合分布之间的全变差距离 \(V\)。这个距离是两个分布在最有区分力的事件上的概率之差。Pinsker 不等式又给出 \(V\le\sqrt{D/2}\)。所以只要 \(D\le\delta\),就有
瞎猜时两种错误概率之和恰为 1,\(\delta\) 越小,Willie 越接近瞎猜。由 \(\frac{nx^2}{2}\le\delta\) 得允许的最大信噪比
第四步:数能送多少比特。
设 Bob 与 Willie 的噪声相同,Bob 每次使用的速率约 \(\log_2(1+x)\approx x/\ln 2\),\(n\) 次一共
按 \(\sqrt n\) 增长。Bash 等 2013 证明了 \(\sqrt n\) 这个量级既做得到、也无法超越,他们的方案还要求 Alice 与 Bob 事先共享一段足够长的秘密 [28]。
物理意义
要让 Willie 的检测接近瞎猜,功率得随 \(1/\sqrt n\) 降,总比特数于是只按 \(\sqrt n\) 涨,每次使用能送的比特趋于零,"隐蔽容量"为零。
信道多用 100 倍的时间,能隐蔽送出的比特只多 10 倍。
行为分析
平方根律依赖一个前提,Willie 确切知道自己的噪声有多大。他对自己的噪声功率不确定时,Alice 可以把信号藏进这份不确定里;有友好的干扰机故意制造起伏时也一样。两种情形下都能突破平方根律,拿到正的速率【部分结果】。
11.4.6 标准与成熟度#
截至 2026 年 10 月,蜂窝网的加密与完整性保护放在协议栈上层的 PDCP(第 6 章 6.7 节),物理层安全与隐蔽通信都没有 3GPP 的标准化项目【本站判断】。它们更现实的落脚点,是没有密钥基础设施的低功耗设备、上层加密之外的一道附加防线,以及本来就要求不被发现的场景。
算例 11-4:保密、人工噪声与隐蔽的三笔账
保密容量。 Bob 20 dB、Eve 10 dB:\(C_s=\log_2101-\log_2 11=6.658-3.459=3.20\) b/s/Hz。Eve 降到 0 dB:\(6.658-1=5.66\)。Eve 为 20 dB 或 25 dB 时不比 Bob 差,\(C_s=0\)。Bob 升到 30 dB、Eve 仍为 10 dB:\(\log_2 1001-\log_2 11=9.967-3.459=6.51\)。
人工噪声。 \(N=4\),总功率对应 20 dB(\(P/\sigma^2=100\)),各信道独立瑞利衰落,蒙特卡罗 20000 次。平均 SNR 指线性平均后再换算成 dB,平均保密速率指 \(\big[\log_2(1+\mathrm{SNR}_B)-\log_2(1+\mathrm{SINR}_E)\big]^+\) 的平均:
| 发噪声的功率比例 \(1-\phi\) | Bob 平均 SNR | Eve 平均 SINR | 平均保密速率(b/s/Hz) |
|---|---|---|---|
| 0 | 26.0 dB | 20.0 dB | 2.62 |
| 1/2 | 23.0 dB | 1.5 dB | 6.46 |
| 3/4 | 20.0 dB | −3.2 dB | 6.01 |
把 \(\phi\) 细扫一遍,最优在 0.5 到 0.55 之间,平均保密速率约 6.47,0.4 到 0.6 之间曲线很平;另一头,只拿 10% 的功率发噪声,平均保密速率就从 2.62 跳到约 5.45【本站演算】。
隐蔽。 复高斯口径,\(\delta=0.01\):
| 信道使用次数 \(n\) | 允许的最大 SNR \(x=\sqrt{2\delta/n}\) | 可送比特 \(\sqrt{2\delta n}/\ln2\) |
|---|---|---|
| \(10^4\) | \(1.41\times10^{-3}\)(−28.5 dB) | 20.4 |
| \(10^6\) | \(1.41\times10^{-4}\)(−38.5 dB) | 204 |
| \(10^8\) | \(1.41\times10^{-5}\)(−48.5 dB) | 2040 |
对照:不要求隐蔽、SNR 20 dB 时,\(10^6\) 次使用能送 \(6.66\times10^6\) 比特。\(10^6\) 次使用大约是 1 MHz 带宽用 1 秒。
校验
- (a) 人工噪声表的 Bob 一列:\(\mathbb{E}\|\mathbf{h}_B\|^2=N=4\),\(10\log_{10}(4\times100\,\phi)\) 在 \(\phi=1,\frac12,\frac14\) 时为 26.0、23.0、20.0 dB;\(\phi=1\) 时 \(\mathbf{w}\) 与 \(\mathbf{h}_E\) 独立,\(\mathbb{E}|\mathbf{h}_E^H\mathbf{w}|^2=1\),Eve 平均 20.0 dB。
- (b) 细扫用的是精确分布:\(\|\mathbf{h}_B\|^2\) 服从形状参数为 4 的伽马分布,\(|\mathbf{h}_E^H\mathbf{w}|^2\) 服从均值为 1 的指数分布,\(\|\mathbf{h}_E^H\mathbf{Z}\|^2\) 服从形状参数为 3 的伽马分布,三者独立;6 万个样本在 \(\phi=1\) 与 \(\phi=\frac12\) 处给出 2.62 与 6.47,与上表在蒙特卡罗误差内一致。
- (c) 隐蔽:代回 \(D=n[x-\ln(1+x)]\),三行都得 0.0100;比特数改用精确式 \(n\log_2(1+x)\),得 20.4、204.0、2040.3,与近似式相同到小数点后一位。
- (d) \(\delta=0.01\) 时,Willie 的虚警加漏检概率不低于 \(1-\sqrt{0.005}=0.929\)。
体检卡 · 物理层安全与隐蔽通信
| 检查项 | 结果 |
|---|---|
| 开的门 | 不靠密钥与计算难度的保密;不被察觉的通信 |
| 时间尺度 | 保密速率随 Eve 的瞬时信道起伏,可 Eve 的瞬时信道拿不到,实际只能对统计或对区域设计;隐蔽要 \(10^6\) 次使用(1 MHz 用 1 秒)才送出约 204 bit |
| 信息结构 | 核心难点:被动的 Eve 不上报信道与位置;人工噪声的妙处是只需 Bob 的信道 |
| 自由度与秩 | 人工噪声用掉 Bob 方向之外的 \(N-1\) 维;压暗一片区域要花掉它所含的光斑数(64 天线、200 m 外、50 m 宽约 8 个) |
| 残差与失配 | Bob 的信道估计误差让人工噪声漏进 Bob;对 Eve 区域的估计偏小则保证失效 |
| 代价 | 发去"污染"Eve 的功率(最优约一半)、多天线、对 Eve 所在区域的感知 |
| 采纳(截至 2026-10) | 3GPP 的安全由上层 PDCP 负责,物理层安全与隐蔽通信没有标准化项目 |
| 极限与基线 | 上层加密;高 SNR 下保密容量受两人 dB 差封顶,加功率无用 |
| 任务与价值 | 无密钥基础设施的低功耗设备、加密之外的附加防线、要求不被发现的场景 |
| 阶段与去处 | 物理层安全推广后趋于饱和,隐蔽通信推广【本站判断】;开篇之作第 5 篇、第二部(信息论的工具) |
11.5 信道知识地图的工业形态:数据已经在流动#
11.5.1 直觉:地图不必专门去测#
信道知识地图(CKM,channel knowledge map)听上去像要开着测量车一条街一条街地去测。其实网络每天都在产生带位置的测量:你的手机在连接态按配置向基站报告服务小区和邻区的信号强度,在空闲态也按规则测周围的小区。概念本身见 Zeng–Xu 2021 的开篇论文 [29] 与开篇之作第 11 篇,系统的教程见 Zeng 等 2024 [30]。
11.5.2 现成的数据流#
第一股是例行的无线资源管理(RRM,radio resource management)测量:服务小区与邻区的 RSRP、参考信号接收质量(RSRQ,reference signal received quality)和 SINR,以及波束级的测量。它们怎样测、怎样滤波、怎样触发上报,见第 6 章 6.6 节。
第二股是最小化路测(MDT,minimization of drive tests,TS 37.320 [31]),初衷就是让终端代替测量车。即时 MDT 在连接态测量,满足条件就立即上报;记录 MDT 让终端在空闲态或非激活态按配置记下测量,之后再上报。
有 GNSS 等详细位置时,测量会附上经纬度,视情况再加高度、不确定度与置信度;即时 MDT 也可以附上邻区测量当作射频指纹。
NR 的记录 MDT 除了驻留小区的 RSRP、RSRQ,还记下最好的同步信号块(SSB,synchronization signal block,各波束轮流发送的同步与广播信号)的编号及其测量值,这是 Rel-16 起就有的。
Rel-19 又新增一条:用即时 MDT 采集物理层测得的 L1-RSRP 与波束编号,作为 AI 波束预测的网络侧训练数据(TS 37.320 §5.4.1.5)。标准已经把测量当成训练数据来采了。
此外还有定位测量和运营商自己的路测。
信道知识地图就是把这些测量按位置组织起来:位置 \(\mapsto\) 路损、主导到达角、时延、最佳波束编号。用第一部第 7 章的话说,地图存的是"给定位置时信道条件分布"的某个统计量,不是信道的一次实现。
带位置的测量涉及用户隐私,MDT 有用户同意机制:管理型 MDT 只对核心网指示"允许"的终端启用,这个指示考虑了用户是否同意与漫游状态 [31]。
flowchart TB
    subgraph SRC["网络里已经在流动的数据"]
        direction LR
        A1["RRM 测量上报<br/>RSRP、RSRQ、波束级"]
        A2["MDT<br/>带 GNSS 位置的测量"]
        A3["定位测量与路测"]
    end
    SRC --> M["信道知识地图<br/>位置 → 路损、到达角、最佳波束"]
    T["按环境变化的时间尺度<br/>定期更新"] --> M
    M --> U1["部署与覆盖规划"]
    M --> U2["每个位置的波束候选集"]
    M --> U3["切换参数与覆盖空洞"]
    U2 --> R{"实测链路上的<br/>预测残差持续变大?"}
    R -- "是" --> M
怎么读这张图:上面三股数据本来就在流动,汇成中间的地图;下面三种用途都在慢层。回到地图的两条箭头是两种站得住的更新方式,一条按固定周期,一条只看实际测得到的链路上的预测残差,两条都用不着真实信道。
11.5.3 准静态的用法#
地图存什么、不存什么,由两种知识的寿命决定。路损、阴影、主导方向、最佳波束这些大尺度与几何特征,在环境不变时能活几小时到几个月,是耐用品。小尺度衰落的瞬时复增益只活一个相干块,是易逝品(第二部 5.5 节)。
采样密度也站在耐用品一边:第一部第 4 章算过,100 m 见方的街区,大尺度层按 5 m 栅格约 400 个点,相位级的小尺度场按半波长栅格要约 \(5.4\times10^6\) 个点,密一万倍。
所以地图只存大尺度层,用在慢层的决策上:
- 部署与覆盖规划。
- 给每个位置一份波束候选集。
- 调切换参数。
- 找覆盖空洞。这一项正是 MDT 的本来目的,少做路测。
算例 11-5:地图省下多少导频,又要多少存储
导频。 第一部第 1 章算过:28 GHz、车速 30 m/s 时一个相干块约 300 个符号,扫 256 个波束要吃掉 85%。若地图按位置给出 8 个候选波束,且最佳波束总在候选里,导频开销降到 \(8/300=2.7\%\);给 16 个时为 5.3%。地图会过时:设 10% 的时候最佳波束不在候选里,扫完候选还要回退全扫,平均开销为 \((0.9\times8+0.1\times264)/300=11.2\%\),仍远低于 85%【本站演算】。
存储。 1 km² 按 5 m 栅格是 \(200\times200=40000\) 格;20 个小区、每小区 64 个波束、每个 RSRP 存 1 字节,每格 1280 字节,共约 51 MB。换成 2 m 栅格是 250000 格,约 320 MB【本站演算】。
校验
- (a) \(256/300=85.3\%\),与第一部的数一致。
- (b) 格数与栅格边长的平方成反比:\((5/2)^2=6.25\),\(51.2\times6.25=320\) MB。
- (c) 回退的两个极限:失配率为 0 时回到 2.7%;为 1 时是 \((8+256)/300=88\%\),比不用地图还多约 3 个百分点。地图过时到这个程度,就不如不用。
11.5.4 地图的更新与一个因果陷阱#
地图什么时候该更新?看似自然的规则是"等性能变差了再更新"。给规则里的量标一下来历就会发现问题:性能变差是地图预测与真实信道之差造成的,要算它,就得先知道真实信道;可有了真实信道,这一刻也就不需要地图了。规则在因果上绕回了自己。
这是第 2 章 2.7 节末块衰落提示框里那条准则的又一个实例:系统在运行时做的判断,只能用当时观测得到的量。理论上用真实信道算出的最优更新时刻,可以拿来评价方案,却不能拿来当触发器。
站得住的做法有两种。
- 定期更新:按环境变化的统计时间尺度更新,比如家具层按天、建筑层按月,周期不依赖运行期的真值。这也是任何更聪明的方案都必须比较的最强简单基线。
- 看漂移信号:找运行期拿得到的漂移信号,在实际测到的那部分链路上比较地图预测与实测,残差持续变大就触发更新。它只用测得到的量,代价是看不见没被测到的链路,比如没有关联的小区、没人去过的位置。
标准里的放松测量是一个先例:TS 38.304 §5.2.4.9 允许空闲态终端在判断自己低移动性、或不在小区边缘时少测一些 [6],依据正是终端自己测到的信号变化这个可观测量。说法与领域地图一致。
体检卡 · 信道知识地图
| 检查项 | 结果 |
|---|---|
| 开的门 | 把信道知识从每次重新估计的易逝品,变成可以跨时间、跨用户复用的资产 |
| 时间尺度 | 有效期由环境变化决定,小时到月;"估一次、信一块"的块长从毫秒换成了小时或天 |
| 信息结构 | 数据来自终端上报,人多的地方密、没人去的地方空;测到的只是被关联、被测量的那部分链路 |
| 自由度与秩 | 只存大尺度层,自由度低、采样友好:百米街区 5 m 栅格约 400 点,比相位级地图少一万倍 |
| 残差与失配 | 环境变化使地图过时,定位误差把测量放错格子;10% 失配加回退全扫时,导频从 2.7% 升到 11.2% |
| 代价 | 汇聚、存储(1 km²、5 m 栅格约 51 MB)、计算与跨系统信令;采集本身往往不是代价 |
| 采纳(截至 2026-10) | 有 MDT 与 RRM 测量这些数据通道,Rel-19 已能为 AI 波束预测采集 L1-RSRP;地图本身没有标准化 |
| 极限与基线 | 每次重新估计(全扫 256 个波束占 85%);按固定周期更新的地图 |
| 任务与价值 | 地图分辨率应由任务决定:选波束只要波束编号的分片常值,覆盖规划只要路损(第二部第 3 章) |
| 阶段与去处 | 介于存在与开门之间【本站判断】;第一部第 7 章、开篇之作第 11 篇 |
11.6 AI 原生网络、大模型与智能体:先问时间尺度#
11.6.1 直觉:先对一笔时间账#
"用大模型调度基站"听起来很美:把全网状态交给它,让它决定每个时隙谁用哪块资源。可基站每 0.5 ms 调度一次;大语言模型(LLM,large language model)逐个吐出 token(模型输出的最小单位,大致是一个词或词的一部分),按行业基准设定的服务目标,第一个 token 要 0.45–2 s,此后每个 40–200 ms。两者差了两到三个数量级。时间尺度对不上,后面的一切都无从谈起。
11.6.2 时间尺度表#
无线系统的决策分好几层:
| 层 | 典型周期 | 在做什么 | 放在哪里 |
|---|---|---|---|
| 时隙 | 0.125–1 ms | 调度、HARQ、链路自适应 | 基站的 MAC 与物理层 |
| 实时回路 | 10 ms 以下 | 波束跟踪、快速功控 | 分布单元(DU,distributed unit)内部 |
| 近实时 | 10 ms 到 1 s | 切换参数、干扰协调、调度策略 | 近实时 RIC |
| 非实时 | 1 s 以上 | 策略、模型训练与管理 | 非实时 RIC |
| 规划与优化 | 小时到月 | 部署、覆盖与容量规划、参数配置 | 网络规划与运维 |
时隙长度随子载波间隔变(第 3 章的 numerology 算例),15 kHz 时 1 ms,120 kHz 时 0.125 ms。
中间三层是开放无线接入网(O-RAN,Open RAN)的分法:RAN 智能控制器(RIC,RAN intelligent controller)的非实时一层管 1 s 以上的回路,近实时一层管 10 ms 到 1 s,10 ms 以下的实时回路留在分布单元内部,"实时 RIC"仍是研究中的提法。这一划分据二手资料,与第 6 章 6.8 节一致。
大模型这边的数取自行业基准组织 MLCommons 为 MLPerf Inference 设定的服务目标。Llama 2 70B 的服务器场景要求首个 token 不超过 2 s、此后每个 token 不超过 200 ms,200 ms 一个 token 约合每分钟 240 个词,相当于人的平均阅读速度 [32]。
v5.0 新增的交互场景收紧到首 token 450 ms、每 token 40 ms [33]。这些是基准为"可接受的服务"设的门槛,不是实测值。
算例 11-6:一个时隙里能生成几个 token
每 token 40–200 ms。0.5 ms 的时隙里能生成 \(0.5/200=0.0025\) 到 \(0.5/40=0.0125\) 个 token;0.125 ms 的时隙里只有 0.000625 到 0.003125 个。首 token 的 0.45–2 s 相当于 900 到 4000 个 0.5 ms 时隙。生成一段 200 个 token 的回答,要 \(0.45+200\times0.04=8.45\) s 到 \(2+200\times0.2=42\) s。
拿信道比一比:3.5 GHz 下步行的相干时间约 26 ms,车速 60 km/h 约 2.2 ms(第 2 章),0.45 s 的首 token 时延分别是约 17 个和约 200 个相干时间【本站演算】。
校验
- (a) 量纲:秒除以"秒每 token",得 token 数。
- (b) 倒数:一个 token 最快 40 ms,等于 80 个 0.5 ms 时隙,正是 0.0125 的倒数;最慢 200 ms 合 400 个时隙,与八条线索里的估算一致。
一次空口调度的时间里,大模型连一个词都吐不出来。所以分工按时间尺度切:大模型做离线的、慢的事,实时的事交给为具体环境训练的小模型。
大模型适合做部署规划、码本与覆盖区域设计、运维与故障分析、生成配置;它更适合当调用工具的调度者,把具体的数交给优化器、查表或小模型去算,而不是直接输出控制量。
把"离线还是在线"与"大模型还是小模型"交叉,四个格子各有一个例子和一个约束:
| 大模型 | 为具体环境训练的小模型 | |
|---|---|---|
| 离线(小时到月) | 读运维日志与告警,生成配置变更与部署规划的草案。约束:输出要经规则、仿真或人工核验后才能下发 | 为一个站点训练波束预测或 CSI 压缩模型。约束:训练数据要覆盖部署环境,换站点要重训或微调 |
| 在线(毫秒到秒) | 在非实时层当调度者,按运维意图调用优化器、查询地图。约束:首 token 0.45–2 s,只能进 1 s 以上的回路 | 在基站里按测量预测最佳波束。约束:推理要在一个时隙内完成,要被持续监控,出错时回退到传统流程 |
11.6.3 3GPP 的 AI/ML 路线#
标准化走的是小模型这一格,而且走得很稳。CSI 压缩为什么难见第 9 章 9.6 节,这里只讲路线与时间尺度(截至 2026 年 10 月)。
Rel-18 的研究 TR 38.843 圈定三个用例 [34]:
- CSI 反馈增强:用编码器在终端、解码器在基站的双边模型做空频域压缩,用终端侧的单边模型做时域预测。
- 波束管理:用一小组波束(Set B)的测量推断一大组波束(Set A)里哪个最好,叫 BM-Case1;用 Set B 的历史测量预测未来,叫 BM-Case2。
- 定位:模型直接输出位置,或者辅助传统定位算法。
Rel-19 的工作项目 RP-234039(RAN#102,2023 年 12 月)把单边模型的通用框架与生命周期管理、波束管理(终端侧与网络侧模型都有)、定位写进规范 [35]。CSI 预测起初只是研究项,后来也进了规范,TS 38.214 的 V19 版本已有对应条款。
双边 CSI 压缩在 Rel-19 只继续研究,到 Rel-20 才立工作项目(修订后的工作项目描述为 2026 年 3 月的 RP-260511),把双边模型的 CSI 反馈与基于标准的终端数据采集写进规范 [36]。
Rel-19 还有一项 AI/ML 用于移动性的研究 TR 38.744,建议把 RRM 测量预测与测量事件预测转入规范 [37]。训练数据从哪来,11.5 节已经看到:Rel-19 的 MDT 能为 AI 波束预测采集 L1-RSRP 与波束编号。
到了 6G,研究项目 RP-251881 里 AI/ML 一项的标题写明"沿用 5G 的 AI/ML 框架"(leveraging 5G AI/ML framework),并要求系统在没有 AI/ML 时也能工作 [8]。这句话很能说明标准的态度:AI 是可以插拔的增强,不能成为单点故障。
贯穿这几个版本的重心是生命周期管理:数据怎么采,模型怎么训,推理在哪里做,性能怎么监控,出了问题怎么回退到传统流程。把物理层整体交给端到端学习的想法可以追溯到 O'Shea–Hoydis 2017 [38],把 AI 当作空口设计起点的愿景见 Hoydis 等 2021 [39];标准走的路比这两篇谨慎得多。
11.6.4 必须和经典方法比#
学出来的方法,要和同等信息、同等算力下的经典方法比:
- CSI 反馈的对手是 Type II 码本(第 9 章算例 9-6)。
- 功率分配的对手是 WMMSE(第三部第 3 章)。
- 按位置挑波束的对手是一张几乎不花在线算力的位置查表(算例 11-5)。
泛化要说清物理边界:第二部 4.6 节的提法是,只依赖时延、角度、功率这类结构级特征的模型能迁移到米级的环境变化,依赖相位的模型在 \(\lambda/4\)(3.5 GHz 下约 2 cm)之外就失效【本站提法】。报出一个增益之前,先说清它是在哪一类特征上学到的。
体检卡 · AI 原生网络与大模型
| 检查项 | 结果 |
|---|---|
| 开的门 | 学出来的模块替代或增强人工设计的模块(CSI 反馈、波束管理、定位、移动性预测);大模型做规划、运维与配置 |
| 时间尺度 | 大模型首 token 0.45–2 s,是 0.5 ms 时隙的 900–4000 倍,只能进秒级以上的慢层;空口小模型要在一个时隙里推完 |
| 信息结构 | 训练数据从哪来(Rel-19 用 MDT 采 L1-RSRP 与波束编号)、是否覆盖部署环境;双边模型还要终端与基站两侧的厂商对齐 |
| 自由度与秩 | 模型容量不是瓶颈,数据与环境的多样性才是 |
| 残差与失配 | 分布漂移与泛化误差:依赖相位的特征在 \(\lambda/4\)(3.5 GHz 约 2 cm)之外失效,结构级特征可迁移到米级变化【本站提法】 |
| 代价 | 算力与能耗、数据采集、测试与互操作、生命周期管理 |
| 采纳(截至 2026-10) | Rel-19 规范了单边模型框架、波束管理、定位与 CSI 预测;双边 CSI 压缩在 Rel-20 立项;6G 研究沿用 5G 框架,并要求没有 AI/ML 也能工作 |
| 极限与基线 | 经典算法:Type II 码本、WMMSE、规则与位置查表 |
| 任务与价值 | 空口用小模型做窄任务,规划与运维用大模型 |
| 阶段与去处 | AI 空口推广(标准化进行中),大模型用于网络处在开门期且非常拥挤【本站判断】;第二部第 4 章、第三部第 3 章、第 5 章 |
11.7 全景总表:网络新疆域的体检结果#
先看六个方向主要撞上哪些线索、该去哪里深挖:
flowchart LR
    subgraph DIR["六个方向"]
        N1["非地面网络"]
        N2["无人机与低空"]
        N3["携能与环境物联网"]
        N4["物理层安全与隐蔽"]
        N5["信道知识地图"]
        N6["AI 原生与大模型"]
    end
    subgraph THR["主要撞上的线索"]
        T1["信息结构"]
        T2["时间尺度"]
        T3["自由度与秩"]
        T4["代价"]
        T5["任务与价值"]
        T6["残差与失配"]
    end
    subgraph GO["本站去处"]
        G1["第一部第 1、7 章<br/>确定性先验与地图"]
        G2["第四部<br/>谁在什么时候知道什么"]
        G3["第二部第 3、5 章<br/>任务分辨率与知识折旧"]
        G4["开篇之作第 5、6、7、11 篇"]
        G5["第二部第 4 章、第三部第 3、5 章<br/>泛化与经典基线"]
    end
    N1 --> T1
    N1 --> T2
    N2 --> T3
    N2 --> T4
    N3 --> T4
    N3 --> T5
    N4 --> T1
    N4 --> T3
    N5 --> T1
    N5 --> T2
    N6 --> T2
    N6 --> T6
    T1 --> G1
    T1 --> G2
    T2 --> G3
    T3 --> G4
    T4 --> G4
    T5 --> G3
    T6 --> G5
怎么读这张图:左列是本章六个方向,中列是它们最常撞上的线索,右列是本站深挖的地方。信息结构和时间尺度各被三个方向撞上,是本章的主线;代价与自由度各被两个方向撞上,通向开篇之作里那几个最简模型。
再看一张总表,列名与第 10 章相同:
| 方向 | 新自由度从哪来、何时归零 | 真实代价 | 标准状态(截至 2026-10) | 阶段【本站判断】 | 本站去处 |
|---|---|---|---|---|---|
| 非地面网络 | 高度换覆盖,已知轨道换可预测性;在地面网络覆盖内、或要高单用户速率时归零 | 多付 55–66 dB 路损;卫星功率与载荷;跨系统信令 | Rel-17 起持续演进,Rel-19 再生载荷;6G 研究求地面与非地面统一 | 推广 | 11.1 节;第一部第 7 章 |
| 无人机与低空 | 基站位置与航迹可设计;时延要求紧、停留短于约一分钟时,移动换容量不划算 | 续航与推进能耗、空域管理、回传 | Rel-18 支持空中终端,Rel-19 按高度的条件切换 | 推广 | 11.2 节;开篇之作第 7 篇 |
| 携能与环境物联网 | 同一电磁波携带能量;距离到十米量级、功率低于整流门槛时归零 | 发射功率与暴露限制;反向散射的自干扰 | Rel-19 环境物联网工作项目(device 1) | 携能饱和,环境物联网推广 | 11.3 节;开篇之作第 6 篇 |
| 物理层安全与隐蔽 | 两人信道之差与发端零空间;Eve 不比 Bob 差、或其区域超出孔径的置零能力时归零;隐蔽的每次使用比特本就趋于零 | 发去污染的功率、多天线、对 Eve 区域的感知 | 无标准化项目 | 安全趋于饱和,隐蔽推广 | 11.4 节;开篇之作第 5 篇 |
| 信道知识地图 | 环境的耐用知识跨时间复用;环境变得比更新周期快、或定位误差大于大尺度相关长度时归零 | 汇聚、存储、计算与信令 | 有 MDT 与 RRM 数据通道,无地图本身 | 介于存在与开门之间 | 11.5 节;第一部第 7 章 |
| AI 原生与大模型 | 数据里的环境结构;部署环境超出训练分布、或时间尺度对不上时归零 | 算力与能耗、数据、测试与互操作 | Rel-19 规范单边模型、波束管理、定位与 CSI 预测;双边压缩 Rel-20 立项 | AI 空口推广,大模型开门且拥挤 | 11.6 节;第二部第 4 章 |
数量级速查表(本章算例汇总):
| 量 | 数值 | 出处 |
|---|---|---|
| 600 km 低轨、10° 仰角的斜距与单程时延 | 1932 km,6.44 ms | 算例 11-1 |
| 600 km、2 GHz 的最大多普勒 | 约 46 kHz(近似式 23.1 ppm,TR 38.821 取 24 ppm) | 算例 11-1 |
| 600 km 卫星链路比地面 1 km 多付的路损(2 GHz) | 55–66 dB | 11.1 节 |
| 城区无人机基站的最优仰角 | 42.4°,\(h=0.914R\) | 算例 11-2 |
| 915 MHz、1 W、10 m 外整流后的功率 | 约 2 μW | 算例 11-3 |
| 人工噪声:一半功率发噪声的平均保密速率(\(N=4\)、20 dB) | 6.46 对 2.62 b/s/Hz | 算例 11-4 |
| 隐蔽通信 \(10^6\) 次信道使用能送的比特(\(\delta=0.01\)) | 约 204 bit | 算例 11-4 |
| 地图给 8 个候选波束时的导频开销(28 GHz、30 m/s) | 2.7%(全扫 85%) | 算例 11-5 |
| 一个 0.5 ms 时隙里大模型能生成的 token | 0.0025–0.0125 个 | 算例 11-6 |
常见误解#
初学者最容易踩的六个坑
误解一:"卫星就是挂在天上的基站。" 600 km 低轨卫星的单程时延 2–6.4 ms,2 GHz 多普勒到 46 kHz,路损比地面 1 km 多 55–66 dB;波束中心与边缘的距离路损只差 0.008 dB,按 RSRP 切换失灵。但轨道已知,时延和多普勒的大部分可以事先算掉。
误解二:"无人机飞得越高,覆盖越好。" 路损对高度是 U 形:城区覆盖 707 m 半径时,100 m 高为 114.1 dB,645 m 高才降到 100.0 dB,再往上又涨。最优仰角由城市形态决定,郊区 20.3°,高楼城区 75.5°。
误解三:"无线充电能像 Wi-Fi 一样覆盖整个房间。" 915 MHz、1 W 全向发射,10 m 外整流后只剩约 2 μW,整流电路还比信息接收机"聋"七八十 dB。它适合微瓦级、间歇工作的设备,给手机充电指望不上。
误解四:"物理层安全能让窃听者完全收不到。" 人工噪声只要 Bob 的信道,可要把 Eve 可能在的整片区域压暗,约束数等于区域的光斑数,区域一大自由度就用光;Eve 的信道通常未知,站得住的提法是对区域里最坏的位置设计。
误解五:"隐蔽通信不过是低功率通信。" 它要求功率随 \(1/\sqrt n\) 下降,总比特只按 \(\sqrt n\) 增长:\(10^6\) 次使用只能隐蔽地送约 204 bit,不要求隐蔽时能送 \(6.66\times10^6\) bit。
误解六:"大模型可以直接做实时调度。" 每 token 40–200 ms,一个 0.5 ms 时隙里只能生成 0.0025–0.0125 个 token,首 token 要等 900–4000 个时隙。大模型该放在秒级以上的慢层,当调用工具的调度者。
通往前沿#
本章六个方向的共同点,是"信息从哪来、什么时候到"。各方向的深挖去处如下。
- 卫星与地图问的是确定性先验和它的更新:轨道事先知道,几乎不会过时;地图一点点攒出来,要按环境的节奏折旧。深挖去第一部第 1 章、第 7 章与第二部第 5 章。
- 安全问的是对手的信息:被动的窃听者不会上报信道,保证只能建立在对它的不确定性之上。这是第二部信息论工具的用武之地。
- AI 问的是时间尺度与泛化,见第二部第 4 章、第三部第 3 章与第 5 章。
- 携能与无人机把代价写在最前面,能量与续航是第一约束。
- 在轨计算(11.1.9 节)算的是算力与下传带宽的兑换,背后是下传、能量、散热三本账;轨道可预测,三本账也都能提前算。
很多个决策者各自只掌握一部分信息、信息传递又要花时间时,问题就进入了第四部的信息结构。
本章所在的线索:
在八条线索一页里,可以顺着这几条线读到四部的相关章节。
参考文献#
- 3GPP TR 38.821 V16.2.0, "Solutions for NR to support non-terrestrial networks (NTN)," Release 16.
- 3GPP TR 38.811 V15.4.0, "Study on New Radio (NR) to support non-terrestrial networks," Release 15, 2020-09.
- O. Liberg 等, "Narrowband Internet of Things for non-terrestrial networks," IEEE Communications Standards Magazine, vol. 4, no. 4, pp. 49–55, 2020. DOI: 10.1109/MCOMSTD.001.2000004
- 3GPP TS 38.300, "NR; NR and NG-RAN overall description; Stage-2," V17.0.0(2022-05)与 V19.4.0(2026-09).
- 3GPP TS 38.331, "NR; Radio Resource Control (RRC); Protocol specification," V17.0.0(2022-05)与 V19.4.0.
- 3GPP TS 38.304, "NR; User Equipment (UE) procedures in idle mode and in RRC Inactive state," V16.1.0(2020-07)、V17.0.0(2022-05)与 V19.3.0(2026-08).
- 3GPP TR 21.918 V18.0.0, "Release 18 description; Summary of Rel-18 work items," 2025-03.
- 3GPP RP-251881, "Study on 6G Radio," TSG RAN#108, 2025-06.
- X. Lin 等, "5G from space: An overview of 3GPP non-terrestrial networks," IEEE Communications Standards Magazine, vol. 5, no. 4, pp. 147–153, 2021. DOI: 10.1109/MCOMSTD.011.2100038
- J. Liu 等, "Space-air-ground integrated network: A survey," IEEE Communications Surveys & Tutorials, vol. 20, no. 4, pp. 2714–2741, 2018. DOI: 10.1109/COMST.2018.2841996
- A. Al-Hourani, S. Kandeepan, S. Lardner, "Optimal LAP altitude for maximum coverage," IEEE Wireless Communications Letters, vol. 3, no. 6, pp. 569–572, 2014. DOI: 10.1109/LWC.2014.2342736
- A. Al-Hourani, S. Kandeepan, A. Jamalipour, "Modeling air-to-ground path loss for low altitude platforms in urban environments," in Proc. IEEE GLOBECOM, pp. 2898–2904, 2014. DOI: 10.1109/GLOCOM.2014.7037248
- 3GPP TR 36.777 V15.0.0, "Study on enhanced LTE support for aerial vehicles," Release 15, 2017-12.
- Y. Zeng, R. Zhang, "Energy-efficient UAV communication with trajectory optimization," IEEE Transactions on Wireless Communications, vol. 16, no. 6, pp. 3747–3760, 2017. DOI: 10.1109/TWC.2017.2688328
- Y. Zeng, R. Zhang, T. J. Lim, "Wireless communications with unmanned aerial vehicles: Opportunities and challenges," IEEE Communications Magazine, vol. 54, no. 5, pp. 36–42, 2016. DOI: 10.1109/MCOM.2016.7470933
- Y. Zeng, J. Lyu, R. Zhang, "Cellular-connected UAV: Potential, challenges, and promising technologies," IEEE Wireless Communications, vol. 26, no. 1, pp. 120–127, 2019. DOI: 10.1109/MWC.2018.1800023
- R. Zhang, C. K. Ho, "MIMO broadcasting for simultaneous wireless information and power transfer," IEEE Transactions on Wireless Communications, vol. 12, no. 5, pp. 1989–2001, 2013. DOI: 10.1109/TWC.2013.031813.120224
- B. Clerckx 等, "Fundamentals of wireless information and power transfer: From RF energy harvester models to signal and system designs," IEEE Journal on Selected Areas in Communications, vol. 37, no. 1, pp. 4–33, 2019. DOI: 10.1109/JSAC.2018.2872615
- H. Ju, R. Zhang, "Throughput maximization in wireless powered communication networks," IEEE Transactions on Wireless Communications, vol. 13, no. 1, pp. 418–428, 2014. DOI: 10.1109/TWC.2013.112513.130760
- V. Liu 等, "Ambient backscatter: Wireless communication out of thin air," in Proc. ACM SIGCOMM, pp. 39–50, 2013. DOI: 10.1145/2486001.2486015
- 3GPP TR 38.848 V18.0.0, "Study on Ambient IoT (Internet of Things) in RAN," Release 18, 2023-09.
- 3GPP TR 38.769 V20.0.0, "Study on solutions for Ambient IoT (Internet of Things) in NR," 2026-03.
- 3GPP RP-243326, "New Work Item: Solutions for Ambient IoT (Internet of Things) in NR," TSG RAN#106, 2024-12.
- A. D. Wyner, "The wire-tap channel," Bell System Technical Journal, vol. 54, no. 8, pp. 1355–1387, 1975. DOI: 10.1002/j.1538-7305.1975.tb02040.x
- S. K. Leung-Yan-Cheong, M. E. Hellman, "The Gaussian wire-tap channel," IEEE Transactions on Information Theory, vol. 24, no. 4, pp. 451–456, 1978. DOI: 10.1109/TIT.1978.1055917
- M. Bloch 等, "Wireless information-theoretic security," IEEE Transactions on Information Theory, vol. 54, no. 6, pp. 2515–2534, 2008. DOI: 10.1109/TIT.2008.921908
- S. Goel, R. Negi, "Guaranteeing secrecy using artificial noise," IEEE Transactions on Wireless Communications, vol. 7, no. 6, pp. 2180–2189, 2008. DOI: 10.1109/TWC.2008.060848
- B. A. Bash, D. Goeckel, D. Towsley, "Limits of reliable communication with low probability of detection on AWGN channels," IEEE Journal on Selected Areas in Communications, vol. 31, no. 9, pp. 1921–1930, 2013. DOI: 10.1109/JSAC.2013.130923
- Y. Zeng, X. Xu, "Toward environment-aware 6G communications via channel knowledge map," IEEE Wireless Communications, vol. 28, no. 3, pp. 84–91, 2021. DOI: 10.1109/MWC.001.2000327
- Y. Zeng 等, "A tutorial on environment-aware communications via channel knowledge map for 6G," IEEE Communications Surveys & Tutorials, vol. 26, no. 3, pp. 1478–1519, 2024. DOI: 10.1109/COMST.2024.3364508
- 3GPP TS 37.320, "Radio measurement collection for Minimization of Drive Tests (MDT); Overall description; Stage 2," V16.1.0(2020-07)与 V19.4.0(2026-09).
- MLCommons, "Llama 2 70B: An MLPerf Inference benchmark for large language models," 2024-03-27. https://mlcommons.org/2024/03/mlperf-llama2-70b/
- MLCommons, "MLPerf Inference v5.0 advances language model capabilities for GenAI," 2025-04-02. https://mlcommons.org/2025/04/llm-inference-v5/
- 3GPP TR 38.843 V19.0.0, "Study on Artificial Intelligence (AI)/Machine Learning (ML) for NR air interface," 2025-09.
- 3GPP RP-234039, "New WID on Artificial Intelligence (AI)/Machine Learning (ML) for NR Air Interface," TSG RAN#102, 2023-12.
- 3GPP RP-260511, Rel-20 工作项目 NR_AIML_air_Ph2 的修订版 WID(RP-253340 的修订), TSG RAN#111, 2026-03.
- 3GPP TR 38.744 V19.0.1, "Study on Artificial Intelligence (AI)/Machine Learning (ML) for Mobility in NR," 2025-11.
- T. O'Shea, J. Hoydis, "An introduction to deep learning for the physical layer," IEEE Transactions on Cognitive Communications and Networking, vol. 3, no. 4, pp. 563–575, 2017. DOI: 10.1109/TCCN.2017.2758370
- J. Hoydis 等, "Toward a 6G AI-native air interface," IEEE Communications Magazine, vol. 59, no. 5, pp. 76–81, 2021. DOI: 10.1109/MCOM.001.2001187
- B. Denby, B. Lucia, "Orbital Edge Computing: Nanosatellite Constellations as a New Class of Computer System," Proc. ASPLOS, pp. 939–954, 2020. DOI: 10.1145/3373376.3378473
- B. Denby, B. Lucia, "Orbital Edge Computing: Machine Inference in Space," IEEE Computer Architecture Letters, vol. 18, no. 1, pp. 59–62, 2019. DOI: 10.1109/LCA.2019.2907539
- K. Fall, "A delay-tolerant network architecture for challenged internets," Proc. ACM SIGCOMM, pp. 27–34, 2003. DOI: 10.1145/863955.863960
- S. Wang, Q. Li, M. Xu, X. Ma, A. Zhou, Q. Sun, "Tiansuan Constellation: An Open Research Platform," Proc. IEEE EDGE, pp. 94–101, 2021. DOI: 10.1109/EDGE53862.2021.00022
3GPP 文件的标题、版本号与日期经本站核对。