3 · 信息结构相图:什么时候问题是凸的#
两个人抬一张长桌过门。桌子一头晃一下,晃动传到另一头要半秒。如果两人靠喊话协调,而喊话从出口到对方耳朵、再到对方手上做出反应,也要半秒左右,那么每一次"我这边歪了,你往左一点"都恰好赶在桌子晃过去之前送到,两人可以真正配合。
如果喊话要一秒,情况就变了:对方听到的永远是半秒前的桌子,按过时信息做出的动作会与桌子的当前状态打架。这时两人没法再配合,只能各自猜:猜对方看到了什么,猜对方会怎么动,猜对方怎么猜自己。
第一种情形,"怎么抬"是一个可以坐下来算出最优方案的问题。第二种情形,同一个问题会长出无穷多层"我猜你猜我",这就是第 1 章里 Witsenhausen 反例统治了六十年的那片深渊。
这一章讲的是:时延与传播的赛跑如何决定一个多决策者问题是"可以算"还是"深渊"。它是本部结构轴的收尾。第 1 章给了深渊的存在:非经典信息结构下最优解可以非线性且至今未解。第 2 章给了最好的可解区:Ho–Chu 定理,部分嵌套 \(\Longrightarrow\) 线性策略最优。
两块之间的中间地带,六十年只画出了零星几块。其中最干净的一块叫二次不变性(quadratic invariance, QI)。它不追求"最优解是线性的",只追求"求解最优解这件事是凸的"。Rotkowitz–Lall 2006 [1] 用它圈出了分布式控制里可凸化的那一类。Rotkowitz–Cogill–Lall 2010 [4] 把它翻译成一条能用秒表量的判据:控制器之间的通信,不能比被控对象之间的影响传播得慢。
本章做四件事:
- 把 Youla 参数化与二次不变性这两件控制论工具从零教起,每一步都算给读者看(3.2–3.3 节)。
- 证明时延判据,并把它搬到两个小区的干扰耦合上,算出一条相边界:回传时延不超过耦合时标,协作问题就是凸的(3.4–3.5 节)。
- 交代相图右侧不只是"非凸",而是"已被证难"(3.6 节),然后把结构轴上已证的三块区域重排成一张相图(3.7 节)。
- 提出"信息结构可以被设计":网络可以花钱改自己的信息结构,于是"一条回传链路值多少"成了一个新问题,它把本章与第三部的 \(C(\varepsilon)\) 相乘(3.8 节)。
工程界有一句常识:联合传输需要理想回传,非理想回传只能做较松的协调。在第二件事里,这句话有了定量的说法,它就是相边界的位置。
本章预备知识
只需线性代数(矩阵乘法与逆、子空间)、概率论(方差、线性最小均方估计)、信号与系统(\(z\) 变换、传递函数、"延迟 \(d\) 步"记作 \(z^{-d}\))。用到的前文:
- 凸集、凸函数、范数是凸函数:预备篇 7.2(范数一行在该节的凸函数速查表里)。
- 线性最小均方预测与正交性原理(算例 3.6 要用):预备篇 4.10。
- 蜂窝网络、小区间干扰与 CoMP 的基本图像:预备篇 6。
- 回传与 X2 接口:预备篇没有专讲。回传(backhaul)是基站之间或基站到核心网的传输链路,X2 接口是 LTE 基站之间直接交换协调信息的接口,NR 中对应 Xn。本章只用到它们的一个量,即单向时延,具体数字见 3.5 节算例 3.5。
- 信息结构按"划分"口径写。"划分"的定义见第二部第 3 章定义 3.2,把它用到多决策者上的是本部第 1 章定义 1.2。本章的连续情形只需一句等价说明:每个决策者的信息是"它能区分哪些世界状态",有限情形就是状态集的一个划分。
- Witsenhausen 反例与"经典 / 非经典信息结构":第 1 章。
- 部分嵌套与 Ho–Chu 定理:第 2 章定义 2.4 与定理 2.5 [9](本章只引用其结论)。
- 第三部两小区最小 CSI 交换 \(C(\varepsilon)\):第三部第 6 章。
不需要测度论,也不需要 \(\mathcal{H}_2/\mathcal{H}_\infty\) 控制的背景:本章把"性能指标"统一写成闭环映射的某个范数 \(\|\cdot\|\),唯一用到的性质是范数是凸函数。
3.1 抬桌子过门:两种"可解",一条赛跑#
先把开场的故事拆成两个可以精确化的量。
传播时延 \(p\):决策者 \(j\) 的动作,要过多久才会改变决策者 \(i\) 看到的东西。抬桌子时是"晃动从一头传到另一头的半秒";两个小区里是"小区 2 的发射功率变了,小区 1 的干扰测量过几个时隙才反映出来"。
通信时延 \(t\):决策者 \(j\) 看到的东西,要过多久才能送到决策者 \(i\) 手里。抬桌子时是喊话的时延;两个小区里是回传 / X2 接口的单向时延。
故事里的直觉是:\(t\le p\) 时能配合,\(t>p\) 时只能猜。本章要把这句话变成定理。为此先要澄清"可解"有三种含义,这是全章的第一个概念转折。
| "可解"的含义 | 问的是什么 | 代表定理 | 本部位置 |
|---|---|---|---|
| 解的形状 | 最优策略是不是线性(仿射)的 | Ho–Chu:部分嵌套 \(\Longrightarrow\) 线性最优 [9] | 第 2 章 |
| 求解的难度 | 找最优策略的优化问题是不是凸的 | Rotkowitz–Lall:二次不变 \(\Longrightarrow\) 综合问题凸 [1] | 本章 |
| 计算复杂度 | 离散化后有没有多项式算法 | Tsitsiklis–Athans、Papadimitriou–Tsitsiklis:离散版 NP-complete [10][11] | 本章 3.6 节 |
三行是三个不同的问题。
"线性最优"是关于答案的陈述。 在所有策略(包括非线性的)里,最好的那个恰好是线性的。
"凸"是关于找答案的过程的陈述。 本章只在线性时不变(LTI)控制器里搜索,问的是这个搜索问题凸不凸,并不回答非线性策略能否做得更好。
所以两者各管一件事:
- 凸化之后找到的最优 LTI 控制器可以是阶数很高的动态滤波器(最优 \(Q\) 可以是任意稳定传递矩阵),却不保证它在全体策略里最优。
- 反过来,线性最优的问题也未必被本章的机制凸化。
第 2 章的部分嵌套1与本章的二次不变性因此是两条判据、两个结论。文献一直把它们当作"密切相关但不等同"的概念(Rotkowitz 2008 [5] 专论二者关系)。本章不断言它们在任何模型上等价,3.3 节末的蕴含图里把未核的箭头画成虚线。
为什么要引入第二种"可解"?因为工程上真正要的往往不是"最优解长什么样",而是"能不能可靠地算出来"。
一个凸问题,哪怕最优解是阶数很高的动态滤波器,也能用现成的凸优化工具可靠地求解:把问题离散化成有限维之后,可以在多项式时间内求到任意精度。一个非凸问题,哪怕最优解恰好是线性的,一般也没有可靠的算法保证找到它。
本章的做法是把"谁知道什么"从给定的条件变成变量,然后问:变量取什么值时,问题是凸的。
到此为止我们得到了什么:一对可量化的时延(传播 \(p\)、通信 \(t\)),以及"可解"的三种含义的分工。本章负责中间那种,即综合问题的凸性。
3.2 一句话 Youla:闭环是控制器的什么函数#
3.2.1 直觉:换一个坐标系#
设计控制器的困难在于,我们关心的量(闭环性能)是控制器 \(K\) 的一个很不好看的函数,里面有 \((I-GK)^{-1}\) 这样的逆。
Youla 参数化的想法很朴素:既然 \(K\) 不好看,就换坐标。把 \(K\) 换成另一个变量 \(Q\),使闭环性能变成 \(Q\) 的仿射函数("一次函数")。这样,在 \(Q\) 坐标下,无约束的最优控制就是一个凸问题。
全部麻烦被推到了一处,就是约束。分布式控制里,"控制器 \(i\) 只能用它看得见的测量"是对 \(K\) 的约束,写成 \(K\in\mathcal{S}\)。\(\mathcal{S}\) 是某个子空间,比如"下三角矩阵"或"非对角元至少延迟 \(d\) 步"。
这条约束换到 \(Q\) 坐标后还是子空间约束吗?一般不是。二次不变性就是回答"什么时候是"的条件。
3.2.2 模型与记号#
本章的对象全部是离散时间、线性时不变(LTI)系统。一个信号是一个序列 \(u(0),u(1),\dots\);延迟一步的算子写成 \(z^{-1}\);一个因果传递函数是形式幂级数 \(F(z)=\sum_{n\ge0}f_nz^{-n}\),系数 \(f_n\) 是它的脉冲响应。多输入多输出时 \(F\) 是矩阵,每个元都是这样的级数。
读者只需把 \(z^{-n}\) 读成"延迟 \(n\) 个时隙",把矩阵乘法按通常规则做,不需要复变函数。
"形式"二字是说:我们只把 \(F\) 当作一串系数 \((f_0,f_1,f_2,\dots)\) 来记账,从不把某个具体的 \(z\) 代进去求和,所以根本不问级数收不收敛。
两个级数相乘就是系数做卷积:\(F_1F_2\) 的 \(z^{-n}\) 系数是 \(\sum_{k=0}^{n}f^{(1)}_kf^{(2)}_{n-k}\),只涉及有限多项,永远算得出来。这就是"两个系统串联,脉冲响应做卷积"。
因果(causal)指级数里只有 \(z^{0},z^{-1},z^{-2},\dots\),没有 \(z\) 的正幂,即输出不依赖未来的输入。零阶系数 \(f_0\) 是"当下的输入立刻影响当下的输出"的直通部分,下面的"严格因果"就是要求它为零。
被控对象记为 \(G\)(\(m\) 个输入 \(u\),\(m\) 个输出 \(y\)),控制器记为 \(K\)(把 \(y\) 映到 \(u\))。外部扰动 \(w\) 与我们要压小的性能输出 \(\zeta\) 通过
进入系统。\(P_{11},P_{12},P_{21}\) 是给定的传递矩阵,描述扰动怎么进来、性能怎么定义。
全章假设 \(G\) 稳定且严格因果(strictly proper):\(G\) 的每个元都至少延迟一步,\(G=\sum_{n\ge1}g_nz^{-n}\)。物理上,这是"动作至少要过一个时隙才影响测量",对两小区模型自然成立(3.5 节会显式算出来)。不稳定对象的情形,Rotkowitz–Lall [1] 用一般的 Youla 参数化处理,本章省略。
3.2.3 Youla 参数的定义与算例#
定义 3.1(闭环映射与 Youla 参数)
在上述模型中,控制器 \(K\) 的 Youla 参数(Youla parameter)定义为
从扰动 \(w\) 到性能输出 \(\zeta\) 的闭环映射(closed-loop map)记为 \(T_{\zeta w}(K)\)。
这个定义在说什么:\(Q\) 就是"从测量端注入的扰动 \(P_{21}w\) 到控制输入 \(u\)"的整个闭环传递。
由 \(u=Ky=K(P_{21}w+Gu)\) 移项,得 \((I-KG)u=KP_{21}w\),直接解出的是 \(u=(I-KG)^{-1}KP_{21}w\)。再用下面引理 3.1(1)的推穿恒等式 \((I-KG)^{-1}K=K(I-GK)^{-1}\),换成 \(u=K(I-GK)^{-1}P_{21}w=QP_{21}w\)。
可见 \(Q\) 不是人为构造出来的,它是闭环里一段真实存在的通路。
记号提醒:第 2 章里的 \(Q\) 是团队代价中的耦合矩阵;本章的 \(Q\) 一律指 Youla 参数,两者无关。
先用最小的数字例子看一眼这个映射长什么样,再证性质。取常数矩阵(相当于所有传递函数都是零阶的,只看代数结构):
算例 3.1(Youla 映射的一次往返:\(2\times2\) 常数矩阵)
取
第一步:算 \(GK\)(逐元乘加)。
- \((GK)_{11}=0.5\times0.2+0\times0.1=0.1\),\((GK)_{12}=0\)。
- \((GK)_{21}=0.3\times0.2+0.4\times0.1=0.06+0.04=0.10\),\((GK)_{22}=0.4\times0.3=0.12\)。
于是
第二步:求逆。 下三角矩阵的逆仍是下三角。对角元取倒数:\(1/0.9=10/9\)、\(1/0.88=25/22\)。左下元为 \(-(-0.10)/(0.9\times0.88)=0.10/0.792=25/198\)。
第三步:算 \(Q=K(I-GK)^{-1}\)。
左下元的算法:\(\tfrac{1}{9}+\tfrac{7.5}{198}=\tfrac{22+7.5}{198}=\tfrac{29.5}{198}=\tfrac{59}{396}\)。注意 \(Q\) 与 \(K\) 一样是下三角。这不是巧合,3.3 节会解释。
校验
用引理 3.1 的反变换 \(K=Q(I+GQ)^{-1}\) 回算:
- 先算 \(GQ\):\((GQ)_{11}=0.5\times0.2222=0.1111\),\((GQ)_{21}=0.3\times0.2222+0.4\times0.1490=0.0667+0.0596=0.1263\),\((GQ)_{22}=0.4\times0.3409=0.1364\),\((GQ)_{12}=0\)。
- 于是 \(I+GQ=\begin{pmatrix}1.1111&0\\0.1263&1.1364\end{pmatrix}\),其逆为 \(\begin{pmatrix}0.9&0\\-0.1263/(1.1111\times1.1364)&0.88\end{pmatrix}=\begin{pmatrix}0.9&0\\-0.1000&0.88\end{pmatrix}\)。
- 最后,\(Q(I+GQ)^{-1}\) 第一行 \(=(0.2222\times0.9,\ 0)=(0.2,\ 0)\),第二行 \(=(0.1490\times0.9-0.3409\times0.1,\ 0.3409\times0.88)=(0.1341-0.0341,\ 0.3)=(0.1,\ 0.3)\)。
结果与原 \(K\) 逐元吻合(数值计算残差 \(3\times10^{-17}\))。
3.2.4 引理 3.1:Youla 参数的三条性质#
引理 3.1(Youla 参数的三条性质)【已解决(经典)】
设 \(G\) 稳定且严格因果。则
- 推穿恒等式:\((I-KG)^{-1}K=K(I-GK)^{-1}\)。
- 一一对应:\(h\) 是因果控制器集合到自身的双射,反变换为 \(K=Q(I+GQ)^{-1}\)。
- 仿射性:闭环映射是 \(Q\) 的仿射函数,\(T_{\zeta w}=P_{11}+P_{12}QP_{21}\)。
证明。
(1)推穿恒等式。 从恒等式 \(K(I-GK)=K-KGK=(I-KG)K\) 出发。两边都等于 \(K-KGK\),这一步只是把 \(K\) 分别从左右提出。左乘 \((I-KG)^{-1}\)、右乘 \((I-GK)^{-1}\),得 \((I-KG)^{-1}K=K(I-GK)^{-1}\)。
两个逆存在,因为 \(G\) 严格因果使 \(GK\) 与 \(KG\) 的零阶系数为零,\(I-GK\) 的零阶系数是 \(I\),形式幂级数意义下必可逆。理由是逆的系数可以逐阶解出来。
记 \(I-GK=I-\sum_{n\ge1}m_nz^{-n}\),要找 \(R=\sum_{n\ge0}r_nz^{-n}\) 使 \((I-GK)R=I\)。比较两边 \(z^{0}\) 的系数得 \(r_0=I\);比较 \(z^{-n}\)(\(n\ge1\))的系数得 \(r_n-\sum_{k=1}^{n}m_kr_{n-k}=0\),即
右边只用到已经解出的 \(r_0,\dots,r_{n-1}\),所以每个 \(r_n\) 都能一步步算出来。标量小例子:\((1-0.5z^{-1})^{-1}\) 的系数依次是 \(1,\,0.5,\,0.25,\dots\)。
零阶系数为 \(I\) 这一条不能少:\(z^{-1}\) 本身就没有因果的逆,它的逆是"提前一步"的 \(z\)。这样解出的逆就是 3.3 节将用到的级数 \(\sum_{n\ge0}(GK)^n\),每个系数只由有限项决定。
(2)一一对应。 先把 \(Q\) 的定义式两边右乘 \((I-GK)\):\(Q(I-GK)=K\),展开得 \(Q-QGK=K\),移项 \(Q=K+QGK=(I+QG)K\)(这一步把右边的 \(K\) 提出来)。左乘 \((I+QG)^{-1}\):\(K=(I+QG)^{-1}Q\)。
再对 \(Q\) 与 \(-G\) 用推穿恒等式(把(1)里的 \(K\) 换成 \(Q\)、\(G\) 换成 \(-G\)):\((I+QG)^{-1}Q=Q(I+GQ)^{-1}\)。这给出反变换。
反变换与正变换互逆,可以直接验证。从 \(K\) 出发,令 \(Q=K(I-GK)^{-1}\),则
所以 \((I+GQ)^{-1}=I-GK\),\(Q(I+GQ)^{-1}=K(I-GK)^{-1}(I-GK)=K\),回到原处。
反过来从 \(Q\) 出发令 \(K=Q(I+GQ)^{-1}\),同样算得 \(I-GK=\big[(I+GQ)-GQ\big](I+GQ)^{-1}=(I+GQ)^{-1}\),于是 \(K(I-GK)^{-1}=Q(I+GQ)^{-1}(I+GQ)=Q\)。算例 3.1 的校验里 \((I+GQ)^{-1}\) 恰好等于第一步的 \(I-GK\),就是这个恒等式的数值体现。两个方向都回到原处,故 \(h\) 是双射。
(3)仿射性。 把 \(u=Ky\) 与 \(y=P_{21}w+Gu\) 联立:\(u=KP_{21}w+KGu\),即 \((I-KG)u=KP_{21}w\),解出 \(u=(I-KG)^{-1}KP_{21}w\)。用(1)换成 \(u=K(I-GK)^{-1}P_{21}w=QP_{21}w\)。代入 \(\zeta=P_{11}w+P_{12}u\) 得 \(\zeta=(P_{11}+P_{12}QP_{21})w\)。\(\blacksquare\)
物理意义
引理说的是:闭环性能这个原本带逆的函数,在 \(Q\) 坐标下变成"常数加线性"。为什么换个坐标就能拉直?
- \(K\) 是"反馈规则",它的效果要沿回路绕无穷多圈(\(K+KGK+KGKGK+\cdots\),3.3 节会展开)才定下来,所以闭环对 \(K\) 高度非线性。
- \(Q\) 则直接就是闭环里"测量端扰动 → 控制输入"的总响应,性能只是把这段总响应夹在两个固定的传递矩阵 \(P_{12}\)、\(P_{21}\) 之间。
设计 \(Q\) 等于直接设计闭环响应,再用反变换 \(K=Q(I+GQ)^{-1}\) 反解出实现它的反馈规则。于是无约束的最优控制
是凸问题:范数是凸函数,\(Q\mapsto P_{11}+P_{12}QP_{21}\) 是仿射映射,凸函数复合仿射映射仍凸。验证只需一步:若 \(f\) 凸、\(A\) 仿射,则
这对 \(\mathcal{H}_2\)、\(\mathcal{H}_\infty\) 或任何范数都成立。Rotkowitz–Lall 框架的一般性来自这里。
3.2.5 约束搬到 Q 坐标之后#
行为分析
麻烦在约束。分布式控制要求 \(K\in\mathcal{S}\),而在 \(Q\) 坐标下这条约束变成 \(Q\in h(\mathcal{S})\)。
\(h\) 是非线性映射(含逆),子空间 \(\mathcal{S}\) 的像 \(h(\mathcal{S})\) 一般是一个弯曲的集合,不再是子空间,甚至不凸。整个"信息结构 → 凸不凸"的问题于是被压缩成一个纯代数问题:\(h(\mathcal{S})\) 何时等于 \(\mathcal{S}\)?
一个看得见的弯曲
取常数矩阵(与算例 3.1 一样只看代数结构)\(G=\begin{pmatrix}0.5&0.2\\0.3&0.4\end{pmatrix}\),\(\mathcal{S}\) = 对角矩阵(各控制器只看自己)。
- 两个对角控制器 \(K_a=\mathrm{diag}(1,0)\)、\(K_b=\mathrm{diag}(0,1)\) 的像是 \(h(K_a)=\mathrm{diag}(2,0)\)、\(h(K_b)=\mathrm{diag}(0,\tfrac53)\),都在 \(h(\mathcal{S})\) 里。
- 它们的中点 \(Q_m=\mathrm{diag}(1,\tfrac56)\) 呢?\(h\) 是双射,能映到 \(Q_m\) 的控制器只有一个:\(K=Q_m(I+GQ_m)^{-1}\approx\begin{pmatrix}0.684&-0.085\\-0.128&0.641\end{pmatrix}\),它不是对角的。
所以 \(Q_m\notin h(\mathcal{S})\):两个端点在集合里,连线的中点却不在,\(h(\mathcal{S})\) 不凸。
flowchart TB
    K["控制器 $$K$$<br/>约束 $$K\in\mathcal{S}$$<br/>(谁看得见什么)"] -->|"Youla 变换 $$h$$<br/>$$Q=K(I-GK)^{-1}$$"| Q["Youla 参数 $$Q$$<br/>闭环 $$=P_{11}+P_{12}QP_{21}$$<br/>(仿射)"]
    Q -->|"反变换<br/>$$K=Q(I+GQ)^{-1}$$"| K
    Q --> J["性能 $$\|P_{11}+P_{12}QP_{21}\|$$<br/>$$Q$$ 的凸函数"]
    K -.->|"约束搬过去"| QS["约束 $$Q\in h(\mathcal{S})$$<br/>一般不是子空间"]
    QS -.->|"二次不变 $$\Longrightarrow h(\mathcal{S})=\mathcal{S}$$"| OK["约束 $$Q\in\mathcal{S}$$<br/>子空间 $$\Longrightarrow$$ 整个问题凸"]
怎么读这张图:实线那一路是无约束的 Youla 参数化,把 \(K\) 换成 \(Q\) 后性能变成凸函数,这一步永远成立。虚线那一路是分布式带来的麻烦:约束 \(K\in\mathcal{S}\) 经过 \(h\) 变成 \(Q\in h(\mathcal{S})\),一般不再是子空间。标着"二次不变"的那条虚线箭头是本章的枢纽,二次不变性就是让 \(h(\mathcal{S})=\mathcal{S}\) 的条件。
到此为止我们得到了什么:一个坐标变换和一个纯代数问题。Youla 参数把闭环性能变成凸函数(对任何范数都成立),代价是把信息结构约束 \(K\in\mathcal{S}\) 变形为 \(Q\in h(\mathcal{S})\)。分布式控制"凸不凸"于是等价于问 \(h(\mathcal{S})\) 是否等于 \(\mathcal{S}\)。
3.3 二次不变性:让约束穿过 Youla 变换#
3.3.1 直觉:把 \(h(K)\) 展开一次,看 \(KGK\) 从哪冒出来#
对严格因果的 \(G\),有 \((I-GK)^{-1}=\sum_{n\ge0}(GK)^n\)。这是矩阵版的 \(\frac{1}{1-x}=1+x+x^2+\cdots\),3.3.3 节会证明它在形式幂级数意义下总是成立。于是
第一项 \(K\in\mathcal{S}\) 没问题。第二项 \(KGK\) 是"控制器通过对象再回到控制器"的一圈:控制器 \(i\) 的动作经过 \(G\) 影响到某个测量,那个测量又经控制器进入别人的动作。
如果 \(\mathcal{S}\) 允许的每一个 \(K\),绕这一圈之后仍然落在 \(\mathcal{S}\) 里,那么后面所有项都会落在 \(\mathcal{S}\) 里,级数和也就落在 \(\mathcal{S}\) 里。这就是二次不变性。
定义 3.2(二次不变性,Rotkowitz–Lall [1])
设 \(\mathcal{S}\) 是控制器的一个闭子空间,\(G\) 是被控对象。称 \(\mathcal{S}\) 关于 \(G\) 二次不变(quadratically invariant under \(G\)),若
注意量词:是一切 \(K\in\mathcal{S}\),不是某个特定的控制器。
"闭"指对逐系数极限封闭:一列属于 \(\mathcal{S}\) 的控制器,若每个脉冲响应系数都收敛,极限仍在 \(\mathcal{S}\) 里。本章的稀疏约束(某些元恒为零)与时延约束(某些元的前若干个系数为零)都是对单个系数的条件,自动是闭的。
这个定义在说什么:二次不变性描述的是约束集合与对象之间的关系,它既不是控制器的性质,也不是对象的性质。同一个 \(\mathcal{S}\) 对一个 \(G\) 可以是二次不变的,对另一个 \(G\) 就不是。
这就是本部贯穿命题"网络是信息结构的生成器"的技术形式:无线拓扑与时延生成 \(G\) 的稀疏 / 时延模式,而"谁能看见谁"生成 \(\mathcal{S}\),两者是否匹配决定问题凸不凸。
小例子
先取 \(m=2\),\(\mathcal{S}\) = 下三角矩阵(决策者 2 能看见决策者 1 的测量,反之不能),\(G\) 也下三角(子系统 1 影响 2,2 不影响 1)。任取 \(K=\begin{pmatrix}k_{11}&0\\k_{21}&k_{22}\end{pmatrix}\),下三角乘下三角还是下三角,所以 \(KGK\) 下三角,\(\mathcal{S}\) 二次不变。
再换 \(G\) 满(1、2 互相影响)而 \(\mathcal{S}\) 仍下三角。\((KGK)_{12}=\sum_{a,b}k_{1a}g_{ab}k_{b2}\),\(k_{1a}\) 只在 \(a=1\) 非零,\(k_{b2}\) 只在 \(b=2\) 非零,故 \((KGK)_{12}=k_{11}g_{12}k_{22}\ne0\)。这不再是下三角,所以不二次不变。同一个 \(\mathcal{S}\),换了 \(G\) 结论就翻了。
3.3.2 从 \(KGK\) 到所有高阶项#
引理 3.2(二次不变蕴含所有高阶项不变)【已解决(经典)·本站给出初等证明】
若 \(\mathcal{S}\) 关于 \(G\) 二次不变,则对一切 \(K\in\mathcal{S}\) 与一切 \(n\ge0\),\(K(GK)^n\in\mathcal{S}\)。
思路
二次不变性只直接管"同一个 \(K\) 左右夹住 \(G\)"的二次式 \(KGK\)。而归纳要的下一项 \(K(GK)^{n+1}=K\,G\,\big[K(GK)^{n}\big]\),是两个不同的元素 \(K\) 与 \(K(GK)^n\) 夹住 \(G\) 的交叉项。
从平方里挖出交叉项有个老办法,叫极化(polarization):\((a+b)^2-a^2-b^2=2ab\)。所以把两者之和代进二次不变性,再减掉两个"平方项",剩下的就是交叉项。这里两个交叉项恰好相等,除以 2 即可。
证明。 对 \(n\) 归纳。\(n=0\) 是 \(K\in\mathcal{S}\);\(n=1\) 是定义。设结论对某个 \(n\ge1\) 成立,即 \(K_2:=K(GK)^n\in\mathcal{S}\)。记 \(K_1:=K\)。因为 \(\mathcal{S}\) 是子空间,\(K_1+K_2\in\mathcal{S}\);对它用二次不变性:
这一步只是把乘法展开成四项。其中 \(K_1GK_1\in\mathcal{S}\) 与 \(K_2GK_2\in\mathcal{S}\) 都由二次不变性直接给出:它对 \(\mathcal{S}\) 的每个元素成立,\(K_2\) 也是 \(\mathcal{S}\) 的元素。子空间对减法封闭,所以
现在算这两项:\(K_1GK_2=KGK(GK)^n=K(GK)^{n+1}\);\(K_2GK_1=K(GK)^nGK=K(GK)^{n+1}\)。两项相同,故 \(2K(GK)^{n+1}\in\mathcal{S}\),除以 2(子空间对数乘封闭)得 \(K(GK)^{n+1}\in\mathcal{S}\)。\(\blacksquare\)
物理意义:这个证明只用了"子空间"与"二次不变"两条性质,没有用到 \(G\) 或 \(K\) 的任何具体结构。它说的是:只要绕一圈回到约束集,绕任意多圈都回到约束集。
3.3.3 主定理:二次不变 ⟹ 凸#
定理 3.3(Rotkowitz–Lall:二次不变性蕴含凸性)【已解决】
设 \(G\) 稳定且严格因果,\(\mathcal{S}\) 是控制器的闭子空间,且关于 \(G\) 二次不变。则
从而带信息结构约束的最优控制器综合
是凸优化问题(目标凸、可行集是子空间)。结论对连续 / 离散时间、稳定 / 不稳定对象、任意范数成立 [1];本章证明离散时间、稳定、严格因果的版本,其余情形的证明见 [1]。
证明。 分三步。
第一步:级数展开在形式幂级数意义下总成立。 \(G\) 严格因果,故 \(GK\) 的每个元至少延迟一步,\((GK)^n\) 的每个元至少延迟 \(n\) 步。于是级数 \(\sum_{n\ge0}(GK)^n\) 中,\(z^{-N}\) 的系数只由 \(n\le N\) 的有限多项贡献,级数逐系数收敛,定义一个合法的因果传递矩阵 \(R\)。验证它是逆:
两个和逐系数相减,除 \(n=0\) 项外全部抵消。同理 \(R(I-GK)=I\)。故 \((I-GK)^{-1}=\sum_{n\ge0}(GK)^n\),从而 \(h(K)=\sum_{n\ge0}K(GK)^n\)。
第二步:\(h(\mathcal{S})\subseteq\mathcal{S}\)。 取 \(K\in\mathcal{S}\)。
- 由引理 3.2,每一项 \(K(GK)^n\in\mathcal{S}\)。
- 部分和 \(\sum_{n=0}^{N}K(GK)^n\in\mathcal{S}\),因为子空间对有限和封闭。
- 部分和逐系数收敛到 \(h(K)\),而 \(\mathcal{S}\) 是闭的,故 \(h(K)\in\mathcal{S}\)。
最后一条用到 \(\mathcal{S}\) 闭。本章用到的约束(某些元为零、某些元至少延迟 \(t\) 步)都是对单个系数的条件,逐系数极限自动满足。
第三步:\(\mathcal{S}\subseteq h(\mathcal{S})\)。 取 \(Q\in\mathcal{S}\),要找 \(K\in\mathcal{S}\) 使 \(h(K)=Q\)。由引理 3.1(2),候选是 \(K=Q(I+GQ)^{-1}=Q\big(I-(-G)Q\big)^{-1}\),即把 \(G\) 换成 \(-G\) 后的 Youla 变换 \(h_{-G}(Q)\)。
注意 \(\mathcal{S}\) 关于 \(-G\) 也二次不变:\(Q(-G)Q=-(QGQ)\in\mathcal{S}\)(子空间对数乘封闭);\(-G\) 同样稳定且严格因果。把第二步用于 \(-G\),得 \(K=h_{-G}(Q)\in\mathcal{S}\),且由引理 3.1(2)\(h(K)=Q\)。故 \(Q\in h(\mathcal{S})\)。
两个包含合起来,即 \(h(\mathcal{S})=\mathcal{S}\)。
最后看目标函数。\(\min_{K\in\mathcal{S}}\|T_{\zeta w}(K)\|\) 中令 \(Q=h(K)\),由引理 3.1(3)目标变成 \(\|P_{11}+P_{12}QP_{21}\|\),由 \(h(\mathcal{S})=\mathcal{S}\) 可行集变成 \(Q\in\mathcal{S}\)。目标是凸函数复合仿射映射(3.2 节已证凸),可行集是子空间,问题凸。\(\blacksquare\)
省略了什么:有限维常数矩阵版本的延拓
有限维常数矩阵版本(算例 3.1 那种)不能用"每项多延迟一步"保证级数收敛,需要 \(\|GK\|<1\)。此时可先在小球内用级数证明,再用"多项式在开集上恒为零则恒为零"把结论延拓到整个 \(\mathcal{S}\)。
具体做法如下。\(h(K)\in\mathcal{S}\) 等价于有限多个线性泛函 \(L\) 满足 \(L(h(K))=0\),例如"某个元为零"。由伴随矩阵求逆公式 \((I-GK)^{-1}=\operatorname{adj}(I-GK)/\det(I-GK)\),伴随矩阵的每个元是 \(I-GK\) 的元的多项式,所以 \(L(h(K))\det(I-GK)=L\big(K\operatorname{adj}(I-GK)\big)\) 是 \(K\) 的元的多项式。
它在小球内恒为零,因而在整个 \(\mathcal{S}\) 上恒为零。凡是 \(\det(I-GK)\ne0\) 的 \(K\),两边除以行列式即得 \(L(h(K))=0\)。不稳定对象需要一般 Youla 参数化,见 [1]。
物理意义:定理把"分布式问题凸不凸"变成一个可以机械检验的代数条件:拿 \(\mathcal{S}\) 里一个一般元 \(K\),算 \(KGK\),看它还在不在 \(\mathcal{S}\)。而且它是一句关于约束集的话,与你用什么范数、什么算法无关。
行为分析:先看两个极端。
- \(\mathcal{S}\) = 全体(集中式,谁都看得见一切):\(KGK\) 当然在全体里,二次不变,问题凸。这就是经典最优控制。
- \(\mathcal{S}\) = 对角(完全分散,谁都只看自己)而 \(G\) 满:小例子已算出 \((KGK)_{12}=k_{11}g_{12}k_{22}\ne0\),不二次不变。
中间地带就是本章要画的相图。
算例 3.2(二次不变性的矩阵检验:两决策者)
情形 A(1 影响 2、2 不影响 1;2 看得见 1)。
\(GK\):\((GK)_{11}=0.5\times2=1\),\((GK)_{12}=0\),\((GK)_{21}=0.3\times2+0.4\times1=1.0\),\((GK)_{22}=0.4\times3=1.2\)。
\(KGK=K\,(GK)\):第一行 \((2\times1+0,\ 0)=(2,\ 0)\);第二行 \((1\times1+3\times1.0,\ 1\times0+3\times1.2)=(4,\ 3.6)\)。
情形 B(1、2 互相影响;各只看自己)。
\(GK=\begin{pmatrix}1.0&0.6\\0.6&1.2\end{pmatrix}\),\(KGK=\begin{pmatrix}2\times1.0&2\times0.6\\3\times0.6&3\times1.2\end{pmatrix}=\begin{pmatrix}2&1.2\\1.8&3.6\end{pmatrix}\notin\mathcal{S}\)。\(\quad\times\)
校验
- 情形 B 的 \((1,2)\) 元按闭式 \(k_{11}g_{12}k_{22}=2\times0.2\times3=1.2\),与逐元乘法结果一致。
- 情形 A 若把 \(g_{12}\) 从 0 改成任意非零 \(\epsilon\),则 \((KGK)_{12}=k_{11}\epsilon k_{22}=6\epsilon\ne0\),二次不变性立刻失效。这说明情形 A 的 ✓ 完全依赖"2 不影响 1"这条对象结构,不是数字的巧合。
3.3.4 反方向:凸的分布式问题只有这一类#
定理 3.4(Lessard–Lall:二次不变性的必要性)【已解决】
设 \(\mathcal{S}\) 是闭子空间,且满足一条保证 \(h\) 处处有定义的技术条件。则 Youla 参数集 \(h(\mathcal{S})\) 为凸集当且仅当 \(\mathcal{S}\) 关于 \(G\) 二次不变([3] 推论 8、11)。
进一步,若 \(P_{12}\) 左可逆、\(P_{21}\) 右可逆(Banach 版另要求对一切 \(K\in\mathcal{S}\),\(I-GK\) 可逆),则可达闭环映射集 \(\{T_{\zeta w}(K):K\in\mathcal{S}\}\) 为凸集当且仅当 \(\mathcal{S}\) 二次不变([3] 推论 9、12)。
补充说明:
- 技术条件:LTI 版要求 \(\mathcal{S}\) 关于 \(G\) 是 inert 的。离散时间下大意是 \(GK\) 的脉冲响应在零时刻的谱半径小于 1,\(G\) 严格因果时该值为零,条件自动成立。Banach 版是一条关于 \(I-GK\) 可逆性的类似条件。
- \(H_2\) 综合的经典假设(可镇定可检测、两组满秩条件)正好保证这两个可逆性。[3] 第 IV 节用例子说明可逆性条件去不掉。
- 两个版本:Banach 空间上有界线性算子版,与(可能不稳定的)因果 LTI 版。出处 [2][3]。
证明略,见 [2][3],本章不重现。
它为什么重要:定理 3.3 说二次不变够用,定理 3.4 说它必须。若 \(\mathcal{S}\) 不二次不变,\(h(\mathcal{S})\) 就不凸,Youla 参数化这条路上不存在别的办法把问题变凸。于是相图里"凸区"的边界有定理支撑(在 Lessard–Lall 的附加假设范围内),并不是我们不会证的地方。
3.3.5 图论判据:把"谁看见谁"画成图#
对最常见的一类约束,即稀疏约束(每个控制器用一部分测量、不用其余的),二次不变性可以直接在图上读出来。
定义 3.3(稀疏信息结构、信息图与对象图)
\(N\) 个子系统、\(N\) 个控制器。
- 信息图 \(\mathcal{I}\):顶点 \(1,\dots,N\),有边 \(l\to k\) 当且仅当控制器 \(k\) 允许使用子系统 \(l\) 的测量(即 \(K_{kl}\) 可以非零)。
- 对象图 \(\mathcal{G}\):有边 \(j\to i\) 当且仅当 \(G_{ij}\ne0\)(子系统 \(j\) 的输入影响子系统 \(i\) 的输出)。
约定两张图都含全部自环(每个控制器看自己,每个子系统影响自己)。稀疏约束集 \(\mathcal{S}_{\mathcal{I}}:=\{K:\ K_{kl}=0\ \text{若}\ \mathcal{I}\ \text{无边}\ l\to k\}\)。一张图的传递闭包(transitive closure)是把"有路可达"的所有顶点对都补上直接边后的图。
先看判据为什么长这样。把 \((KGK)_{kl}=\sum_{i,j}K_{ki}G_{ij}K_{jl}\) 的每一项读成一条链:子系统 \(l\) 的测量 → 控制器 \(j\)(\(K_{jl}\))→ 控制器 \(j\) 的动作经对象影响子系统 \(i\)(\(G_{ij}\))→ 子系统 \(i\) 的测量 → 控制器 \(k\)(\(K_{ki}\))。
走完这条链,控制器 \(k\) 的动作就间接依赖上了子系统 \(l\) 的测量。二次不变要求:凡是能这样间接依赖上的,直接看也必须被允许。
定理 3.5(稀疏约束的二次不变性判据:代数形式 [1] 与图论形式 [6])【已解决】
\(\mathcal{S}_{\mathcal{I}}\) 关于 \(G\) 二次不变,当且仅当对一切下标 \(k,i,j,l\):
等价地(含自环约定下):信息图 \(\mathcal{I}\) 等于自身的传递闭包,且 \(\mathcal{I}\) 包含对象图 \(\mathcal{G}\) 的传递闭包(Swigart–Lall [6])。
证明。
代数形式,充分性。 取 \(K\in\mathcal{S}_{\mathcal{I}}\),\((KGK)_{kl}=\sum_{i,j}K_{ki}G_{ij}K_{jl}\)。每个非零项都要求 \(K_{ki}\) 允许、\(G_{ij}\ne0\)、\(K_{jl}\) 允许,由条件推出 \(K_{kl}\) 允许。所以 \(\mathcal{I}\) 不允许的位置上 \((KGK)_{kl}\) 的每一项都是零,\(KGK\in\mathcal{S}_{\mathcal{I}}\)。
代数形式,必要性。 反设存在 \(k,i,j,l\) 使前提成立而 \(K_{kl}\) 不允许。取 \(K=\alpha E_{ki}+\beta E_{jl}\in\mathcal{S}_{\mathcal{I}}\)(\(E_{ab}\) 是只有 \((a,b)\) 位为 1 的矩阵,\(\alpha,\beta\) 任意标量)。直接展开:
其中 \([\cdot]\) 为指示(真取 1、假取 0)。
四项从哪里来
\((KGK)_{kl}=\sum_{a,b}K_{ka}G_{ab}K_{bl}\) 只用到 \(K\) 的第 \(k\) 行和第 \(l\) 列。\(K\) 只在 \((k,i)\) 与 \((j,l)\) 两个位置可能非零。
- 第 \(k\) 行里一定有 \((k,i)\) 处的 \(\alpha\),当 \(k=j\) 时还有 \((j,l)=(k,l)\) 处的 \(\beta\),即 \(K_{ka}=\alpha[a=i]+\beta[k=j][a=l]\)。
- 第 \(l\) 列里一定有 \((j,l)\) 处的 \(\beta\),当 \(l=i\) 时还有 \((k,i)=(k,l)\) 处的 \(\alpha\),即 \(K_{bl}=\beta[b=j]+\alpha[l=i][b=k]\)。
行里挑一个、列里挑一个,共 \(2\times2=4\) 种搭配:
| 第 \(k\) 行取 | 第 \(l\) 列取 | 夹在中间的 \(G\) 元 | 贡献 |
|---|---|---|---|
| \(\alpha\)(位置 \((k,i)\)) | \(\beta\)(位置 \((j,l)\)) | \(G_{ij}\) | \(\alpha\beta\,G_{ij}\) |
| \(\alpha\)(位置 \((k,i)\)) | \(\alpha\)(位置 \((k,l)\),需 \(l=i\)) | \(G_{ik}\) | \(\alpha^2[l=i]\,G_{ik}\) |
| \(\beta\)(位置 \((k,l)\),需 \(k=j\)) | \(\beta\)(位置 \((j,l)\)) | \(G_{lj}\) | \(\beta^2[k=j]\,G_{lj}\) |
| \(\beta\)(位置 \((k,l)\),需 \(k=j\)) | \(\alpha\)(位置 \((k,l)\),需 \(l=i\)) | \(G_{lk}\) | \(\alpha\beta\,[k=j][l=i]\,G_{lk}\) |
后三项在反设下其实全为零
若 \(l=i\),则 \(K_{kl}\) 就是 \(K_{ki}\),而 \(K_{ki}\) 是允许的,与"\(K_{kl}\) 不允许"矛盾。同理,若 \(k=j\),\(K_{kl}\) 就是允许的 \(K_{jl}\)。所以 \(l\ne i\)、\(k\ne j\),三个指示全为 0,只剩 \((KGK)_{kl}=\alpha\beta\,G_{ij}\)。
取 \(\alpha=\beta=1\) 得 \((KGK)_{kl}=G_{ij}\ne0\),而 \((k,l)\) 是 \(\mathcal{S}_{\mathcal{I}}\) 不允许的位置,故 \(KGK\notin\mathcal{S}_{\mathcal{I}}\),与二次不变矛盾。
所以也不必再按 \((k,l)\) 是否等于 \((j,i)\) 分情形讨论:后一种情形要求 \(k=j\) 且 \(l=i\),在反设下根本不会出现。
图论翻译
先对齐方向:\(K_{kl}\) 允许 \(\Longleftrightarrow\) 信息图有边 \(l\to k\)(测量从 \(l\) 流到控制器 \(k\));\(G_{ij}\ne0\) \(\Longleftrightarrow\) 对象图有边 \(j\to i\)(影响从 \(j\) 流到 \(i\))。两张图里箭头都从第二个下标指向第一个下标。
第一步:对象图包含于信息图。 含自环约定下,取 \(i=k\)(此时 \(K_{ki}=K_{kk}\) 总允许,前提里这一条自动成立),条件变成"\(G_{kj}\ne0\) 且 \(K_{jl}\) 允许 \(\Longrightarrow\) \(K_{kl}\) 允许"。再取 \(j=l\)(\(K_{ll}\) 同样总允许),得"\(G_{kl}\ne0\) \(\Longrightarrow\) \(K_{kl}\) 允许",即对象图的每条边 \(l\to k\) 都在信息图里,\(\mathcal{I}\supseteq\mathcal{G}\)。
第二步:信息图传递闭合。 另取 \(j=i\) 并用对象图自环 \(G_{ii}\ne0\),条件变成"\(K_{ki}\)、\(K_{il}\) 允许 \(\Longrightarrow\) \(K_{kl}\) 允许",也就是"有边 \(l\to i\) 与 \(i\to k\) 就必须有边 \(l\to k\)",即 \(\mathcal{I}\) 传递闭合。传递闭合且包含 \(\mathcal{G}\) 的图必包含 \(\mathcal{G}\) 的传递闭包。
第三步:反方向。 若 \(\mathcal{I}\) 传递闭合且包含 \(\mathcal{G}\),则前提中的 \(K_{ki}\)、\(G_{ij}\)、\(K_{jl}\) 给出信息图中的路 \(l\to j\to i\to k\)(中间一段用 \(\mathcal{I}\supseteq\mathcal{G}\)),传递闭合给出边 \(l\to k\)。\(\blacksquare\)
物理意义:二次不变性在稀疏情形就是两条规则。
- (甲)如果 \(j\) 的动作影响 \(i\),那么 \(i\) 必须看得见 \(j\)。
- (乙)"看得见"必须传递:我看得见你、你看得见他,则我必须看得见他。
违反(甲)的典型是"两个小区互相干扰但互不交换信息"。违反(乙)的典型是链式共享:3 号只从 2 号那里拿信息、2 号只从 1 号那里拿,3 号却拿不到 1 号的原始测量。
算例 3.3(三节点链:传递性缺一条边)
三个子系统排成链,\(1\to2\to3\)(对象图边),控制器 2 看 1、控制器 3 看 2,但 3 不看 1。取
\((KGK)_{31}=\sum_{a,b}K_{3a}G_{ab}K_{b1}\)。\(K_{3a}\) 在 \(a=2,3\) 非零,\(K_{b1}\) 在 \(b=1,2\) 非零,共四个候选项:
- \(K_{32}G_{21}K_{11}=0.5\times0.3\times1=0.15\);
- \(K_{32}G_{22}K_{21}=0.5\times0.4\times0.5=0.10\);
- \(K_{33}G_{31}K_{11}=0\)(\(G_{31}=0\));
- \(K_{33}G_{32}K_{21}=1\times0.2\times0.5=0.10\)。
合计 \((KGK)_{31}=0.35\ne0\),但信息图不允许 \(K_{31}\),所以不二次不变。
补一条边 \(1\to3\)(让 3 也看 1)后,信息图成为"下三角全允许",它传递闭合且包含对象图,由定理 3.5 二次不变;此时 \(\mathcal{S}\) 是下三角子空间,与算例 3.2 情形 A 同理。
校验:用整矩阵乘法复算,\(KGK=\begin{pmatrix}0.5&0&0\\0.75&0.4&0\\0.35&0.7&0.6\end{pmatrix}\),\((3,1)\) 元 0.35 与逐项求和一致。且 \((1,2),(1,3),(2,3)\) 元为零,说明违反的只有传递性这一条,与图论判据的诊断一致。
3.3.6 谁蕴含谁:一张诚实的小图#
flowchart TB
    PN["部分嵌套 PN<br/>(Ho–Chu 1972–74)"] -->|"已证 [9]"| LIN["线性策略最优<br/>(LQG 团队)"]
    QI["二次不变 QI<br/>(Rotkowitz–Lall 2006)"] -->|"已证,定理 3.3 [1]"| CVX["综合问题凸"]
    CVX -.->|"Lessard–Lall,需可逆性附加假设 [2][3]"| QI
    DEL["时延条件 $$t_{ij}\le p_{ij}$$<br/>+ 三角不等式<br/>(RCL 2010)"] -->|"已证,定理 3.6 [4]"| QI
    QI -.->|"两节点情形本站证得等价,命题 3.7<br/>一般拓扑的充要条件见 [4] 会议版(经 [7] 转述)"| DEL
    PN -.-|"文献:密切相关但不等同 [5]<br/>本章不断言等价"| QI
    GRAPH["图论判据<br/>(Swigart–Lall 2009)"] -->|"已证,定理 3.5 [6]"| QI
怎么读这张图:实线是本章证明或有明确文献陈述的蕴含;虚线是有附加假设、只在特例证得、或文献未核的关系。最重要的两条虚线是"凸 \(\Longrightarrow\) QI"(有附加假设)与"PN ↔ QI"(本章不断言)。它们决定了 3.7 节相图里哪些边界是定理、哪些是示意。
到此为止我们得到了什么:全章的枢纽。二次不变性是"约束集绕对象一圈仍回到自身"的代数条件。它蕴含综合问题凸(定理 3.3,完整证明),在附加假设下也是凸的必要条件(定理 3.4)。稀疏情形下它就是信息图的两条规则:影响者必须被看见,看见必须传递(定理 3.5)。
3.4 时延定理:信息必须跑得比影响快#
3.4.1 直觉#
回到抬桌子。稀疏约束回答的是"谁能不能看见谁",时延约束回答的是"看见要多久"。
把 3.3 节的判据(甲)"如果 \(j\) 影响 \(i\),\(i\) 必须看得见 \(j\)"加上时间维度,自然变成:如果 \(j\) 的动作 \(p_{ij}\) 步后影响 \(i\),那么 \(i\) 必须在 \(t_{ij}\le p_{ij}\) 步内看到 \(j\) 的测量。
影响还没到,信息先到,控制器就能"迎着"影响做出反应。反过来,影响先到而信息后到,控制器只能事后补救,而且它补救的动作又成了别人要猜的东西。
3.4.2 记号:传递函数的延迟#
对因果传递函数 \(F(z)=\sum_{n\ge0}f_nz^{-n}\),定义其延迟 \(\operatorname{del}(F):=\min\{n:f_n\ne0\}\)(\(F\equiv0\) 时记为 \(+\infty\))。要用到两条显然的规则,由级数乘法直接得到:
- 乘法:\(\operatorname{del}(F_1F_2)\ge\operatorname{del}(F_1)+\operatorname{del}(F_2)\)。
- 加法:\(\operatorname{del}(F_1+F_2)\ge\min\{\operatorname{del}(F_1),\operatorname{del}(F_2)\}\)。
理由各一句:
- 乘法:\(F_1F_2\) 的 \(z^{-n}\) 系数是 \(\sum_{k=0}^{n}f^{(1)}_kf^{(2)}_{n-k}\)。当 \(n<\operatorname{del}(F_1)+\operatorname{del}(F_2)\) 时,每一项里要么 \(k<\operatorname{del}(F_1)\)、要么 \(n-k<\operatorname{del}(F_2)\),总有一个因子为零。
- 加法:\(F_1+F_2\) 的前 \(\min\{\cdot\}\) 个系数都是零加零。加法写 \(\ge\) 是因为两个最低次项可能恰好抵消(如 \(z^{-1}+(-z^{-1})=0\))。
给定非负整数矩阵 \((t_{ij})\) 与 \((p_{ij})\):
- \((t_{ij})\) 是传输时延,即控制器 \(i\) 收到子系统 \(j\) 测量的时延,\(t_{ii}=0\)。
- \((p_{ij})\) 是传播时延,\(\operatorname{del}(G_{ij})=p_{ij}\)。\(G\) 严格因果,故 \(p_{ij}\ge1\);若 \(G_{ij}\equiv0\) 取 \(p_{ij}=+\infty\)。
定义时延约束集
它是闭子空间:条件是"前 \(t_{ij}\) 个系数为零",对加法、数乘、逐系数极限封闭。
3.4.3 定理 3.6:传输时延不超过传播时延#
定理 3.6(Rotkowitz–Cogill–Lall:时延条件蕴含凸性)【部分结果:充分性已证;一般拓扑下 \(t_{ij}\le p_{ij}\) 的必要性见第 9 章引理 9.2,三角不等式本身不必要】
设传输时延满足三角不等式 \(t_{ik}\le t_{ij}+t_{jk}\)(对一切 \(i,j,k\)),且任两子系统间传输时延不超过传播时延:\(t_{ij}\le p_{ij}\)(对一切 \(i,j\))。则 \(\mathcal{S}_t\) 关于 \(G\) 二次不变,从而带时延约束的最优控制器综合问题可重述为凸优化 [4]。
⚠ 出处 [4] 的摘要只说"if a simple condition holds",即充分条件。必要方向文献里其实已有:
- 据 Rotkowitz–Martins [7] 第 IV-A 节对 [4] 的会议版(CDC 2005)的转述,时延约束集二次不变的充要条件是 \(t_{ki}+p_{ij}+t_{jl}\ge t_{kl}\)(对一切 \(i,j,k,l\))。
- 传输时延满足三角不等式时,它化为逐对的 \(p_{ij}\ge t_{ij}\),用的是"不超过",即通信至少要和传播一样快【二手已核:[7] 与 [4] 的第一作者是同一人,[4] 全文未取得】。
- 第 9 章引理 9.2 的结论与之一致:在充要条件里取 \(k=i\)、\(l=j\),由 \(t_{ii}=t_{jj}=0\) 即得 \(t_{ij}\le p_{ij}\);取 \(i=j\) 即得带松弛的 \(t_{kl}\le t_{ki}+p_{ii}+t_{il}\),三角不等式本身不必要。
证明(离散时间版本;[4] 的设定更一般)。 取 \(K\in\mathcal{S}_t\)。对任意 \(i,j\),
对每一项用延迟的乘法规则:
四个不等号依次是:
- 第一个:延迟的乘法规则,加上 \(K\in\mathcal{S}_t\)(\(\operatorname{del}(K_{ia})\ge t_{ia}\)、\(\operatorname{del}(K_{bj})\ge t_{bj}\))与 \(\operatorname{del}(G_{ab})=p_{ab}\)。
- 第二个:假设 \(p_{ab}\ge t_{ab}\)。
- 第三个:三角不等式 \(t_{ia}+t_{ab}\ge t_{ib}\)(\(b\) 的测量经 \(a\) 转发到 \(i\),不比直达快)。
- 第四个:三角不等式 \(t_{ib}+t_{bj}\ge t_{ij}\)(\(j\) 的测量经 \(b\) 转发到 \(i\))。
于是每一项的延迟都 \(\ge t_{ij}\),用加法规则,\(\operatorname{del}((KGK)_{ij})\ge t_{ij}\),即 \(KGK\in\mathcal{S}_t\)。这对一切 \(K\in\mathcal{S}_t\) 成立,\(\mathcal{S}_t\) 二次不变;由定理 3.3 综合问题凸。\(\blacksquare\)
物理意义
三角不等式说的是"转发不比直达快":信息从 \(k\) 经 \(j\) 到 \(i\) 的时延不小于直达时延。任何真实通信网络自然满足它,因为如果转发更快,你就把直达链路定义成那条转发路径。
核心条件 \(t_{ij}\le p_{ij}\) 就是抬桌子的一句话:信息必须跑得比影响快。
行为分析
- 令所有 \(t_{ij}\to0\)(理想即时通信):条件自动满足,问题凸。这就是集中式。
- 令某个 \(t_{ij}\to\infty\)(\(i\) 永远收不到 \(j\)):条件要求 \(p_{ij}=\infty\),即 \(j\) 根本不影响 \(i\);否则出界。
- 中间情形:\(G\) 的传播越慢(\(p\) 大),网络允许的通信越慢(\(t\) 可大)。耦合越松,越容忍慢回传。
3.4.4 两节点:等价成立#
一般拓扑下的必要方向本章不主张,但两节点时可以完整地证出"当且仅当":
命题 3.7(两节点时延约束的二次不变性:充要)【本站演算】
\(N=2\),\(G\) 严格因果,\(p_{12}=\operatorname{del}(G_{12})<\infty\),\(p_{21}=\operatorname{del}(G_{21})<\infty\),\(t_{11}=t_{22}=0\),\(t_{12},t_{21}\ge0\) 为整数。则
证明。
(\(\Longleftarrow\)) 两节点时三角不等式 \(t_{ik}\le t_{ij}+t_{jk}\) 的下标只能取 1、2,逐一检查:
- 若 \(j=i\) 或 \(j=k\),它变成 \(t_{ik}\le t_{ik}+0\)(如 \(t_{12}\le t_{11}+t_{12}\))。
- 剩下的情形只有 \(i=k\ne j\),它变成 \(0=t_{ii}\le t_{ij}+t_{ji}\)。
两种都自动成立,所以两节点时只需 \(t_{ij}\le p_{ij}\),定理 3.6 直接给出充分性。
为了让读者亲眼看到项从哪里来,把 \((KGK)_{12}\) 的四项写全:
下标写的是各项延迟下界。第一、三、四项延迟都 \(\ge t_{12}\),只有第二项 \(K_{11}G_{12}K_{22}\) 的延迟下界是 \(p_{12}\),与 \(t_{12}\) 无关。它是"1 的控制器动作 → 经对象传到 2 → 2 的控制器动作"这条不经过回传的物理通路。要它落在 \(\mathcal{S}_t\) 里,需要 \(p_{12}\ge t_{12}\)。\((2,1)\) 元对称。
(\(\Longrightarrow\)) 设 \(t_{12}>p_{12}\)。取 \(K=I\),则 \(K\in\mathcal{S}_t\):对角元为常数 1,延迟 0,满足 \(t_{ii}=0\);非对角元为 0,延迟 \(+\infty\),满足任何下界。于是 \(KGK=G\),而 \(\operatorname{del}(G_{12})=p_{12}<t_{12}\),故 \(G\notin\mathcal{S}_t\),二次不变失效。\(t_{21}>p_{21}\) 同理。\(\blacksquare\)
物理意义
必要性的证明只用了一个控制器,即"各自做纯本地比例控制"(\(K=I\))。它说的是:只要 1 的本地动作会在 \(p_{12}\) 步后被 2 的测量看到,而 2 要 \(t_{12}>p_{12}\) 步才能从回传得知 1 当时看到了什么,那么 2 的测量里就混进了"1 根据 2 尚不知道的信息做出的动作"。
这就是 Witsenhausen 式"动作即信号"的结构,也是第二部第 5 章定义 5.2 的对偶效应(控制动作除了推动状态,还会改变日后对状态估计的准确度)在多决策者版本里的样子。
算例 3.4(两节点时延推导的具体数字)
取 \(G_{12}=0.3\,z^{-1}\)(传播时延 \(p_{12}=1\)),\(G_{11}=0.5\,z^{-1}\),\(G_{22}=0.4\,z^{-1}\),\(G_{21}=0.3\,z^{-1}\)。控制器 \(K_{11}=2\),\(K_{22}=3\)(本地即时比例控制),非对角元带回传时延 \(t\):\(K_{12}=0.1\,z^{-t}\),\(K_{21}=0.1\,z^{-t}\)。
情形 \(t=2\)(回传比传播慢)。 \((KGK)_{12}\) 的四项:
- \(K_{11}G_{11}K_{12}=2\times0.5z^{-1}\times0.1z^{-2}=0.1\,z^{-3}\);
- \(K_{11}G_{12}K_{22}=2\times0.3z^{-1}\times3=1.8\,z^{-1}\);
- \(K_{12}G_{21}K_{12}=0.1z^{-2}\times0.3z^{-1}\times0.1z^{-2}=0.003\,z^{-5}\);
- \(K_{12}G_{22}K_{22}=0.1z^{-2}\times0.4z^{-1}\times3=0.12\,z^{-3}\)。
合计 \((KGK)_{12}=1.8\,z^{-1}+0.22\,z^{-3}+0.003\,z^{-5}\),最低次幂 \(z^{-1}\),延迟 \(1<t=2\),出界,不二次不变。
情形 \(t=1\)(回传与传播同步)。 同样四项变为 \(0.1z^{-2}\)、\(1.8z^{-1}\)、\(0.003z^{-3}\)、\(0.12z^{-2}\),合计 \(1.8\,z^{-1}+0.22\,z^{-2}+0.003\,z^{-3}\),延迟 \(1\ge t=1\),在界内。
校验
用时域脉冲响应复算 \(t=2\) 情形的首个非零样本。在子系统 2 的测量端于时隙 0 打一个单位脉冲:
- 控制器 2 立刻输出 \(u_2(0)=3\)(\(K_{22}=3\),延迟 0)。
- 经 \(G_{12}=0.3z^{-1}\),时隙 1 到达子系统 1 的输出,幅度 \(0.9\)。
- 控制器 1 立刻响应 \(u_1(1)=2\times0.9=1.8\)。
所以"2 的测量 → 1 的动作"这条通路的脉冲响应首个非零样本在时隙 1,幅度 1.8,与频域的 \(1.8\,z^{-1}\) 完全一致。而回传路径 \(K_{12}=0.1z^{-2}\) 最早在时隙 2 才动作。物理通路比信息通路快了一个时隙,这就是出界的全部原因。
3.4.5 补一句 2025 年的新动态#
时延不只把问题推出凸区,还会改变凸区内最优解的形状。Ballotta 等 2025 [14]【预印本·未评审】研究空间不变系统在带时延的状态测量下的最优比例反馈。结论是时延使最优增益变小、卷积核变平:远处测量的相对权重上升,"把控制器截断成只用近邻信息"这条工程捷径在时延变大时反而需要更远的通信。
对本章的意义是:3.7 节相图的横轴不只决定"凸不凸",在凸区内部它还在把最优解推向更非局部。
到此为止我们得到了什么:一条能用秒表量的判据。传输时延不超过传播时延(加三角不等式)\(\Longrightarrow\) 二次不变 \(\Longrightarrow\) 凸(定理 3.6,完整证明);两节点时反方向也成立(命题 3.7)。出界的机制只有一个:那条不经回传的物理通路 \(K_{11}G_{12}K_{22}\) 比信息跑得快。
3.5 两小区:CoMP 的工程常识是一条相边界#
3.5.1 模型#
两个小区,各有一个一阶状态 \(x_i(k)\):可以读成小区 \(i\) 在时隙 \(k\) 的队列积压偏差,或滤波后的干扰功率相对目标值的偏差。动作 \(u_i(k)\) 是小区 \(i\) 在时隙 \(k\) 的发射功率调整。小区 \(j\) 的功率通过干扰耦合进入小区 \(i\) 的状态,写成
其中 \(a_i\in(0,1)\) 是遗忘因子(状态自身的记忆),\(b_i\) 是自身功率的增益,\(c_{ij}\) 是跨小区干扰增益(与路径增益比成正比),\(w_i\) 是外部扰动(业务到达、信道起伏)。
信息结构:小区 \(i\) 的控制器在时隙 \(k\) 看得到自己的 \(x_i(k)\),通过回传看得到对方的 \(x_j(k-d)\),\(d\) 是回传时延(以时隙计)。写成约束集就是 \(\mathcal{S}_t\),\(t_{11}=t_{22}=0\),\(t_{12}=t_{21}=d\)。
先算 \(G\)。 对状态方程做 \(z\) 变换(\(x(k+1)\leftrightarrow zX(z)\)),忽略扰动:\(zX=AX+BU\),\(A=\mathrm{diag}(a_1,a_2)\),\(B=\begin{pmatrix}b_1&c_{12}\\c_{21}&b_2\end{pmatrix}\)。解出 \(X=(zI-A)^{-1}BU\),而 \((zI-A)^{-1}=\mathrm{diag}\big(\tfrac{1}{z-a_1},\tfrac{1}{z-a_2}\big)\),于是
把每个元展成 \(z^{-1}\) 的级数:\(\tfrac{1}{z-a}=\tfrac{z^{-1}}{1-az^{-1}}=z^{-1}+az^{-2}+a^2z^{-3}+\cdots\)。所以 \(G_{12}=c_{12}(z^{-1}+a_1z^{-2}+\cdots)\),只要 \(c_{12}\ne0\) 就有 \(\operatorname{del}(G_{12})=1\):传播时延 \(p_{12}=1\) 个时隙,同理 \(p_{21}=1\),\(p_{11}=p_{22}=1\)。\(G\) 严格因果,符合 3.4 节的假设。
更一般地,若干扰要 \(p\) 个时隙才进入状态(例如状态是 \(p\) 时隙窗口的平均量),把 \(c_{12}u_2(k)\) 换成 \(c_{12}u_2(k-p+1)\),则 \(G_{12}=c_{12}z^{-p}/(1-a_1z^{-1})\),\(\operatorname{del}(G_{12})=p\)。
3.5.2 命题 3.8:两小区的相图判据#
命题 3.8(两小区干扰耦合团队的相图判据)【本站演算】
在上述两小区模型中(\(c_{12},c_{21}\ne0\),耦合传播时延 \(p\) 个时隙,回传时延 \(d\) 个时隙),
- 协作控制器约束集 \(\mathcal{S}_t\) 关于 \(G\) 二次不变 \(\Longleftrightarrow\) \(d\le p\);特别地,一阶模型 \(p=1\) 时,二次不变 \(\Longleftrightarrow\) \(d\le1\)。
- 因此 \(d\le p\) \(\Longrightarrow\) 协作控制器综合问题凸(对任意范数性能指标)。
- 反方向:若 Youla 参数集凸,则 \(d\le p\)。定理 3.4 第一部分的技术条件在这里自动满足(\(G\) 严格因果)。若说的是可达闭环映射集凸,还要 \(P_{12}\) 左可逆、\(P_{21}\) 右可逆(定理 3.4 第二部分)。本模型没有指定性能输出与扰动如何进入,故本章不无条件主张"时延不等式 \(\Longleftrightarrow\) 闭环映射集凸"。
证明。
(1)\(N=2\),\(p_{12}=p_{21}=p\),\(t_{12}=t_{21}=d\),\(t_{ii}=0\),\(G\) 严格因果,命题 3.7 的全部前提满足。其结论 \(t_{12}\le p_{12}\) 且 \(t_{21}\le p_{21}\) 就是 \(d\le p\)。
(2)由(1)与定理 3.3。
(3)由定理 3.4:若综合问题的 Youla 参数集凸则 \(\mathcal{S}_t\) 二次不变,再由(1)得 \(d\le p\)。"综合问题凸"与"Youla 参数集凸"之间的衔接依赖 [2][3] 的附加假设。\(\blacksquare\)
物理意义
这就是本部贯穿命题"无线网络是信息结构的生成器"的定理形式:
- 拓扑(谁干扰谁)生成 \(G\) 的稀疏模式与 \(p\)。
- 回传(谁多久能告诉谁)生成 \(\mathcal{S}_t\) 的 \(d\)。
两者的一个不等式决定协作问题凸不凸。
据本站检索,把 [1][4] 的判据实例化为"耦合时标 = 调度时隙、通信时延 = X2/回传时延"的蜂窝协作命题未见先例【本站提法】。控制侧的一般版本("控制器通信快于动力学传播")在 [1] 中已作为例子出现,在 [4] 中给出网络时延版。
3.5.3 把数字代进去#
算例 3.5(承重算例:回传时延对耦合时标的三档)
耦合时标取一个调度时隙 \(T_s\)。NR 的时隙长度随子载波间隔变化:15 kHz 对应 1 ms,30 kHz 对应 0.5 ms。依据是 3GPP TS 38.211 表 4.2-1 与表 4.3.2-1:子载波间隔 \(15\cdot2^{\mu}\) kHz 时,每个 1 ms 子帧含 \(2^{\mu}\) 个时隙。
回传时延取 3GPP TR 36.932 §6.1.3 [15] 的分类:
- 理想回传单向时延 < 2.5 μs(不含光纤 / 电缆的传播时延)。
- 非理想回传按接入方式分档,最快的一档(光纤接入 3)单向 2–5 ms,其余更慢:光纤接入 2:5–10 ms;光纤接入 1:10–30 ms;无线回传:5–35 ms;DSL:15–60 ms。
下表取非理想回传最有利的 2 ms 与 5 ms 两个端点。它们出界,更慢的各档只会更出界。
以时隙计的回传时延取 \(d=\lceil d_{\text{时间}}/T_s\rceil\),因为必须等到下一个时隙边界才能用。若能在同一时隙内处理,则 \(d\) 为 0。两种取法都不改变下面的结论。
| 回传类型 | \(d_{\text{时间}}\) | \(T_s=0.5\) ms:\(d_{\text{时间}}/T_s\) → \(d\) | \(T_s=1\) ms:\(d_{\text{时间}}/T_s\) → \(d\) | 对一阶耦合 \(p=1\) |
|---|---|---|---|---|
| 理想(同站 / 光纤直连) | 2.5 μs | \(0.0025/0.5=0.005\) → \(d\le1\) | \(0.0025/1=0.0025\) → \(d\le1\) | 二次不变,凸 |
| 非理想最快档下限(光纤接入 3) | 2 ms | \(2/0.5=4\) → \(d=4\) | \(2/1=2\) → \(d=2\) | 出界 |
| 非理想最快档上限(光纤接入 3) | 5 ms | \(5/0.5=10\) → \(d=10\) | \(5/1=5\) → \(d=5\) | 出界 |
三档比值 \(d_{\text{时间}}/T_s\approx0.0025\)–\(0.005\) / \(2\)–\(4\) / \(5\)–\(10\):理想回传落在 \(d\le1\) 的凸区,非理想回传两档在两种时隙下全部出界。
校验
- (i)边界处代回命题 3.7:\(d=1=p\),\(t_{12}=1\le p_{12}=1\),成立,二次不变,所以边界本身属于凸区(闭边界)。\(d=2\) 时 \(K=I\) 给出 \(KGK=G\),\(\operatorname{del}(G_{12})=1<2\),出界,与表一致。
- (ii)比值的一致性:同一回传在两种时隙下的 \(d\) 相差恰好 2 倍(\(4/2=10/5=2=1\,\mathrm{ms}/0.5\,\mathrm{ms}\)),且 2 ms 与 5 ms 两档之比 \(10/4=5/2=2.5\),与原始时延之比一致。
- (iii)光纤传播时延:理想回传的 2.5 μs 若加上 10 km 光纤传播时延(约 \(10\ \mathrm{km}\,/\,(2\times10^5\ \mathrm{km/s})=50\) μs),比值升到 \(0.05\)–\(0.1\),仍远小于 1。"不含光纤传播时延"这个说明不改变结论,但行家会检查它是否被漏掉。
3.5.4 工程常识变成相边界#
三种协作方式依次看:
CoMP 联合传输(JT) 要求各站在同一个时隙内对同一用户的数据做联合预编码。被协调的量是瞬时信道与瞬时发射信号,耦合在时隙内即时发生。在本章的模型里这相当于 \(p=0\),也就是把 \(c_{12}u_2(k)\) 直接加进小区 1 在时隙 \(k\) 的测量。
注意 \(p=0\) 已超出命题 3.7、3.8 的前提(它们假设 \(G\) 严格因果,即 \(p\ge1\)),这里是把相边界 \(d\le p\) 形式地外推到 \(p=0\)。按这个外推需要 \(d\le0\):只有理想回传(同站基带、光纤直连 CU),并且在同一时隙内处理完(\(d=0\)),才让协作设计留在凸区。若按算例 3.5 的上取整口径 \(d=\lceil d_{\text{时间}}/T_s\rceil\),哪怕 2.5 μs 也会记成 \(d=1\),JT 就出界了。
协调调度 / 协调波束(CS/CB) 协调的是每时隙的调度决策与波束方向,耦合传播 1 个时隙(\(p=1\)),需要 \(d\le1\),即回传 \(\le T_s\)。2–5 ms 的非理想回传仍然出界。
半静态干扰协调(如以数十毫秒为周期更新的资源划分模式)协调的是慢变量。取耦合时标 \(T_c=40\) ms 作示意,则 \(p=T_c/T_s=40\)–\(80\) 个时隙,非理想回传 \(d=2\)–\(10\le p\),回到凸区。
三种协作方式的结果列成一张表:
| 协作方式 | 被协调的量 | 耦合时标 \(p\)(时隙) | 凸区条件 | 理想回传 2.5 μs | 非理想 2–5 ms |
|---|---|---|---|---|---|
| CoMP-JT | 同时隙联合预编码 | 0 | \(d=0\) | ✓ | ✗ |
| CoMP-CS/CB | 每时隙调度 / 波束 | 1 | \(d\le1\) | ✓ | ✗ |
| 半静态干扰协调 | 数十 ms 的资源模式(\(T_c=40\) ms 示意) | 40–80 | \(d\le40\) | ✓ | ✓ |
"联合传输需要理想回传、非理想回传只能做较松的协调"是无线工程师人人知道的常识。本章的读法【本站提法】是:它就是命题 3.8 的相边界 \(d=p\) 在三种协作方式上的三个截面。
按上表还能把这句常识说得更准:2–5 ms 的非理想回传连每时隙一次的协调调度也落在凸区之外,能保住凸性的只有半静态协调。工程上用非理想回传做的协调调度,要么放慢节奏、把协调信息的有效期拉长到多个时隙,要么接受出界后的启发式设计(见下面的陷阱框)。
决定一种协作能否"可靠地算出最优方案"的,是回传时延与被协调量的耦合时标之比,不是回传的绝对时延。
陷阱:相边界是可解性的边界,不是增益消失的位置
出了凸区,协作增益不会突然归零。工程上非理想回传的 CoMP 仍有增益,只是设计问题不再凸、最优方案一般找不到、只能用启发式。两件事必须分开:可解性(本章相图)随 \(d\) 在 \(d=p\) 处跳变;信息的价值随 \(d\) 连续衰减。下面的算例给后者一条可算的曲线,标明是示意模型。
算例 3.6(示意:信息过期的价值衰减,AR(1) 模型)【本站演算】
设跨小区干扰的慢变分量是一阶自回归过程 \(x(k)=\rho x(k-1)+n(k)\),\(n(k)\) 独立同分布、方差 \(\sigma_n^2\),平稳方差 \(\sigma^2=\sigma_n^2/(1-\rho^2)\)。小区 1 想在时隙 \(k\) 抵消 \(x(k)\),但只拿到 \(d\) 时隙前的 \(x(k-d)\)。
第一步:把递推展开 \(d\) 次。
第二步:确定最优预测。 右端第二项只含 \(n(k-d+1),\dots,n(k)\),它们都在 \(x(k-d)\) 之后才产生,所以与 \(x(k-d)\) 独立、均值为零。于是预测 \(\hat{x}(k)=\rho^dx(k-d)\) 的误差恰好就是这第二项,它与观测 \(x(k-d)\) 正交。由正交性原理(预备篇 4.10),\(\rho^dx(k-d)\) 就是线性最小均方预测。
第三步:算预测误差方差。 误差是 \(d\) 个独立噪声的加权和,方差逐项相加,再用等比数列求和与 \(\sigma_n^2=\sigma^2(1-\rho^2)\),得预测误差方差
第四步:换算成协作增益份额。 若协作增益与被抵消的方差成正比(线性抵消高斯干扰时确实如此),则"可实现的协作增益份额"为 \(\rho^{2d}\):能被抵消掉的方差是总方差减去预测误差方差,\(\sigma^2-\sigma^2(1-\rho^{2d})=\sigma^2\rho^{2d}\),占总方差的 \(\rho^{2d}\)。
- 取 \(\rho=0.9\)(相关时间 \(1/(1-\rho)=10\) 个时隙):\(d=0,1,2,4,5,10\) 时份额为 \(1,\ 0.81,\ 0.656,\ 0.430,\ 0.349,\ 0.122\)。
- 取 \(\rho=0.7\)(相关时间约 3 时隙):\(1,\ 0.49,\ 0.240,\ 0.058,\ 0.028,\ 0.0008\)。
校验
- \(d=0\):误差方差 \(\sigma^2(1-1)=0\),份额 1。拿到当前值就能完全抵消,正确。
- \(d\to\infty\):\(\rho^{2d}\to0\),误差方差 \(\to\sigma^2\)。这等于不用任何信息、直接用均值 0 预测时的方差,正确。
- 中间一点:\(d=1\),\(\rho=0.9\),闭式 \(1-0.81=0.19\),直接算 \(\sigma_n^2/\sigma^2=1-\rho^2=0.19\),一致。
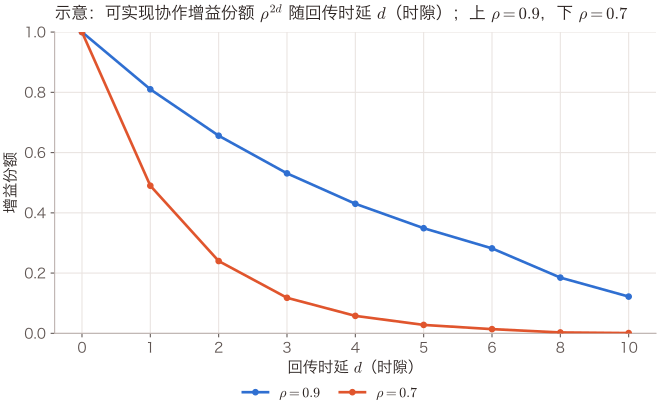
怎么读这张图:数据来自算例 3.6 的闭式 \(\rho^{2d}\),上线 \(\rho=0.9\)、下线 \(\rho=0.7\)。它画的是"信息过期让协作值多少",是一条连续衰减的曲线。
本章的相边界 \(d=p\)(一阶耦合时在 \(d=1\))是另一件事:它标的是"设计问题从凸变成非凸"的位置,在曲线上没有任何可见的拐点。非理想回传的 \(d=2\)–\(10\) 落在两条曲线的中后段,增益还在(\(\rho=0.9\) 时仍有 12%–66%),但已经出了凸区。这是示意模型,不是最优控制代价的精确计算。
到此为止我们得到了什么:本部第一条无线实例化的定理形式。两小区干扰耦合团队二次不变 \(\Longleftrightarrow\) 回传时延 \(d\le\) 耦合时标 \(p\)(命题 3.8,本站演算)。代入 3GPP 的回传分类:理想回传比值 0.0025–0.005 在凸区、非理想回传 2–10 全部出界。CoMP 三种协作方式的工程常识是这条相边界的三个截面。
3.6 相图的右侧:不只是非凸,是难#
出了凸区,问题会变成什么?"非凸"只是说我们手里的这把工具(Youla 参数化 + 凸优化)不再适用,并不排除有别的巧妙方法。复杂度理论的回答更强:对离散化版本,已经证明不存在多项式时间算法(除非 P = NP)。
3.6.1 几个复杂度术语#
先用白话交代这几个术语。
- NP 是这样一类是非题:若答案为"是",别人递给你一个候选解(比如一组策略),你能在多项式时间内验证它确实满足要求(比如代价不超过给定阈值)。
- NP-complete(NP 完全)是 NP 里最难的那些题:任何 NP 题都能在多项式时间内改写成它。所以只要有一道 NP-complete 题有多项式时间算法,所有 NP 题就都有,即 P = NP。普遍相信这不成立,但至今既未证明也未否定。
- NP-hard 指"至少和 NP-complete 一样难",不要求它本身是是非题。
求最小代价的优化问题通过它的是非题版本("是否存在代价不超过 \(c\) 的策略")进入这个框架,第 1 章定理 1.3 就是这样陈述的。下文的"双指数时间"指运行时间形如 \(2^{2^{n}}\),比指数时间 \(2^{n}\) 还高一层。
3.6.2 两条复杂度定理与对无线的含义#
定理 3.9(Tsitsiklis–Athans 1985:离散团队决策与分布式检测的复杂度)【已解决(离散版)】
团队决策问题的离散版本(有限状态、有限观测、有限动作,求使期望代价最小的一组策略),以及分布式检测问题(两个互不通信的传感器各向中心处理器发送 \(l\) 比特消息,中心据此在两个假设间二选一,求使错误概率最小的传感器策略)是 NP-complete,因此除非 P = NP 不存在多项式算法。
作者并指出这类问题的最坏情形算法很可能需要双指数时间 [10]。
定理 3.10(Papadimitriou–Tsitsiklis 1986:离散 Witsenhausen 问题 NP-complete)【已解决(离散版)】
Witsenhausen 反例(第 1 章)的离散对应问题是 NP-complete [11]。控制论中 NP-hard 与不可判定结果的系统总览见 Blondel–Tsitsiklis 2000 [12]。
这两条定理在说什么:3.2 节的 Youla 变换把凸区的问题变成凸优化(离散化成有限维之后,可以在多项式时间内求到任意精度)。这两条定理说的是,一旦信息结构离开可解区,哪怕把一切离散化成有限个格点,最坏情形也没有高效算法。
Witsenhausen 反例是典型:决策者 2 看不到决策者 1 的观测,决策者 1 的动作却在 1 步后进入决策者 2 的观测。用 3.4 节的话说是 \(t_{21}=\infty>p_{21}=1\)。
第 1 章说"解不出来",本章说"证明了难"。同一个反例,两个不同性质的结论。
陷阱:NP-hard 只挂在离散版上
连续版 Witsenhausen 问题(高斯扰动、二次代价、实数动作)至今既没有被证明难、也没有被解出【开放】;已被证明 NP-complete 的是它的离散对应问题。两个状态标签必须分开写。同样,"团队决策 NP-hard"指的是离散版本,连续 LQG 团队在部分嵌套下反而是可解的(第 2 章)。
对无线的含义
复杂度结论是最坏情形的。它不说明每一个非理想回传的 CoMP 实例都难,只说明不存在对所有实例都高效的通用算法。
工程上大量启发式(分簇、迭代、把慢变量当常数)之所以"能用",是因为具体实例往往不在最坏情形附近,但没有任何保证。相图右下角的"深渊"不是修辞:那里没有通用算法,只有实例。
到此为止我们得到了什么:相图右侧的性质。离开凸区不只是失去一把工具:离散版团队决策、分布式检测与 Witsenhausen 问题都已被证 NP-complete(定理 3.9、3.10);连续版 Witsenhausen 仍开放,标签必须分开。
3.7 信息结构相图#
3.7.1 纵轴必须可计算#
相图的横轴已经有了:通信时延与耦合时标之比 \(d/p\),相边界在 \(d/p=1\)。纵轴要度量"拓扑嵌套度",但"嵌套度"若只是形容词,相图就画不出来。3.3.5 节的图论判据给了一个现成抓手。
定义 3.4(二次不变闭包与嵌套亏欠)【本站提法;稀疏约束下最近二次不变超集的存在唯一性与显式公式见 Rotkowitz–Martins [7] 定理 6】
给定信息图 \(\mathcal{I}\) 与对象图 \(\mathcal{G}\)(含自环)。\(\mathcal{I}\) 的二次不变闭包 \(\overline{\mathcal{I}}\) 定义为包含 \(\mathcal{I}\) 的最小二次不变信息图(即使 \(\mathcal{S}_{\overline{\mathcal{I}}}\supseteq\mathcal{S}_{\mathcal{I}}\) 二次不变的最小者)。嵌套亏欠(nesting deficiency)定义为需要补的链路数
\(E(\cdot)\) 为边集。\(\nu=0\iff\mathcal{S}_{\mathcal{I}}\) 二次不变。
第 2 章猜想 2.6 的嵌套亏损 \(\nu_{\mathrm{b}}\) 以比特计,本定义以链路数计,是同一缺口的两种度量。把每条链路的比特话费加起来,就从 \(\nu\) 走到 \(\nu_{\mathrm{b}}\),那是第 4 章的事。
相图纵轴取 \(\nu\) 除以可补链路总数 \(N(N-1)-|E(\mathcal{I})\setminus\{\text{自环}\}|\),落在 \([0,1]\)。
命题 3.11(闭包的显式公式)【本站演算】
\(\overline{\mathcal{I}}\) 存在、唯一,且等于 \(\mathcal{I}\cup\mathcal{G}\) 的传递闭包。
证明。 记 \(\mathcal{C}\) 为 \(\mathcal{I}\cup\mathcal{G}\) 的传递闭包。
- (i)\(\mathcal{C}\) 二次不变:它传递闭合(传递闭包的定义),且包含 \(\mathcal{G}\),由定理 3.5 二次不变。
- (ii)任何二次不变的 \(\mathcal{I}'\supseteq\mathcal{I}\) 都包含 \(\mathcal{C}\):由定理 3.5,\(\mathcal{I}'\) 传递闭合且 \(\mathcal{I}'\supseteq\mathcal{G}\),故 \(\mathcal{I}'\supseteq\mathcal{I}\cup\mathcal{G}\);传递闭合的图包含其任何子图的传递闭包,故 \(\mathcal{I}'\supseteq\mathcal{C}\)。
(i)(ii)合起来,\(\mathcal{C}\) 是包含 \(\mathcal{I}\) 的最小二次不变图,且由"最小"的定义唯一。\(\blacksquare\)
物理意义
纵轴现在是一个可算的整数:要让协作问题变凸,最少还得多铺几条信息链路。
- 算例 3.3 的三节点链:\(\nu=1\)(补 \(1\to3\))。
- 两小区互相干扰但互不交换信息:\(\nu=2\)(补两条)。
- 部分嵌套或集中式:\(\nu=0\)。
Rotkowitz–Martins 2012 [7] 讨论"最近的二次不变信息约束"。时延约束下它化为凸规划。稀疏约束下其定理 6 证明最小二次不变超集存在且唯一,等于布尔代数下的 \(\sum_{s=0}^{n-1}K(GK)^s\),迭代 \(Z_{m+1}=Z_m+Z_mGZ_m\) 在 \(\lceil\log_2 n\rceil\) 步内到达。
在本章"两张图都含自环"的约定下,这个和式恰是 \(\mathcal{I}\cup\mathcal{G}\) 的传递闭包,所以命题 3.11 是该定理的图论改写,不是新结果。本站的提法在于把 \(\nu\) 立为相图纵轴。
注意纵轴与横轴的分工:纵轴(\(\nu\))说的是"有没有这条链路",横轴(\(d/p\))说的是"链路有多快"。一条时延 \(d>p\) 的链路在稀疏图上算"有"(\(\nu\) 不增),但在时延约束集 \(\mathcal{S}_t\) 上仍出界。这就是为什么两条轴都需要。
3.7.2 相图#
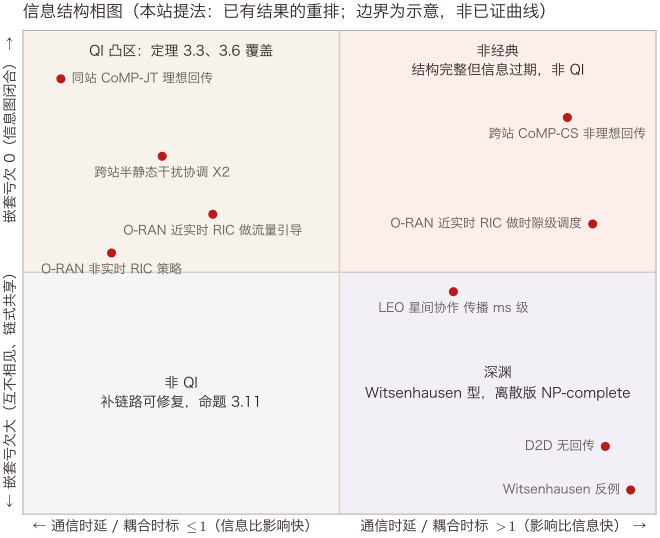
怎么读这张图:横轴是通信时延与被协调量耦合时标之比,\(0.5\) 处对应相边界 \(d/p=1\);纵轴是定义 3.4 的嵌套亏欠(上方为 0)。
四区中只有三处有文献支撑:
- 左上"QI 凸区"由定理 3.3、3.6 给出,其边界在 Lessard–Lall 附加假设下是定理 3.4 的必要性。
- 部分嵌套的"线性最优区"是左上区内 \(\nu=0\) 且按第 2 章 Ho–Chu 判据成立的子集,图上未单独画。
- 右下"深渊"有离散版 NP-complete 的锚点(定理 3.9、3.10)。
右上与左下两区的名字、以及所有区间边界的形状都是本站示意,不是已证曲线。各系统点为本站定性定位:横坐标按 3.5 节与下文的时标比估算,纵坐标按该场景通常的信息共享拓扑估算,均非测量值。
各点的定位依据(全部为定性估算):
| 系统点 | 通信时延 | 被协调量的耦合时标 | 比值 | 拓扑 | 支撑 |
|---|---|---|---|---|---|
| 同站 CoMP-JT | 理想回传 < 2.5 μs [15] | 时隙 0.5–1 ms(JT 严格说 \(p=0\)) | 0.0025–0.005 | 簇内全共享 | 算例 3.5 |
| 跨站 CoMP-CS | 非理想 2–5 ms [15] | 时隙 0.5–1 ms | 2–10 | 簇内全共享 | 算例 3.5 |
| 半静态干扰协调 | 非理想 2–5 ms | 数十 ms(40 ms 示意) | 0.05–0.125 | 邻区共享 | 3.5 节表 |
| O-RAN 近实时 RIC(流量引导) | 控制环 10 ms–1 s [16] | 负载变化 ~100 ms–1 s(示意) | < 1 | 经 E2 汇聚 | 时标口径 [16] |
| O-RAN 近实时 RIC(时隙级调度) | 10 ms–1 s [16] | 时隙 0.5–1 ms | 10–2000 | 经 E2 汇聚 | 时标口径 [16] |
| O-RAN 非实时 RIC | > 1 s [16] | 策略 / 训练,分钟级 | < 1 | 全局 | 时标口径 [16] |
| LEO 星间协作 | 轨道高度 550 km 示意:\(550/(3\times10^{5})\ \mathrm{s}\approx1.8\) ms 单向【本站演算】 | 波束 / 切换时标 ms 级 | ~1 | 邻星共享 | 物理估算 |
| D2D 无回传 | \(\infty\)(无交换) | 任意 | \(\infty\) | 互不相见 | 定义 |
| Witsenhausen 反例 | \(t_{21}=\infty\) | \(p_{21}=1\) | \(\infty\) | 2 看不到 1 | 第 1 章、[11] |
关于 O-RAN 的一个必须写明的事实:非实时 RIC(> 1 s)与近实时 RIC(10 ms–1 s)是现行架构口径 [16]。"< 10 ms 的实时 RIC / dApp"是 O-RAN nGRG 的研究性提案,不是现行规范。相图上没有为它标点,因为它还不是一个已部署的系统点。
3.7.3 猜想:完整刻画#
猜想 3.12(无线信息结构相图的完整刻画)【开放·本站提法】
对由无线拓扑(干扰图)、回传时延矩阵 \((t_{ij})\) 与耦合时标矩阵 \((p_{ij})\) 生成的时延–稀疏混合约束集 \(\mathcal{S}_{\mathcal{I},t}\),存在一个仅依赖于 \((\mathcal{I},\mathcal{G},t,p)\) 的可计算判据,完整刻画综合问题的三个相:凸 / 非凸但多项式可近似 / 离散版 NP-hard。
已知的边界
- 凸区:\(\nu(\mathcal{I};\mathcal{G})=0\) 且 \(t_{ij}\le p_{ij}\)(加三角不等式)\(\Longrightarrow\) 凸(定理 3.5、3.6);两节点时反方向成立(命题 3.7);在 Lessard–Lall 附加假设下凸 \(\Longrightarrow\) QI(定理 3.4)。
- NP-hard 区:至少包含离散 Witsenhausen 型结构(定理 3.10)。
未知的边界
- (i)
一般拓扑下 QI \(\Longrightarrow\) 时延条件的必要方向:已由第 9 章引理 9.2 解决(逐对不等式必要、三角不等式不必要)。 - (ii)"非凸但多项式可近似"这一相是否非空、如何刻画:目前没有任何定理支撑,相图中间两区的名字是本站示意。
- (iii)部分嵌套区与 QI 区在时延 LTI 模型上的精确关系:[5] 专论,本站未核。
- (iv)把 \(\nu\) 与 \(d/p\) 合成一个单一的"到凸区的距离"(Rotkowitz–Martins [7] 的方向)并证明它与最优代价的差有定量关系。
可证伪的第一步:三节点链(算例 3.3)加时延。预期"补一条链路"与"把一条链路加快"在某些参数下可以互换。若能算出二者的代价并比较,就得到第 9 章"一条链路值多少"的第一个数字。
3.7.4 信息结构 → 可解性:六十年的路标#
| 年份 | 工作 | 要点 |
|---|---|---|
| 1968 | Witsenhausen 反例 | 非经典信息结构下 LQG 最优解非线性、至今未解(第 1 章) |
| 1972–1974 | Ho–Chu 部分嵌套 | PN \(\Longrightarrow\) 线性策略最优(第 2 章) |
| 1985 | Tsitsiklis–Athans | 离散团队决策与分布式检测 NP-complete |
| 1986 | Papadimitriou–Tsitsiklis | 离散 Witsenhausen 问题 NP-complete |
| 2000 | Blondel–Tsitsiklis 综述 | 控制中的复杂度结果总览 |
| 2006 | Rotkowitz–Lall 二次不变性 | QI \(\Longrightarrow\) 综合凸;稀疏判据;"通信快于传播"例 |
| 2008–2009 | Rotkowitz;Swigart–Lall | PN 与 QI 的关系专论;QI 的图论判据 |
| 2010 | Rotkowitz–Cogill–Lall | 网络时延版:传输时延 \(\le\) 传播时延 + 三角不等式 \(\Longrightarrow\) 凸 |
| 2011–2016 | Lessard–Lall | QI 是凸的必要条件(附加假设) |
| 2012 | Rotkowitz–Martins;Mahajan 等 | 最近的 QI 约束;信息结构分类综述 |
| 2025 | Ballotta 等 | 时延使最优反馈核变平、需要更远通信(预印本·未评审) |
| 2026 | 本站第四部 | 把判据实例化为回传时延 / 调度时隙,重排为相图 |
怎么读这张表:上半段是两端,即深渊的存在(1968)与最好可解区(1972–74);中段(1985–86)证明右侧不只是非凸,还是难;2006–2016 十年把中间地带的凸区圈出并封住边界;2025 说明凸区内部时延仍在改变最优解形状。本站在最后一行,做的是翻译与重排,不是新定理。
到此为止我们得到了什么:一张有可计算坐标的相图。横轴 \(d/p\)、纵轴嵌套亏欠 \(\nu\)(定义 3.4,命题 3.11 给出闭式)。四区中三处有定理或 NP-complete 锚点,其余边界为示意。猜想 3.12 写清了已知与未知的边界。
3.8 信息结构可以被设计:一条链路值多少#
3.8.1 从"给定"到"变量"#
整个控制论传统把信息结构当给定:\(\mathcal{S}\) 是题目的一部分,设计者只能在它里面找 \(K\)。无线网络的特殊之处在于,它自己生成信息结构,因此也可以花钱改它:
- 加一条光纤直连,让 \(d\) 从 4 个时隙降到 0;
- 把子载波间隔从 30 kHz 改回 15 kHz,让 \(T_s\) 翻倍、同一回传的 \(d\) 减半;
- 把 CoMP 簇画小,让簇内 \(\nu=0\),而把簇间干扰当作扰动;
- 把被协调的量从每时隙调度换成数十毫秒的资源模式,让 \(p\) 增大 40–80 倍。
每一项都是在相图上移动系统点。
这就把一个新问题摆到了台面上【本站提法】:一条链路值多少? 更精确地说,把系统点从相图右侧搬到左侧,能换来多少性能?
这个问题在文献里没有名字。控制论不问"结构的价格"。无线工程虽然天天在做这个决定(要不要铺光纤、簇要多大),却没有一个理论告诉它这个决定的价值上界在哪。
3.8.2 与第三部 \(C(\varepsilon)\) 的乘积关系#
第三部第 6 章问的是:两个小区为把功率控制解到 \(\varepsilon\) 精度,最少要交换多少比特。答案是 \(C(\varepsilon)\lesssim56\) 比特(第三部第 6 章)。那是假定问题可解之后的话费。本章问的是问题可不可解。两者的关系【本站提法】:
这不是定理,是一个组织性的等式:结构决定可不可解,话费决定解得多贵。
在凸区内,第三部的通信复杂度工具直接适用:问题是凸的,"解到 \(\varepsilon\)"有明确含义,比特数可以算。出了凸区,"解到 \(\varepsilon\)"本身没有定义(不知道最优值在哪),\(C(\varepsilon)\) 无从谈起,代价变成不可控的启发式损失。
于是"一条链路值多少"至少有一个下界式的回答:它值的是"把 \(C(\varepsilon)\) 变得有意义"。第 4 章会把 \(C(\varepsilon)\) 升级为多方协调容量,第 9 章的定理一将把本章的两小区判据作为第一步引理。
3.8.3 场景#
CoMP 簇设计。 簇大小就是信息结构:簇内 \(\nu=0\),簇间无交换。命题 3.11 说把两个簇合并需要补的链路数是两簇间干扰边的传递闭包;每补一条链路是一次"花钱改结构"。而簇能否合并还受横轴约束:合并后的簇若跨站,回传时延决定它落在哪一侧。
Open RAN 的分层控制。 RIC 的两个时标,非实时 > 1 s、近实时 10 ms–1 s [16],在相图上是横轴的两个刻度带。它们能凸地协调的,只是耦合时标不低于自身控制环的量:近实时 RIC 做流量引导、切换参数优化落在左侧,做时隙级调度落在右侧。这给"哪些功能应放进 RIC、哪些必须留在基站"一个结构性的回答:看被协调量的耦合时标是否长于控制环。
LEO 星座。 星间链路的传播时延本身就是毫秒级(550 km 高度约 1.8 ms 单向,本站示意估算),与波束切换、多普勒补偿的时标同量级。星座协作天然坐在相边界附近,是相图上最值得做实验的系统点。
AI 空口的两侧模型。 CSI 压缩的编码器(终端侧)与解码器(基站侧)是两个决策者。解码器看到的只是编码器输出的一个 garbling(后处理:对已有观测再加工,只会让信息变少不会变多;定义见第二部第 2 章定义 2.2),信息结构自动嵌套,\(\nu=0\),且训练是离线的(\(d/p\ll1\))。两侧模型的联合训练之所以"能做",从本章看是因为它落在凸区。
真正的困难在 3GPP 讨论的"两侧模型互操作"。第三部把它读成建立公共知识的通信复杂度问题,本章补一句:那是凸区内的话费问题,不再是可解性问题。
ISAC 组网感知。 多站协作感知一个运动目标,被协调量是目标状态,耦合时标是目标运动的相关时间。回传时延与它之比决定协作感知的融合设计是否凸。目标越快(相关时间越短),同一回传越容易出界。这与算例 3.6 的 \(\rho\) 越小衰减越快是同一件事的两面。
3.8.4 方法盘点#
| 方法谱系 | 解决了什么 | 回答不了什么 | 缺口落在哪 |
|---|---|---|---|
| QI / 分布式控制综合 [1][4] | 凸区内任意范数的最优综合;相边界的定理形式 | 只对 LTI 与范数型指标;出界后无话可说;不问结构的价格 | 猜想 3.12 的(ii)(iv) |
| 系统级综合(SLS)一支(本章未收录原始文献,仅点名) | 绕开 QI,直接对闭环映射施加局部性约束 | 局部性与时延的联合刻画;与 QI 边界的关系 | 猜想 3.12 的(i) |
| 分布式 MPC | 有可实现的算法与稳定性保证 | 没有最优性;不告诉你问题凸不凸 | 相图右侧的"启发式损失"无界 |
| 多智能体强化学习(MARL) | 不需要模型;出界后仍能训练 | 把信息结构当黑箱:不知道自己在相图哪一区,成败无法归因 | 缺"结构 → 可学性"的定理 |
| 图神经网络(GNN)策略 | 隐式编码拓扑(纵轴) | 不编码时延(横轴);无法表达 \(d>p\) 的出界 | 缺时延感知的结构归纳偏置 |
| 复杂度理论 [10][11][12] | 右下角"难"的证明 | 只覆盖离散版;不给近似算法的边界 | 猜想 3.12 的"多项式可近似"相 |
每一行的"回答不了什么"落在同一处:没有一条定理把(拓扑、时延、耦合时标)映到(凸 / 可近似 / 难)三相的完整边界上。这就是本部第 9 章要立的缺失定理一。本章的两小区判据(命题 3.8)与闭包公式(命题 3.11)是它的两块第一步引理。
到此为止我们得到了什么:一个新问题与一条乘积关系。无线网络可以花钱改自己的信息结构(加链路、缩时隙、画簇、换被协调量),于是"一条链路值多少"成为可问的问题。它与第三部的 \(C(\varepsilon)\) 相乘:结构决定可不可解,话费决定解得多贵。六类方法各自的盲区都落在同一条缺失定理上。
开放问题#
-
一般拓扑下时延条件的必要方向【部分结果】。 定理 3.6 是充分条件;命题 3.7 只在两节点证得等价。
更新:第 9 章引理 9.2 用同一个 \(K=I\) 论证证明逐对不等式 \(t_{ij}\le p_{ij}\) 对任意 \(N\) 都是二次不变的必要条件,三角不等式则不必要。必要的只是带松弛 \(p_{jj}\) 的版本 \(t_{ik}\le t_{ij}+p_{jj}+t_{jk}\)。因此在"回传时延满足三角不等式"这一网络假设下,QI \(\Longleftrightarrow\) \(t_{ij}\le p_{ij}\)。
仍开放的是 [4] 全文(定理编号与三角不等式的精确形式)的核对。
-
Lessard–Lall 附加假设的内容【已解决】。 已核 [3]:定理 3.4 第二部分所需的附加假设是 \(P_{12}\) 左可逆、\(P_{21}\) 右可逆(\(H_2\) 经典假设下自动成立),第一部分只需一条保证 \(h\) 有定义的技术条件。于是命题 3.8(3)对 Youla 参数集是定理;对闭环映射集,要看具体模型是否满足可逆性。
-
部分嵌套与二次不变在时延 LTI 模型上的关系【开放·表述待核】。 两条判据、两个结论。
Rotkowitz 2008 [5] 专论二者的联系(据其摘要:部分嵌套保证线性控制器最优,二次不变保证求最优线性控制器是凸问题),全文未取得。另有文献在稀疏约束、有限时域的线性时变模型上给出"Youla 参数集凸 \(\Longleftrightarrow\) 信息结构部分嵌套",并称可由 [5] 定理 1 与 [2] 直接推出(Lin–Bitar [17] 引理 1)。
时延 LTI 模型上的精确关系仍未核,相图上"线性最优区"与"凸区"的相对位置因此只能画成示意。
-
"非凸但多项式可近似"相是否存在【开放】。 相图中间两区目前没有任何定理支撑;哪怕一个反例(出界但可多项式近似到常数因子的团队问题族)都会改变相图的形状。
-
结构的价格【开放·本站提法】。 把 \(\nu\)(补几条链路)与 \(d/p\)(链路多快)合成一个到凸区的距离,并证明最优代价差被它控制。Rotkowitz–Martins [7] 的"最近 QI 约束"是起点;第一步是三节点链加时延的显式算例。
-
凸区内部时延对最优解形状的影响【预印本·未评审】。 Ballotta 等 [14] 的"时延使核变平、需要更远通信"若在有限网络(非空间不变)上成立,意味着相图横轴在凸区内部还有第二层结构:可解,但最优解越来越不局部。
-
连续 Witsenhausen 的复杂度【开放】。 离散版 NP-complete(定理 3.10);连续版既未证难也未解出。它是相图右下角唯一没有标签的点。
-
RCL 2010 示例网络的时延数字【表述待核】。 NR 时隙长度 0.5 / 1 ms 已核 TS 38.211(见算例 3.5);[4] 全文未取得,其示例网络的时延数字仍未核。
参考文献#
- M. Rotkowitz, S. Lall, 《A characterization of convex problems in decentralized control》, IEEE Transactions on Automatic Control, 51(2):274–286, 2006. DOI: 10.1109/TAC.2005.860365
- L. Lessard, S. Lall, 《Quadratic invariance is necessary and sufficient for convexity》, Proc. American Control Conference, pp. 5360–5362, 2011. https://ieeexplore.ieee.org/abstract/document/5990928/
- L. Lessard, S. Lall, 《Convexity of decentralized controller synthesis》, IEEE Transactions on Automatic Control, 61(10):3122–3127, 2016. https://arxiv.org/abs/1305.5859
- M. Rotkowitz, R. Cogill, S. Lall, 《Convexity of optimal control over networks with delays and arbitrary topology》, International Journal of Systems, Control and Communications, 2(1/2/3):30–54, 2010. https://www.inderscience.com/info/inarticle.php?artid=31157
- M. Rotkowitz, 《On information structures, convexity, and linear optimality》, Proc. IEEE Conference on Decision and Control, pp. 1642–1647, 2008.
- J. Swigart, S. Lall, 《A graph-theoretic approach to distributed control over networks》, Proc. IEEE CDC/CCC, 2009.
- M. C. Rotkowitz, N. C. Martins, 《On the nearest quadratically invariant information constraint》, IEEE Transactions on Automatic Control, 57(5):1314–1319, 2012.
- A. Mahajan, N. C. Martins, M. C. Rotkowitz, S. Yüksel, 《Information structures in optimal decentralized control》, Proc. IEEE Conference on Decision and Control, pp. 1291–1306, 2012. https://ieeexplore.ieee.org/document/6425819/
- Y.-C. Ho, K.-C. Chu, 《Information structure in dynamic multi-person control problems》, Automatica, 10(4):341–351, 1974.
- J. N. Tsitsiklis, M. Athans, 《On the complexity of decentralized decision making and detection problems》, IEEE Transactions on Automatic Control, 30(5):440–446, 1985.
- C. H. Papadimitriou, J. N. Tsitsiklis, 《Intractable problems in control theory》, SIAM Journal on Control and Optimization, 24(4):639–654, 1986.
- V. D. Blondel, J. N. Tsitsiklis, 《A survey of computational complexity results in systems and control》, Automatica, 36(9):1249–1274, 2000.
- S. Yüksel, T. Başar, 《Stochastic Networked Control Systems: Stabilization and Optimization under Information Constraints》, Springer, 2013.
- L. Ballotta, J. Arbelaiz, V. Gupta, L. Schenato, M. R. Jovanović, 《The role of communication delays in the optimal control of spatially invariant systems》, IEEE Transactions on Automatic Control, 2025(arXiv:2509.09269)【预印本·未评审】. https://arxiv.org/abs/2509.09269
- 3GPP TR 36.932 / ETSI TR 136 932, 《Scenarios and requirements for small cell enhancements for E-UTRA and E-UTRAN》(§6.1.3 回传时延分类). https://www.etsi.org/deliver/etsi_tr/136900_136999/136932/12.01.00_60/tr_136932v120100p.pdf
- M. Polese 等, 《Intelligence and Learning in O-RAN for Data-driven NextG Cellular Networks》, arXiv:2012.01263(RIC 时标口径). https://arxiv.org/pdf/2012.01263
- W. Lin, E. Bitar, 《A Convex Information Relaxation for Constrained Decentralized Control Design Problems》, arXiv:1708.03991, 2017.【预印本·未评审】 https://arxiv.org/abs/1708.03991
-
"部分嵌套"(partially nested)在文献中的别名:拟经典(quasiclassical)信息结构、overlapping 信息结构。本站一律用"部分嵌套"。 ↩