6 · 逆向箭头:从信道反演环境#
一只蝙蝠在完全黑暗的洞穴里疾飞。它靠喉部发出的超声脉冲与耳朵收到的回波,实时重建岩壁、钟乳石与飞虫的位置。它每秒都在解本章的问题:从波的观测反推环境的结构。
前几章建立的是正向映射 \(\Phi\):环境(几何加材质,抽象为介电常数分布 \(\varepsilon(\mathbf{r})\) 或散射势 \(q(\mathbf{r})\))通过 Maxwell 方程确定性地决定信道 \(H(f;\mathbf{p}_{\mathrm{tx}},\mathbf{p}_{\mathrm{rx}})\)(第 2 章、第 5 章)。本章把箭头反过来,问逆映射 \(\Phi^{-1}\):给定有限频带、有限个收发位置上的信道观测,环境能被恢复到什么程度?
答案分成两半,反差很大。
- 数学上,唯一性有漂亮的定理:无限精度的数据唯一决定环境。
- 稳定性却只有对数级:数据精度提高十个数量级,重建误差大约只减半,而且这个对数级被证明不可改进。这不是算法不够聪明,而是定理钉死的病态。
与此同时,工程上的 radio SLAM、多径成像、通感一体化 (Integrated Sensing and Communication, ISAC) 在实测中拿到了厘米级的环境几何。两件事并不矛盾。工程上每一个成功案例,解的都是逆问题中被强先验正则化的良态切片。
弄清良态切片的边界在哪里,就弄清了"能从信道免费学到的环境知识"的上限在哪里。这条上限将在第 8 章以"外推为什么难"的形式再次出现。
先交代贯穿全章的几个词。Hadamard 称一个问题适定 (well-posed),需要三条同时成立:
- 解存在;
- 解唯一;
- 解稳定,即数据差一点,重建也只差一点。
任何一条不成立,问题就是不适定 (ill-posed)。存在性在工程上用最小二乘绕开,所以本章只谈后两条。本章说的"病态"主要指稳定性失败,"良态"指三条都成立且稳定性好。
本章预备知识
需要:傅里叶分析(空间频率)、偏微分方程边值问题的基本概念。用到的内容:
6.1 三层递进:回声、镜像与全波#
6.1.1 第一层:回声直觉,一切良态#
蝙蝠与声呐的逻辑只有两条:回波延迟给距离,回波方向给方位。带宽为 \(B\) 的脉冲,其时间分辨率约 \(1/B\),往返路径折半后得到距离分辨率
孔径为 \(D\) 的接收阵列,其角分辨率约 \(\Delta\theta \approx \lambda/D\)。代入数量级:
- 5G 毫米波 \(B=400\ \mathrm{MHz}\) 给 \(\Delta r \approx 37.5\ \mathrm{cm}\)。
- UWB 或太赫兹的 \(B=2\ \mathrm{GHz}\) 给 \(\Delta r \approx 7.5\ \mathrm{cm}\)。
这一层一切良态:待估参数少(距离、方位),映射近似线性,误差随信噪比平方根下降。这也是雷达一百年来的舒适区。
6.1.2 第二层:镜像几何,墙是镜子,反演墙等于反演虚拟锚点#
室内环境对电磁波而言首先是一组"镜子"。设墙面为平面 \(W=\{\mathbf{x}:\hat{\mathbf{n}}^{\top}\mathbf{x}=d\}\)(\(\hat{\mathbf{n}}\) 为单位法向),基站(锚点)位于 \(\mathbf{a}\)。锚点到墙的有符号距离是 \(d-\hat{\mathbf{n}}^{\top}\mathbf{a}\)。沿法向把锚点"推过墙"两倍距离,得到虚拟锚点 (virtual anchor, VA):
下面分三步验证:镜面反射路径的总长,恰好等于从虚拟锚点直射的距离。
第一步:墙上每一点到锚点与到虚拟锚点等距。 对墙上任意一点 \(\mathbf{r}\in W\)(即 \(\hat{\mathbf{n}}^{\top}\mathbf{r}=d\)),利用 \(\hat{\mathbf{n}}^{\top}(\mathbf{a}-\mathbf{r})=\hat{\mathbf{n}}^{\top}\mathbf{a}-d=-(d-\hat{\mathbf{n}}^{\top}\mathbf{a})\) 展开:
所以墙上每一点到锚点与到虚拟锚点等距。
第二步:反射路径长满足三角不等式。 任何经墙面一点 \(\mathbf{r}\) 反射、终到终端 \(\mathbf{p}\) 的路径长满足
第三步:用 Fermat 原理选最短路径。 等号在 \(\mathbf{r}\) 落于线段 \(\mathbf{a}'\mathbf{p}\) 与墙面交点时取得。于是镜面反射分量的延迟为
物理意义
多径分量携带的是"从一个确定的虚拟位置直射而来"的精确几何信息,而不是关于墙的模糊信息。反演 VA 的位置就等价于反演墙面:墙面正是锚点与 VA 连线的垂直平分面。
一间有五面主要反射面的房间,环境的"镜面骨架"只有五个 VA、约十五个实参数。这样一来,病态的连续介质反演就退化成了良态的低维几何参数估计。radio SLAM 的全部数学核心就在这一步。
行为分析
这个公式有适用边界。它只对镜面反射成立:\(\hat{\mathbf{n}}\) 与 \(d\) 是常数,意味着墙是无限大的理想平面。
墙面起伏超过一定程度,反射瓣就会展宽,"一面墙对应一个点状 VA"的参数化开始失配。这不是数值误差,而是模型类里不再包含真实环境。
这个门槛远小于波长,由 Rayleigh 粗糙度判据给出:
- 入射角 \(\theta_i\)(与法向的夹角)照射起伏高度为 \(h\) 的表面,从凸起顶部与底部反射的两条射线程差为 \(2h\cos\theta_i\),相位差 \(\Delta\varphi=4\pi h\cos\theta_i/\lambda\)。
- 当 \(\Delta\varphi>\pi/2\),即 \(h>\lambda/(8\cos\theta_i)\) 时,各点反射不再同相叠加,镜面反射开始失效。
垂直入射下代入 \(\lambda=c/f\):
| 频段 | 波长 \(\lambda\) | 粗糙度门槛 \(\lambda/8\) |
|---|---|---|
| 3.5 GHz | 8.6 cm | 约 1.1 cm |
| 28 GHz | 1.07 cm | 约 1.3 mm |
常见墙面的毫米级起伏在 3.5 GHz 下仍是好镜子,到 28 GHz 就正好骑在门槛上。斜入射时门槛按 \(1/\cos\theta_i\) 放宽(\(60^\circ\) 时翻倍)。
后文会看到,这是当前多径 SLAM 前沿的主战场,也是良态切片边界的具体位置。
6.1.3 第三层:全波反演,撞上两堵墙#
如果想要的不只是几面镜子,而是整个 \(\varepsilon(\mathbf{r})\) 场(粗糙度、材质、遮挡体内部结构),就进入了逆散射 (inverse scattering) 理论的领地。这里立着两堵墙:
- 唯一性:有定理,是好消息。
- 稳定性:只有对数级,是坏消息。
本章的主体,就是把这两堵墙看清楚。
flowchart TD
    A["逆问题:从信道观测恢复环境"] --> B["低维几何参数化<br/>(几面墙 = 几个虚拟锚点)"]
    A --> C["连续介质场 $$\varepsilon(\mathbf{r})$$<br/>(全波反演)"]
    B --> B1["有限维估计问题<br/>Lipschitz 稳定"]
    B1 --> B2["radio SLAM / 多径定位<br/>厘米级精度已实测验证"]
    C --> C1["唯一性成立<br/>但稳定性仅对数级(指数病态)"]
    C1 --> C2["稳定分辨率封顶 $$\lambda/2$$<br/>亚波长细节指数不可见"]
6.2 数学母体:Calderón 问题与唯一性的胜利#
6.2.1 从信道观测到边界数据#
逆散射的边值原型是 Calderón 问题(电阻抗成像 EIT 的数学形式),由 A. P. Calderón 于 1980 年正式提出,动机是石油勘探 [1]。设有界域 \(\Omega\subset\mathbb{R}^n\) 内电导率 \(\gamma>0\),电位 \(u\) 满足 \(\nabla\cdot(\gamma\nabla u)=0\)。Dirichlet-to-Neumann(DtN)映射定义为
它的含义是"在边界上施加一切可能的激励、记录一切响应":
- Dirichlet 数据 \(u|_{\partial\Omega}\) 是边界电位。
- Neumann 数据 \(\gamma\,\partial_{\nu}u|_{\partial\Omega}\) 是穿过边界的法向电流密度。其中 \(\partial_{\nu}\) 为外法向导数;因电流 \(\mathbf{J}=-\gamma\nabla u\),其正值表示电流流入 \(\Omega\)。
问题是:\(\Lambda_{\gamma}\) 是否唯一决定内部的 \(\gamma\)?
频域波动方程(Helmholtz / Schrödinger 势 \(q\))的版本与之等价互通。把"边界激励-响应对"换成"全部收发位置对上的信道",就得到"环境 \(\to\) 信道"逆问题的数学母体:DtN 映射就是"上帝视角的完备信道知识"。
6.2.2 唯一性定理及其证明骨架#
定理(Sylvester–Uhlmann 全局唯一性,1987)【已解决】
设 \(n\ge 3\),\(\gamma_1,\gamma_2\) 为光滑正电导率。若 \(\Lambda_{\gamma_1}=\Lambda_{\gamma_2}\),则 \(\gamma_1=\gamma_2\) [2]。
即:边界上全部"激励-响应"数据唯一决定内部电导率。
光滑性要求后来被一路降低至 Lipschitz 电导率 [3]。二维情形由 Nachman(1996)与 Astala–Päivärinta(2006)以不同技术解决(精确条件见综述 [1])。
证明的骨架值得写出来,因为它同时解释了"为什么唯一性成立"和"为什么这不等于能算出来"。工具是复几何光学解 (complex geometrical optics, CGO),分四步:
-
化成 Schrödinger 形式。 代换 \(u=\gamma^{-1/2}v\),把电导率方程化为 Schrödinger 形式 \((\Delta-q)v=0\),其中 \(q=\Delta\sqrt{\gamma}/\sqrt{\gamma}\)。
验证:记 \(g=\sqrt{\gamma}\),则 \(\gamma\nabla u=g^2\nabla(v/g)=g\nabla v-v\nabla g\)。取散度时两个 \(\nabla g\cdot\nabla v\) 项相消,得 \(\nabla\cdot(\gamma\nabla u)=g\Delta v-v\Delta g=g\,(\Delta-q)v\)。又 \(g>0\),故两方程等价。
-
得到正交恒等式。 若 \(\Lambda_{\gamma_1}=\Lambda_{\gamma_2}\),则两个 Schrödinger 方程的 DtN 映射也相同。还需先证边界数据决定 \(\gamma\) 在边界上的值与法向导数,这里从略。
对 \((\Delta-q_j)v_j=0\) 的解,Green 第二恒等式给出
\[ \int_{\Omega}(q_1-q_2)v_1v_2=\int_{\Omega}(v_2\Delta v_1-v_1\Delta v_2)=\oint_{\partial\Omega}(v_2\partial_{\nu}v_1-v_1\partial_{\nu}v_2) \]取 \((\Delta-q_2)w=0\)、边界值与 \(v_1\) 相同的解。DtN 相同意味着边界上 \(\partial_{\nu}w=\partial_{\nu}v_1\),所以面积分里可把 \(v_1\) 换成 \(w\)。再用一次 Green 恒等式,变回 \(\int_{\Omega}(v_2\Delta w-w\Delta v_2)=\int_{\Omega}(q_2-q_2)wv_2=0\)。
于是得到正交恒等式:对两个方程的一切解 \(v_1,v_2\),
\[ \int_{\Omega} (q_1-q_2)\, v_1 v_2\, \mathrm{d}\mathbf{x} = 0 \] -
构造 CGO 解。 取 \(v_j=e^{\boldsymbol{\zeta}_j\cdot\mathbf{x}}(1+\psi_j)\),其中复向量 \(\boldsymbol{\zeta}_j\in\mathbb{C}^n\) 满足 \(\boldsymbol{\zeta}_j\cdot\boldsymbol{\zeta}_j=0\),且 \(|\boldsymbol{\zeta}_j|\to\infty\) 时余项 \(\psi_j\to 0\)。
条件 \(\boldsymbol{\zeta}_j\cdot\boldsymbol{\zeta}_j=0\) 的来由是 \(\Delta e^{\boldsymbol{\zeta}\cdot\mathbf{x}}=(\boldsymbol{\zeta}\cdot\boldsymbol{\zeta})\,e^{\boldsymbol{\zeta}\cdot\mathbf{x}}\),它保证这个指数函数调和。点积不取共轭。例如 \(\boldsymbol{\zeta}=s(1,\mathrm{i},0)\) 有 \(\boldsymbol{\zeta}\cdot\boldsymbol{\zeta}=s^2-s^2=0\),对应 \(e^{sx_1}e^{\mathrm{i}sx_2}\):沿 \(x_2\) 的振荡频率有多高,沿 \(x_1\) 的指数增长就有多快。
-
取定目标频率。 对每个目标频率 \(\boldsymbol{\xi}\in\mathbb{R}^n\),选 \(\boldsymbol{\zeta}_1+\boldsymbol{\zeta}_2=\mathrm{i}\boldsymbol{\xi}\),则乘积 \(v_1v_2\to e^{\mathrm{i}\boldsymbol{\xi}\cdot\mathbf{x}}\)。正交恒等式化为 \(\widehat{q_1-q_2}(\boldsymbol{\xi})=0\) 对一切 \(\boldsymbol{\xi}\) 成立,故 \(q_1=q_2\),进而 \(\gamma_1=\gamma_2\)。
物理意义
CGO 解是"人造的指数增长探针"。它在普通传播波之外,人为注入沿某复方向指数增长或衰减的场分量,恰好补上了远场观测缺失的高空间频率。
第 4 步说明:只要允许探针的"增长率"任意大,环境的每一个傅里叶系数都能被边界数据钉住。
\(n\ge3\) 时,满足 \(\boldsymbol{\zeta}\cdot\boldsymbol{\zeta}=0\) 的复方向足够多,能同时满足"增长方向"与"目标频率"两个约束。\(n=2\) 时自由度不够,二维问题因此拖到 1996/2006 年才解决 [1]。
行为分析
注意证明在哪里"作弊"了。第 3 步的探针增长率 \(|\boldsymbol{\zeta}|\) 要多大有多大,而恢复 \(\boldsymbol{\xi}\) 处的傅里叶系数所需的探针幅度 \(\sim e^{|\boldsymbol{\xi}|\,\mathrm{diam}(\Omega)}\)。
真实测量中激励能量有限,噪声有底,指数大的探针不可实现。唯一性定理的每一分优雅,都在为稳定性的灾难埋单。
陷阱:别把唯一性当可行性
"Sylvester–Uhlmann 证明了环境可以从信道恢复"是错误表述。
正确表述是:无限精度、完备激励的数据唯一决定环境。有限精度下能恢复多少,由稳定性理论回答,那是另一个故事。工程上,"唯一确定"几乎是安慰剂。
6.3 病态性的定理化:对数稳定性与它的最优性#
6.3.1 Alessandrini:数据误差换重建误差的汇率#
定理(Alessandrini 对数稳定性,1988)【已解决】
在先验光滑性约束(\(\|\gamma_i\|_{H^s}\le M\),\(s\) 足够大)下,存在 \(C,\delta>0\) 使
其中 \(\delta\) 依赖于维数与光滑度先验 [4]。
物理意义
左边是环境重建误差,右边是信道数据误差 \(\epsilon\) 的函数。它不是 \(\epsilon\) 的幂,形式为 \(|\log\epsilon|^{-\delta}\)。数据与重建之间的"汇率"是对数级的,这是所有反问题稳定性谱系中最差的一档。
另外两档都远好于它:
- Lipschitz 级:重建误差 \(\le C\epsilon\)。
- Hölder 级:\(\le C\epsilon^{\alpha}\),\(0<\alpha<1\)。
定理里的记号:
- \(\|\gamma_i\|_{H^s}\le M\)(Sobolev 范数,连同前 \(s\) 阶导数一起计平方积分)是先验"环境不能任意粗糙"。
- \(\|\cdot\|_{H^{1/2}\to H^{-1/2}}\) 可理解为"最坏激励下两组边界响应差多少"。
- \(L^{\infty}\) 是逐点误差的最大值。
行为分析
代入数字感受一下,取 \(\delta=1/2\):
- 数据误差 \(\epsilon=10^{-3}\)(约 60 dB 信噪比量级)给出重建误差 \(\propto |\ln 10^{-3}|^{-1/2}\approx (6.9)^{-1/2}\approx 0.38\)。
- 把数据精度狂提十个数量级到 \(\epsilon=10^{-13}\),重建误差 \(\propto (29.9)^{-1/2}\approx 0.18\)。
所以十个数量级的数据精度,只换来重建误差减半(具体倍数依赖 \(\delta\) 与起点)。
反过来读更惊人:想把重建误差线性地改善 \(m\) 倍,所需数据精度按 \(\exp(m^{1/\delta})\) 增长。原因是误差 \(\propto|\ln\epsilon|^{-\delta}\) 缩小 \(m\) 倍,要求 \(|\ln\epsilon|\) 放大 \(m^{1/\delta}\) 倍。
取 \(\delta=1/2\)、\(m=2\):\(|\ln\epsilon|\) 要从 6.9 变成 27.6,\(\epsilon\) 从 \(10^{-3}\) 降到 \(10^{-12}\),与上面的算例吻合。任何"再堆一点信噪比就能看清环境"的直觉,在这个不等式面前都失效。
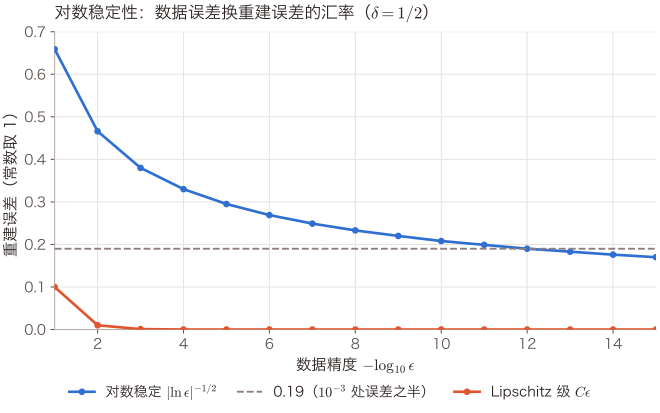
怎么读这张图:横轴是数据误差 \(\epsilon\) 的数量级 \(-\log_{10}\epsilon\)(3 即 \(\epsilon=10^{-3}\),约 60 dB 信噪比),越往右数据越准。纵轴是重建误差,比例常数取 1,只比形状。
- 第一条是 \(\delta=1/2\) 的对数稳定性 \(|\ln\epsilon|^{-1/2}\):\(10^{-3}\) 处 0.38,\(10^{-13}\) 处 0.18。
- 第二条是 0.19 的水平线,即 \(10^{-3}\) 处误差的一半。第一条要到 \(10^{-12}\) 才碰到它,对应上面行为分析里 \(|\ln\epsilon|\) 从 6.9 变成 27.6 的算例。
- 第三条是 Lipschitz 级的 \(C\epsilon\)(\(C=1\) 是为对照而设的假设值):数据每准一个数量级,它就缩小十倍,到 \(10^{-2}\) 已贴着横轴;第一条却几乎是平的。
图中数值按行为分析里的式子逐点计算。
6.3.2 Mandache:对数级是最优的,病态是定理不是借口#
自然的希望是:对数稳定性只是估计技术不够精细。2001 年 Mandache 掐灭了这个希望。
定理(Mandache 指数不稳定性,2001)【已解决】
存在势函数族使得任何形如上式的稳定性估计中,对数型模量不可改进(\(\delta\) 有上界)。等价的直观表述:存在相距 \(\varepsilon\) 的两个环境 \(q_1,q_2\),其边界数据之差
即 Calderón / Schrödinger 逆问题指数病态 [5]。\(\beta\) 的精确值依赖维数与先验类;分数阶方程的同类结果见 [6]。
物理意义
这条定理说的是:环境空间里存在成片的"近似隐形方向"。沿这些方向把环境改动 \(\varepsilon\),信道的改变量是 \(\varepsilon\) 的指数小量。
这里的 \(\varepsilon\) 是两个环境之间的距离,既不是开篇的介电常数分布 \(\varepsilon(\mathbf{r})\),也不是上一节的数据误差 \(\epsilon\)。
反演算法无论多聪明,都必须在噪声里分辨这个指数小量,否则这两个环境就是不可区分的。病态性从此成了与唯一性定理平起平坐的数学事实,不再是工程师的借口。
行为分析
取 \(\beta=1\)、\(c=1\) 粗算:
- 分辨 \(\varepsilon=0.1\) 的环境差异,需要看到 \(\sim e^{-10}\approx 5\times10^{-5}\) 的数据差,约需 90 dB 动态范围。紧张,但可行。
- 分辨 \(\varepsilon=0.01\) 需要 \(\sim e^{-100}\approx 3.7\times10^{-44}\),对应约 870 dB。这超出任何物理接收机的能力,也超出热噪声极限允许的范围几十个数量级。
指数病态的含义是:精度每前进一小步,代价乘一个指数,很快撞上物理不可实现。
Mandache 的结果还有两点补充:
- 它是最坏情形的构造。 它不排除在特定先验类(稀疏、分段常数、低维参数化)上恢复 Lipschitz 稳定。这条理论缝隙正是 radio SLAM 的栖身之所,后文详述。
- 波数 \(k\) 增大时,问题会变好。 稳定性估计可分解为"Lipschitz 项 + Hölder 项 + 对数项",对数项的权重随 \(k\) 按负幂衰减。高频照射下问题的条件数在实质改善,对数病态退守亚波长细节(Isakov 的 increasing stability 纲领,定量版本见 [7])【部分结果】。
工程含义:毫米波与太赫兹感知的价值不只是"分辨率高",逆问题本身也在变好。但对固定的亚波长细节,病态性永远存在。
6.4 病态性的物理来源:倏逝波与信息的指数压缩#
定理的机制可以在物理上看得非常透彻。核心只有一句话:散射体的亚波长细节编码在倏逝波中,而倏逝波按指数衰减。
6.4.1 三步推导:为什么亚波长细节到不了接收机#
考虑 Helmholtz 方程 \(\nabla^2 u+k^2u=0\)(\(k=2\pi/\lambda\)),取环境细节所在平面为 \(z=0\),接收机在 \(z>0\) 一侧。
第一步:角谱分解。 把 \(z=0\) 上的场按空间频率分解:
第二步:由色散约束确定 \(k_z\)。 每个分量 \(e^{\mathrm{i}(k_x x+k_z z)}\) 代入 Helmholtz 方程,得色散约束 \(k_x^2+k_z^2=k^2\),即
第三步:传播到距离 \(z\)。 各分量乘上 \(e^{\mathrm{i}k_z z}\)。\(|k_x|\le k\) 的分量(传播波)只改相位、不减幅度。\(|k_x|>k\) 的分量(倏逝波,evanescent waves)的幅度按
指数衰减。
空间尺度 \(\ell\) 的环境细节对应 \(|k_x|\sim 2\pi/\ell\)。细节越细(\(\ell\) 越小于 \(\lambda\)),衰减指数越大。
算例:一厘米的细节,二十七个数量级的衰减
取 \(f=3\ \mathrm{GHz}\),\(\lambda=10\ \mathrm{cm}\),\(k\approx 62.8\ \mathrm{rad/m}\)。
- 想分辨 \(\ell=1\ \mathrm{cm}\)(即 \(\lambda/10\))的表面细节,需要 \(|k_x|\approx 2\pi/0.01\approx 628\ \mathrm{rad/m}\),衰减率 \(\sqrt{k_x^2-k^2}\approx 625\ \mathrm{m}^{-1}\)。
- 接收机哪怕近到 \(z=10\ \mathrm{cm}\),该分量的幅度已衰减 \(e^{-62.5}\approx 7\times10^{-28}\),即二十七个数量级。折算成功率约 \(-543\) dB(\(20\log_{10}\)),需要五百多 dB 的信噪比才能从噪声里捞出来。而热噪声物理允许的动态范围不过一二百 dB。
- 分辨 \(\ell=\lambda/2=5\ \mathrm{cm}\) 则只需传播波,零衰减。
病态与良态之间没有渐变,隔着一道指数悬崖。
物理意义
正向映射 \(\Phi\) 是一个"指数强度的低通滤波器":它把环境的亚波长空间频率指数压缩后才交给信道。反演就是把被指数压缩的分量除回来,等价于指数放大噪声。
这是 Alessandrini–Mandache 对数稳定性背后的物理原因。数学定理与角谱物理在这里完全吻合。
6.4.2 衍射极限:传播波窗口有多宽#
留在传播波窗口内,能稳定看到的极限是什么?Born(弱散射)近似给出干净的答案。散射场满足 Lippmann–Schwinger 方程:被总场 \(u\) 照亮的每个散射点作为点源,经自由空间 Green 函数传到观测点,再叠加:
再做两步近似:
- 弱散射(Born):把 \(u\) 换成入射平面波 \(u_i=e^{\mathrm{i}k\mathbf{d}\cdot\mathbf{y}}\)。
- 远场:相位用 \(\|\mathbf{x}-\mathbf{y}\|\approx\|\mathbf{x}\|-\hat{\mathbf{x}}\cdot\mathbf{y}\) 展开,缓变的分母只取 \(\|\mathbf{x}\|\)。
两个相位因子合并为 \(e^{\mathrm{i}k\|\mathbf{x}\|}e^{-\mathrm{i}k(\hat{\mathbf{x}}-\mathbf{d})\cdot\mathbf{y}}\),即得:
即:入射方向 \(\mathbf{d}\)、观测方向 \(\hat{\mathbf{x}}\) 的单频远场数据,是散射势傅里叶变换 \(\hat{q}\) 在点 \(\boldsymbol{\xi}=k(\hat{\mathbf{x}}-\mathbf{d})\) 处的采样。这是 Wolf 1969 年衍射层析的奠基图景【已解决,Born 框架内】。
行为分析
\(|\hat{\mathbf{x}}-\mathbf{d}|\le 2\),所以全方位收发也只能覆盖傅里叶球 \(|\boldsymbol{\xi}|\le 2k\)(Ewald 极限球)。可稳定恢复的最细空间周期为 \(2\pi/(2k)=\lambda/2\),这就是经典的半波长衍射极限。
有限孔径或单站配置只覆盖 Ewald 球上的一个帽区,退化为工程公式:距离向 \(\Delta r=c/(2B)\),交叉距离向 \(\approx R\lambda/(2L)\)(距离 \(R\)、孔径 \(L\))。
代入 \(R=10\ \mathrm{m}\)、\(\lambda\approx1.1\ \mathrm{cm}\)(28 GHz)、\(L=10\ \mathrm{cm}\),交叉向分辨率仅约 \(55\ \mathrm{cm}\)。毫米波"高分辨率"的宣传语,在小孔径下要打对折再打对折。
陷阱:衍射极限不是绝对极限
\(\lambda/2\) 是"稳定重建"的极限(Born + 远场 + 有噪声)。
超分辨在数学上不被唯一性禁止,而是被稳定性禁止:超得越多,需要除回来的倏逝分量越深,噪声放大越指数(与 Mandache 同根)。
近场探测或强先验可以买回一些超分辨,但每一分都在按指数价格付费。
6.4.3 有限自由度:信道携带环境信息的硬上界#
还有一条独立的封顶线。被限制在尺寸 \(a\) 的区域内的散射体,其散射场在包围观测面上是有效空间带限的,独立数据维数(自由度)渐近为 \(\mathcal{O}\big((ka)^{d-1}\big)\)。这里 \(d\) 是空间维数,即 Calderón 部分的 \(n\),不是第二层墙面方程里的 \(d\)。
这是天线与散射理论中的经典渐近结果(Bucci–Franceschetti 一系工作;本站未逐字核对原文常数,此处仅作定性陈述,不进定理框),与第 4 章的波数带限定理同源。超出这个数目的观测位置只增加冗余,不增加信息。
代入数量级:\(a=5\ \mathrm{m}\) 的房间、\(\lambda=10\ \mathrm{cm}\),\(ka\approx314\)。
- 三维自由度 \(\sim(ka)^2\approx10^5\)。
- 以 \(\lambda/2\) 体素离散化同一房间,需要 \((2a/\lambda)^3\approx10^6\) 个未知数。
所以观测自由度比未知数少一个数量级,这还没算噪声。环境参数超出自由度的部分,原则上仍被唯一性定理"确定",实际上淹没在指数小的信号分量里。
6.5 不可辨识的暗区:规范自由与非散射构型#
病态性说的是"看得见但看不清"。还有更彻底的暗区:原理上看不见。主要有两类。
-
规范不可辨识性【部分结果,3D 一般情形开放】
对各向异性电导率(\(\gamma\) 是正定矩阵,各方向导电能力不同),任何保持边界不动的微分同胚 \(\Phi\) 的推前 \(\Phi_*\gamma\) 给出完全相同的 DtN 映射。
这里的 \(\Phi\) 不是开篇的正向映射,而是一次光滑可逆(逆也光滑)的内部坐标变形,即微分同胚。推前 \(\Phi_*\gamma\) 是介质随坐标一起拉伸、挤压后的新电导率。
所以边界/远场数据至多决定环境到"坐标变形等价类" [8]。这是变换光学隐身斗篷(Greenleaf–Lassas–Uhlmann 的不唯一性构造与 Pendry/Leonhardt 的隐身设计)的数学根源:不可辨识性从缺陷变成了设计工具。
工程翻译:信道观测原理上无法区分"介质各向异性形变"与"几何形变"。任何声称从信道恢复了"唯一环境"的系统,都隐式地用先验选掉了一整个等价类。
-
非散射构型【部分结果】
存在"非散射波数":特定频率、特定入射波下,某些非平凡不均匀体完全不产生散射(数学上对应内透射特征值问题,近期例子汇总见 [9])。反面结果是带角的散射体在一切频率下都散射(corner scattering 定理系列)。
工程翻译:单频信道对某些环境扰动可以严格零响应。宽带扫频不只是提高分辨率,更是打破"隐形构型"的手段。这为 ISAC 波形设计里"感知为什么天然要宽带"补了一条数学理由。
6.6 工程的良态切片:radio SLAM 与虚拟锚点#
现在回到工程的成功案例,用前面的理论解释它为什么被允许成功。
6.6.1 从"多径是干扰"到"多径是免费传感器"#
2010 年代中期,Graz 与 MIT 等团队系统提出:室内定位里的镜面多径分量携带几何信息,可以当作免费的测量,不必当作干扰去抑制。他们的口号是把多径"从敌变友" [10]。
其估计论基础【已解决,模型内】是:多径信道下位置的 Fisher 信息是各分量贡献之和,
其中 \(B_{\mathrm{eff}}\) 为有效带宽,\(\mathrm{SINR}_l\) 为第 \(l\) 条可分辨路径的信干噪比,\(\mathbf{e}_l\) 为该路径(对其 VA)的单位方向向量。
位置误差界为 \(\mathrm{PEB}=\sqrt{\mathrm{tr}\{\mathbf{J}^{-1}(\mathbf{p})\}}\) [10]。由克拉美–罗界(预备篇 9.4),无偏估计的误差协方差不小于 \(\mathbf{J}^{-1}\),取迹即均方位置误差的下界。
预备篇的时延界 \(1/(8\pi^2\beta_{\mathrm{rms}}^2\,\mathrm{SNR})\) 是下面第三步的单径版本,\(\beta_{\mathrm{rms}}\) 即 \(B_{\mathrm{eff}}\)。
这个系数可以分四步推出来,每一步都对应公式里的一个因子:
第一步:写出对数似然。 单条可分辨径的接收信号为 \(\alpha_l\, s(t-\tau_l)\) 加复白噪声(谱密度 \(N_0\)),对数似然为
这里的 \(\Lambda\) 是对数似然,与前文的 DtN 映射无关。
第二步:对时延求 Fisher 信息。 记 \(e(t)=r(t)-\alpha_l s(t-\tau_l)\)(真值处即噪声)。对 \(\tau_l\) 求两次导:
第二项含噪声,期望为零,这就是消失的交叉项。于是
只剩波形导数的能量。时域求导在频域是乘 \(\mathrm{i}2\pi f\),由 Parseval 定理得
第三步:定义有效带宽。 令
这是信号功率谱的二阶矩。于是 \(\int(2\pi f)^2|S(f)|^2df=4\pi^2B_{\mathrm{eff}}^2E_s\),其中 \(E_s=\int|S(f)|^2df\) 为波形能量。再定义 \(\mathrm{SINR}_l:=|\alpha_l|^2E_s/N_0\)(噪声中计入其他径的残余干扰即为信干噪比),代回第二步得
第四步:换到位置坐标。 时延由几何决定:\(\tau_l = \lVert \mathbf{p}-\mathbf{a}'_l\rVert / c\)(\(\mathbf{a}'_l\) 是该径的虚拟锚点),故
由 Fisher 信息的链式法则
即得上式。这一步同时解释了 \(\mathbf{e}_l\) 为什么是"对其虚拟锚点的单位方向向量":它就是时延对位置的梯度方向,而虚拟锚点的身份来自前文第二层的镜像几何(6.1.2)。
物理意义
每条镜面路径等价于一个从 VA 处发射的"虚拟基站",其测距信息与 \(\mathrm{SINR}\) 成正比,与有效带宽平方成正比。单物理基站 + 四面墙 = 五锚点定位系统:环境几何直接兑换成定位增益。
行为分析
- 带宽翻倍,每条路径的信息乘四。
- 一条比直射径弱 10 dB 的反射径,仍贡献直射径十分之一的测距信息,远非可忽略。
- 更关键的是方向外积 \(\mathbf{e}_l\mathbf{e}_l^{\top}\):不同方向的路径把 \(\mathbf{J}\) 撑成良条件矩阵。单基站场景下直射径只约束一个方向,多径补上了横向约束。
算个数:\(B_{\mathrm{eff}}=100\ \mathrm{MHz}\) 时,系数 \(8\pi^2B_{\mathrm{eff}}^2/c^2\approx8.8\ \mathrm{m}^{-2}\)。
- 只有 20 dB 的直射径时,它在自身方向给出约 \(880\ \mathrm{m}^{-2}\)(标准差下界 3.4 cm),横向为零,\(\mathbf{J}\) 奇异,PEB 无穷大。
- 加一条垂直方向、弱 10 dB 的反射径(\(88\ \mathrm{m}^{-2}\)),\(\mathrm{PEB}=\sqrt{1/880+1/88}\approx11\ \mathrm{cm}\)。
多径丰富的环境反而定位更准。这与"多径 = 衰落 = 坏事"的传统直觉完全相反,呼应第 1 章的主题。
6.6.2 Channel-SLAM 到信念传播:范式的成形#
把 VA 从"已知地图"变成"待估状态",就是 radio SLAM。里程碑如下:
- 2016 年:DLR 的 Channel-SLAM 把每条多径分量视为"虚拟发射机",用递归贝叶斯滤波同时估计接收机轨迹与虚拟发射机位置,无需先验地图 [11]。
- 2019 年:信念传播 (belief propagation, BP) 多径 SLAM 把"哪条径属于哪个 VA"的概率数据关联纳入因子图,成为该领域的标准范式 [12]。
- 同期:5G 毫米波单基站定位+建图被系统理论化(PHD 滤波与地图融合)[13]。综述见 [14]。
- 2024 年:端到端毫米波 radio SLAM 处理链完成实测闭环验证 [15]。亚米级定位与分米级墙面几何在真实场景中稳定复现。
flowchart TB
    A["接收波形"] --> B["信道估计与多径提取<br/>(延迟 / 到达角 / 幅度)"]
    B --> C["数据关联<br/>哪条径属于哪个 VA?"]
    C --> D["联合贝叶斯更新<br/>(因子图 / 信念传播)"]
    D --> E["地图<br/>VA 集合 → 墙面几何"]
    D --> F["终端轨迹估计"]
    F --> C
    E --> C
6.6.3 为什么它被允许成功:良态切片的解剖#
radio SLAM 没有违抗 Mandache 定理,它换了一个问题。对照三个条件:
- 有限维参数化:\(M\) 面墙 = \(M\) 个 VA \(\approx 3M\) 个实参数(对比全波反演的 \(10^6\) 体素)。未知数远少于散射场自由度 \((ka)^{d-1}\),观测是超定的。
-
强结构先验:分段平面、镜面反射。先验直接把 Mandache 构造的"隐形方向"排除在模型类之外。限制在这类先验上,逆问题恢复 Lipschitz 稳定。
这个结论成立,是因为 Mandache 最坏情形的构造留有缝隙:它只说"存在"难分辨的环境对,不说"所有"环境对都难分辨。
-
只用传播波:VA 几何完全由路径延迟与角度决定,全部编码在传播分量里,不碰倏逝波悬崖。
关键结论
radio SLAM 的厘米级精度与全波反演的对数病态并不矛盾。前者解的是逆问题在"分段平面镜面世界"这个低维流形上的限制,后者面对的是完整的 \(\varepsilon(\mathbf{r})\) 场。
工程能从信道免费拿到的环境知识,恰好是数学划定的良态子集:亚波长以上的、镜面的、低维参数化的几何骨架。
备注:文献里两种'环境重建'必须区分
两种重建的对象不同:
- radio SLAM 重建分段平面几何:有限维、良态、厘米级实测精度。
- "环境成像/重构"重建反射率或占据场:病态,分辨率受衍射极限封顶。
两者在文献中都叫 environment reconstruction,混用会得出互相矛盾的"精度"结论。
良态切片的边界也清晰可见。漫散射与粗糙表面在 VA 模型中表现为系统性失配。多测量数据关联在非理想反射面下的可辨识性,是当前 BP-SLAM 前沿的公认难题【开放】。
工程正从良态切片向病态区试探,每一步都要重新付先验的价钱。
6.7 神经代理、ISAC 与免费知识的上限#
6.7.1 学到的是 Φ 的代理,不是环境#
2023 年的 NeRF² 把神经辐射场搬进射频域:从稀疏信道测量学出一个能预测任意收发位置信道的隐式场 [16]。
ISAC 侧则有多节点上下行协作的深度学习 4D 环境重建 [17] 等系统工作,通感一体化已列入 IMT-2030 六大场景。
这些工作与第 5 章的神经代理一脉相承,但必须说清一个区别:它们学到的是正向映射 \(\Phi\) 的代理(能预测信道),不等于恢复了环境本身。规范不可辨识性(同一信道可由一整类"形变环境"解释)与非散射构型,不会因为换成神经网络而消失。网络只是被训练先验隐式地在等价类里选了一个代表元。
陷阱:深度学习没有'突破'病态性
NeRF²/PINN 类方法用强先验换取有效自由度压缩:把解限制在网络架构与训练分布诱导的低维流形上。这与 radio SLAM 用平面先验是同一逻辑,只是先验从显式几何换成了隐式分布。
在先验成立的域内表现优异;先验失效处(新频段、新环境类型),对数稳定性立刻收回定价权。评价此类工作,要问两件事:先验是什么,何时失效。
信息论侧,ISAC 的 capacity–distortion 权衡刻画了通信最优波形能携带多少参数信息 [18]。
但对环境重建(场级对象而非有限参数)的 rate–distortion 刻画,截至 2026-08 基本空白【开放】。
6.7.2 免费环境知识的上限(本站观点)#
备注:以下为本站综合性提法,文献中无此定理
把本章三块结果组装起来,得到一条启发式上限。三块结果是:
- 散射场自由度 \(\sim(ka)^{d-1}\):可稳定观测的维数。
- 每维在信噪比 \(\mathrm{SNR}\) 下携带 \(\sim\log(1+\mathrm{SNR})\) 比特:良态部分。
- 超出部分被对数稳定性指数压制:病态部分。
由此得到:
即从信道可稳定提取的环境比特数,受"良态自由度 × 每自由度对数比特"封顶。先验不能创造这些比特,只能决定把它们花在哪些环境参数上。
这是本站把上述三块结果组装起来的表述,作为第 9 章"环境知识汇率"的定价基准,其严格化列入开放问题。
6.7.3 通向第 8 章:病态性如何变成外推困难#
最后一块拼图,是本部叙事的关键连接(本站原创联结,文献中仅有零散呼应)。预测半径问题与本章是同一个问题。
把信道模型外推到新位置或新频段,逻辑上等价于两步:先从旧观测隐式反演环境(或其代理),再对新配置重新正向预测。这就是 \(\Phi\circ\Phi^{-1}\) 的复合。
第一步的误差被对数稳定性下界钉住。观测中未编码(或指数弱编码)的环境细节,恰恰是换频段、换位置后可能变得重要的细节。外推误差因此继承了逆问题的病态结构。这也是第 8 章"预测半径为什么存在、为什么难以扩大"的同源根源。
逆问题的病态性不只是感知工程的烦恼,它是整个"从数据学信道"纲领的物理边界。
跨部连线
开放问题#
- 3D 各向异性 Calderón 问题【开放】:唯一性(up to 边界不动的微分同胚)在三维一般情形是否成立。公认开放 [8]。
- 部分数据的最优稳定性【部分结果】:仅在边界一部分激励/观测(对应实际系统的有限孔径)时,最优稳定性指数如何。部分结果,一般情形开放。
- 强散射区的全波反演【开放】:不做 Born 近似、大对比度多次散射下的稳定性刻画。截至 2026-08 无系统定理。
- 漫散射表面的可辨识性【开放】:粗糙/非平面反射面在多径 SLAM 中的严格可辨识性条件与数据关联的可扩展性。工程界公认未解。
- 环境重建的 rate–distortion 理论【开放】:ISAC 波形对场级环境对象(而非有限参数)的信息-失真权衡。capacity–distortion 框架 [18] 之外基本空白。
- 【本站提法】免费环境知识上限的严格化:将 \(N_{\mathrm{env}}\lesssim (ka)^{d-1}\log(1+\mathrm{SNR})\) 从启发式升级为在明确先验类上的定理,并刻画良态/病态分量的相变边界。本站原创问题,截至 2026-08 无定理。
- 【本站提法】病态性到外推误差的定量传导:把对数稳定性下界形式化地传导为信道预测/外推误差的下界(\(\Phi\circ\Phi^{-1}\) 复合的误差分析)。本站原创联结,详见第 8 章。
参考文献#
- G. Uhlmann, 《30 Years of Calderón's Problem》, Séminaire Laurent Schwartz — EDP et applications, 2012–2013, https://eudml.org/doc/275764
- J. Sylvester, G. Uhlmann, 《A Global Uniqueness Theorem for an Inverse Boundary Value Problem》, Annals of Mathematics, 125:153–169, 1987, https://www.semanticscholar.org/paper/9d73377ad05f5cfde65a77268383298c3bda04da
- P. Caro, K. Rogers, 《Global Uniqueness for the Calderón Problem with Lipschitz Conductivities》, Forum of Mathematics, Pi, 4:e2, 2016, https://arxiv.org/abs/1411.8001
- G. Alessandrini, 《Stable Determination of Conductivity by Boundary Measurements》, Applicable Analysis, 27:153–172, 1988, https://scispace.com/papers/stable-determination-of-conductivity-by-boundary-4hg1humnjp
- N. Mandache, 《Exponential Instability in an Inverse Problem for the Schrödinger Equation》, Inverse Problems, 17(5):1435–1444, 2001, https://iopscience.iop.org/article/10.1088/0266-5611/17/5/313
- A. Rüland, M. Salo, 《Exponential Instability in the Fractional Calderón Problem》, Inverse Problems, 34, 2018, https://arxiv.org/abs/1711.04799
- 《Increasing Stability Estimates for the Inverse Potential Scattering Problems》, arXiv preprint, 2023, https://arxiv.org/abs/2306.10211
- 《A Survey of Non-uniqueness Results for the Anisotropic Calderón Problem with Disjoint Data》, arXiv preprint, 2018, https://arxiv.org/abs/1803.00910
- 《Examples of Non-scattering Inhomogeneities》, arXiv preprint, 2024, https://arxiv.org/abs/2406.17527
- K. Witrisal, P. Meissner, E. Leitinger, Y. Shen, C. Gustafson, F. Tufvesson, K. Haneda, D. Dardari, A. F. Molisch, A. Conti, M. Z. Win, 《High-Accuracy Localization for Assisted Living: 5G Systems Will Turn Multipath Channels from Foe to Friend》, IEEE Signal Processing Magazine, 33(2):59–70, 2016, https://wides.usc.edu/Updated_pdf/witrisal2016.pdf
- C. Gentner, T. Jost, W. Wang, S. Zhang, A. Dammann, 《Multipath Assisted Positioning with Simultaneous Localization and Mapping》, IEEE Transactions on Wireless Communications, 2016, https://www.researchgate.net/publication/303872493
- E. Leitinger, F. Meyer, F. Hlawatsch, K. Witrisal, F. Tufvesson, M. Z. Win, 《A Belief Propagation Algorithm for Multipath-Based SLAM》, IEEE Transactions on Wireless Communications, 2019, https://arxiv.org/abs/1801.04463
- H. Kim, K. Granström, et al., H. Wymeersch, 《5G mmWave Cooperative Positioning and Mapping Using Multi-Model PHD Filter and Map Fusion》, IEEE Transactions on Wireless Communications, 19(6):3782–3795, 2020, https://arxiv.org/abs/1908.09806
- B. Amjad, Q. Z. Ahmed, P. Lazaridis, M. Hafeez, F. Khan, Z. Zaharis, 《Radio SLAM: A Review on Radio-based Simultaneous Localization and Mapping》, IEEE Access, 11:9260–9278, 2023, https://ieeexplore.ieee.org/document/10018231/
- Tampere University 团队, 《Millimeter-Wave Radio SLAM: End-to-End Processing Methods and Experimental Validation》, IEEE Journal on Selected Areas in Communications, 2024, https://ieeexplore.ieee.org/document/10556695/
- X. Zhao, et al., 《NeRF²: Neural Radio-Frequency Radiance Fields》, ACM MobiCom 2023, 2023, https://arxiv.org/abs/2305.06118
- 《Deep Learning Based Multi-Node ISAC 4D Environmental Reconstruction with Uplink-Downlink Cooperation》, arXiv preprint, 2024, https://arxiv.org/abs/2404.14862
- A. Liu, et al., 《A Survey on Fundamental Limits of Integrated Sensing and Communication》, IEEE Communications Surveys & Tutorials, 2022, https://arxiv.org/abs/2104.09954